Nr. 8, Duxiu San Road, Stadt Ganlin, Stadt Shengzhou, Stadt Shaoxing, Provinz Zhejiang, China
Nachrichtenkategorie
Produktkategorie
Gegen-EMK eines BLDC-Motors: So berechnen Sie sie aus Geschwindigkeit, Kv und Fluss
Ein 48-V-BLDC-Lüftermotor läuft mit 3.000 U/min und das Oszilloskop zeigt eine 30-V-Spitzenwellenform von Leitung zu Leitung. Der sensorlose Nulldurchgangsschwellenwert des Controllers ist auf etwa die Hälfte des DC-Busses eingestellt. Startet der Motor zuverlässig und ist die gemessene Spannung tatsächlich die Gegen-EMK? Die Antwort hängt davon ab, wie die Gegen-EMK-Konstante definiert ist, ob es sich um einen Phase- oder Line-to-Line-Wert handelt und ob es sich um einen Spitzenwert oder einen Effektivwert handelt. Wenn diese Definitionen falsch sind, kann eine einfache Berechnung zu einer falschen Controller-Einstellung oder einer nicht übereinstimmenden Motorreihenfolge führen.
Die kurze Antwort lautet: Berechnen Sie die EMF zurück E = Ke × ω , wo Ke ist die Gegen-EMK-Konstante und ω ist die mechanische Winkelgeschwindigkeit. Verwenden Sie die gleiche Phase/Linie und Spitzenwert/RMS-Basis wie die Konstante. Wenn nur Kv verfügbar ist, konvertieren Sie ihn zuerst. Wenn der Motor bereits auf der Werkbank steht, messen Sie die Wellenform und berechnen Sie Ke anhand einer bekannten Drehzahl. In den folgenden Abschnitten werden die einzelnen Methoden, die Einheitenumrechnungen, die die meisten Fehler verursachen, und die Überprüfungen erläutert, die vor der Freigabe einer Bestellung durchgeführt werden sollten.
Die Kernformel und was jedes Symbol bedeutet
Für eine Erstberechnung verwenden Sie die mechanische Form:
E Phase, Spitze = Ke Phase, Spitze × ω m
Hier, ω m ist die Wellengeschwindigkeit im Bogenmaß pro Sekunde: ω m = 2πn / 60, mit n in U/min. Ke muss in V pro Rad/s angegeben werden. Wenn das Datenblatt Ke in V/kU/min, V/rpm oder Kv in rpm/V angibt, konvertieren Sie es vor der Multiplikation. Die gleiche Gleichung funktioniert für einen trapezförmigen BLDC-Motor und eine sinusförmige PM-Maschine, aber die Wellenforminterpretation ändert sich: Für trapezförmige Motoren verwenden Sie die Flat-Top-Amplitude; Verwenden Sie bei Sinusmotoren konsequent Spitzen- oder RMS-Werte.
Für eine Sinusmaschine mit bekannter Flussverknüpfung ist die physikalische Form:
E Phase, Spitze = p × λ m × ω m
wobei p die Anzahl der Polpaare und λ ist m ist die Spitzenflussverkettung pro Phase in Wb-Windungen. Der RMS-Phasenwert ist E Phase, Spitze / √2. Für eine verkettete Sinusspannung multiplizieren Sie den Effektivwert der Phase mit √3. Bei einem sechsstufigen Trapezmotor liegt der Flat-Top-Wert zwischen den Leitern oft fast beim Doppelten des Phasen-Flat-Top-Werts. Bestätigen Sie jedoch die Wellenform, da die genaue Beziehung von der Kommutierung und der Wicklungsanordnung abhängt.
| Menge | Symbol | Einheit | Was zu bestätigen ist |
|---|---|---|---|
| Mechanische Geschwindigkeit | n | rpm | Wellengeschwindigkeit, nicht elektrische Frequenz |
| Winkelgeschwindigkeit | ω m | rad/s | ω m = 2πn / 60 |
| Gegen-EMF-Konstante | Ke | V/(rad/s) | Phase oder Leitung-zu-Leitung; Peak oder RMS |
| Phase-Back-EMF | E ph | V | Verwenden Sie die gleiche Basis wie Ke |
| Gegen-EMF von Linie zu Linie | E LL | V | √3 für sinusförmigen RMS; ca. 2× flache Oberseite für Trapez |
| Elektrische Frequenz | f e | Hz | f e = p × n / 60 |
Konvertieren von Kv-, Ke- und Datenblatteinheiten ohne kostspielige Fehler
Kv wird üblicherweise in U/min pro Volt angegeben. Für eine DC-Berechnung ohne Last beträgt die Gegen-EMK-Konstante in V/(rad/s):
Ke = 60 / (2π × Kv) = 9,549 / Kv
Wenn Kv 100 U/min/V beträgt, beträgt Ke etwa 0,0955 V/(rad/s). Bei 3.000 U/min, ω m beträgt 314,16 rad/s, sodass die berechnete Gegen-EMF etwa 30,0 V beträgt. Wenn das Datenblatt Kv auf Leitungsbasis definiert, sind 30,0 V ein Leitungs-zu-Leitungswert. Wenn Kv Phasenbasiert ist, handelt es sich um einen Phasenwert. Die Zahl ist nur dann gleich, wenn die Basis gleich ist.
Bei Industriemotoren wird Ke oft in V/krpm angegeben. Rechnen Sie es um, indem Sie es durch 104,72 dividieren, denn 1.000 U/min entsprechen 104,72 rad/s. Ein Ke von 12 V/krpm beträgt daher 0,1146 V/(rad/s). Bei 1.500 U/min beträgt die Gegen-EMK 0,1146 × 157,08 = 18,0 V auf der gleichen Phase/Leitungsbasis wie im Datenblatt.
Ein häufiges Einkaufsrisiko besteht darin, dass ein Lieferant „Ke = 0,12“ ohne Einheiten angibt. Ist das V/U/min, V/(rad/s), V/kU/min, Phasenspitze oder Leitung-zu-Leitung-RMS? In dieser einzelnen Zahl kann ein Faktor von 2 oder √3 verborgen sein. Fordern Sie die Definition schriftlich an und fragen Sie nach der Wellenform und Testgeschwindigkeit, mit der sie erhalten wurde. Wenn der Motor für eine sensorlose Steuerung vorgesehen ist, fragen Sie auch nach der Gegen-EMK bei der minimalen Betriebsgeschwindigkeit und nicht nur bei der Nenngeschwindigkeit.
Berechnen aus physikalischen Abmessungen und Flussverknüpfung
Wenn ein Prototyp kein brauchbares Datenblatt hat, ist die Flussverknüpfung der direkteste Weg. Wenn das Designteam die Spitzenflussverknüpfung pro Phase kennt, verwenden Sie E Phase, Spitze = p × λ m × ω m . Zum Beispiel ist p = 4, λ m = 0,05 Wb-Umdrehungen und n = 1.500 U/min ergibt ω m = 157,08 rad/s. Die SpitzenPhase der Gegen-EMK beträgt 4 × 0,05 × 157,08 = 31,4 V. Der RMS-Phasenwert beträgt 22,2 V und der sinusförmige RMS-Wert zwischen den Leitungen beträgt 38,5 V.
Wenn keine Flusskopplung verfügbar ist, aber die Wicklung und der Magnetkreis bekannt sind, kann die Berechnung aus Windungen pro Phase, Wicklungsfaktor, Luftspaltfluss pro Pol und Geschwindigkeit erstellt werden. In der Praxis ist die Unsicherheit hinsichtlich der Luftspalt-Flussdichte, des Laminierungsstapelfaktors und der Endwicklungseffekte groß genug, dass ein berechneter Wert als Entwurfsschätzung behandelt werden sollte. Wickeln Sie eine Probe auf, drehen Sie sie mit sicherer Geschwindigkeit und messen Sie die Wellenform. Diese Messung ist auch der schnellste Weg, um zu bestätigen, ob die beabsichtigte Wellenform eher einer Sinus- oder Trapezform ähnelt. Hintergrundinformationen zum Kommutierungs- und Wellenformverhalten finden Sie im Artikel zum BLDC-Arbeitsprinzip ist eine nützliche Referenz.
Messmethode: Zielfernrohr, Bohrer und sichere Drehung ohne Last
Trennen Sie auf der Werkbank den Controller und drehen Sie den Motor mit einer Bohrmaschine, einer Drehmaschine oder einem anderen Motor. Messen Sie die Spannung zwischen den Leitern mit einem Differenztastkopf oder einem isolierten Oszilloskopeingang. Überschreiten Sie nicht den Gleichtakt-Nennwert des Tastkopfes und schließen Sie einen geerdeten Oszilloskop-Tastkopf nicht an eine stromführende Dreiphasenbrücke an. Erfassen Sie bei einer bekannten Geschwindigkeit die Wellenform und zeichnen Sie je nach Motortyp entweder die Flat-Top-Amplitude oder die sinusförmigen Spitzen- und RMS-Werte auf.
Berechnen Sie Ke aus der gemessenen Spannung und Geschwindigkeit: Ke = E gemessen / ω m . Überprüfen Sie dann die elektrische Frequenz mit f e = p × n / 60. Ein Motor mit vier Polpaaren, der sich mit 1.200 U/min dreht, sollte eine elektrische Frequenz von 80 Hz oder eine Periode von 12,5 ms aufweisen. Wenn die Frequenz falsch ist, überprüfen Sie die Polzahl oder die tatsächliche Wellengeschwindigkeit. Wenn die Amplitude niedriger als erwartet ist, überprüfen Sie die Sondendämpfung, den Wicklungsanschluss und ob die Messung Phase oder Phase-zu-Phase ist.
Für eine schnelle Produktionskontrolle schleudern Sie das Produkt bei niedriger, fester Drehzahl, zeichnen die Spitze-zu-Spitze-Netzspannung auf und vergleichen sie mit einer nachweislich guten Probe. Dies ersetzt keinen vollständigen Motortest, erkennt jedoch falsche Wicklungsdrehungen, vertauschte Phasen und Magnetprobleme, bevor der Motor das Montageband erreicht. Halten Sie die Prüfgeschwindigkeit deutlich unter der maximalen Nenngeschwindigkeit und verwenden Sie eine geschützte Prüfvorrichtung.
Warum die Klemmenspannung unter Last nicht die Gegen-EMK ist
Im Leerlauf liegt die Klemmenspannung nahe der Gegen-EMK, da der Strom klein ist. Unter Last muss die angelegte Spannung die Gegen-EMK, den Widerstandsabfall und den induktiven Abfall überwinden: V phase = E phase I × R L × di/dt. Ein Motor mit einem Phasenwiderstand von 0,5 Ω, der 10 A führt, weist einen Widerstandsabfall von 5 V auf, bevor Induktivitäts- oder Wechselrichterverluste berücksichtigt werden. Aus diesem Grund kann eine Berechnung allein auf Basis des DC-Busses die verfügbare Geschwindigkeit überbewerten oder den Strom bei einer bestimmten Last unterschätzen.
Der PWM-Betrieb fügt eine weitere Ebene hinzu. Der Wechselrichter legt eine zerhackte Spannung an und die Welligkeit des Motorstroms hängt von der Schaltfrequenz und der Induktivität ab. Diodenabfälle, Totzeit und Kabelwiderstand verringern ebenfalls die Spannungsreserve. Bei sensorloser Steuerung erkennt der Nulldurchgangskomparator die Endwellenform, keine ideale Gegen-EMF-Quelle. Filter zur Entfernung von PWM-Rauschen führen zu einer Phasenverzögerung, die mit steigender elektrischer Frequenz immer wichtiger wird. Berechnen Sie die erwartete Gegen-EMK bei der minimalen und maximalen Geschwindigkeit und vergleichen Sie dann den Komparatorschwellenwert und die Filterverzögerung mit diesen Werten.
Einbinden der Berechnung in eine Motoranfrage
Eine nützliche Abfrage gibt die erforderliche Gegen-EMK bei einer definierten Geschwindigkeit, den DC-Busbereich, die Phasen-/Leitungsbasis und die akzeptable Toleranz an. Zum Beispiel: „Bei 2.400 U/min muss die maximale Gegen-EMK zwischen den Leitungen 42 V ±5 % betragen, gemessen bei einer Motortemperatur von 25 °C und angetrieben durch eine externe Antriebsmaschine.“ Das ist viel klarer, als nach einem „0,2-Ke-Motor“ zu fragen, weil es die Unklarheit über die Einheit beseitigt, bevor Muster gebaut werden. Wenn der Motor für eine Lüfter- oder Luftkühleranwendung vorgesehen ist, geben Sie außerdem die Lastkurve und die Mindestdrehzahl an, bei der der sensorlose Start funktionieren muss.
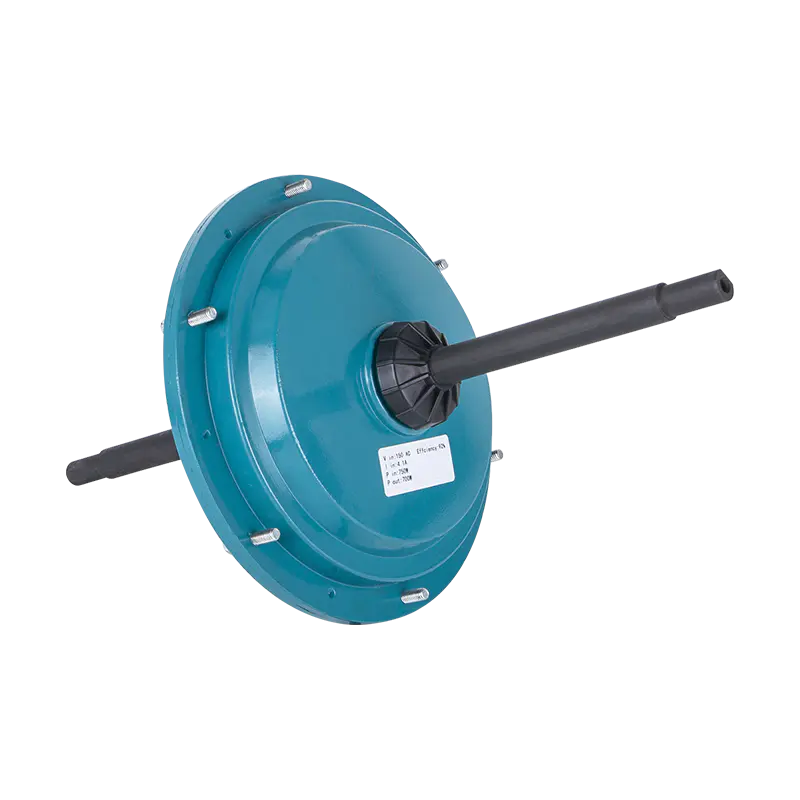
Für den Einsatz als Luftkühler kann ein BLDC-Motor mit Außenrotor das mechanische Paket vereinfachen, da der Lüfter direkt am Rotor montiert werden kann. Eine repräsentative Option ist die 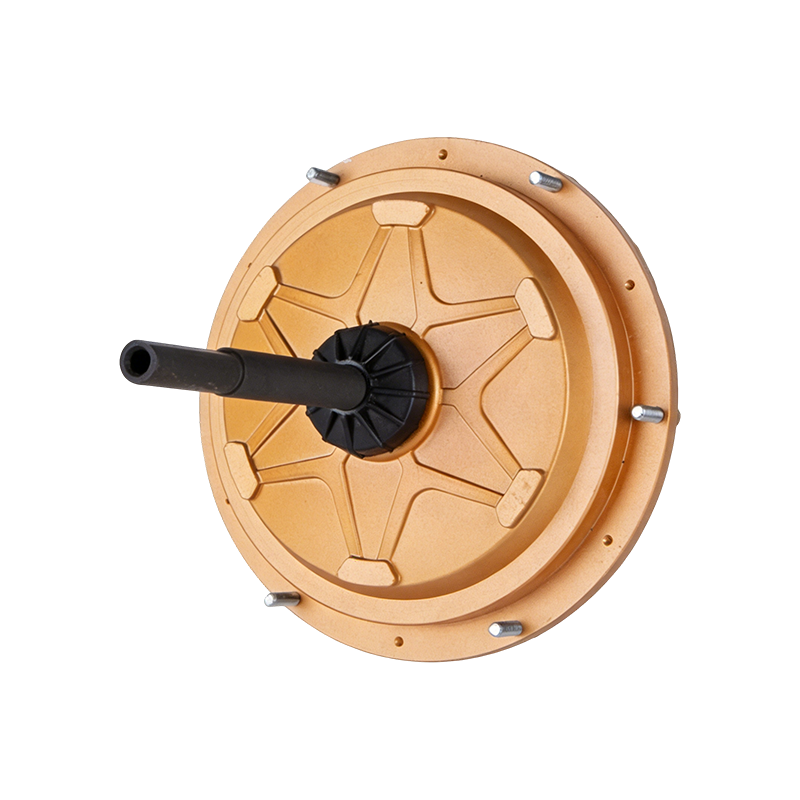 DC149 220V 600W Externer BLDC-Luftkühlermotor 220-V-600-W-BLDC-Außenrotormotor für Luftkühler mit direkter Lüftermontage, IP55-Schutz und wartungsfreiem Design für industrielle Kühlaufgaben. Produkt anzeigen → 600 W externer BLDC-Luftkühlermotor. Für größere Lüftungsanlagen kann ein EC-Ventilatormotor besser geeignet sein; die
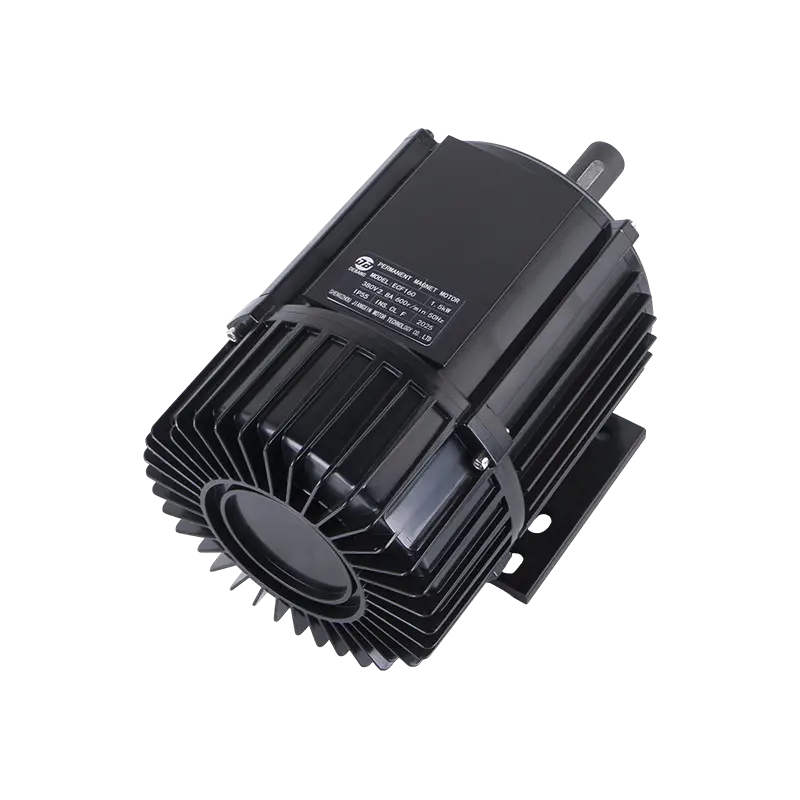 ECF160 380V 1500W EC-Lüftermotor Hocheffizienter EC-Ventilatormotor für Verdunstungsluftkühler mit 380 V, 1500 W Leistung, Schutzart IP55 und geräuscharmem Betrieb, geeignet für größere Lüftungssysteme. Produkt anzeigen → Ein Beispiel ist der 1.500-W-EC-Lüftermotor. Die Anwendungsseite für Industrieventilatoren zeigt, wie diese Motorfamilien den Lüfterlasten zugeordnet werden. Verwenden Sie die Gegen-EMK-Berechnung, um den Regelspielraum bei niedriger Drehzahl zu überprüfen, nicht nur die Nennleistung.
Ausgearbeitete Beispiele und eine abschließende Plausibilitätsprüfung
Beispiel 1 – Kv-Umrechnung. Kv = 100 U/min/V, n = 3.000 U/min. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V auf der gleichen Basis wie Kv. Wenn Kv Zeile für Zeile ist, ist das Ergebnis Zeile für Zeile.
Beispiel 2 – Datenblatt Ke. Ke = 0,12 V/(rad/s) Leitung-zu-Leitung-Spitze, n = 3.000 U/min. E LL, Spitze = 0,12 × 314,16 = 37,7 V. Bei einem 48-V-Bus liegt der ideale Spielraum bei etwa 10,3 V, bevor Widerstand und Wechselrichter abfallen.
Beispiel 3 – Flussverknüpfung. p = 4, λ m = 0,05 Wb-Umdrehungen, n = 1.500 U/min. E Phase, Spitze = 31,4 V, E Phase, Effektivwert = 22,2 V und E LL,rms = 38,5 V für eine Sinusmaschine.
Führen Sie diese Checkliste durch, bevor Sie ein Ergebnis akzeptieren:
- Notieren Sie, ob die Spannung Phase oder verkettet ist.
- Notieren Sie, ob der Wert Spitze, Spitze-zu-Spitze oder RMS ist.
- Konvertieren Sie die Geschwindigkeit in mechanische Rad/s, nicht in elektrische Rad/s.
- Konvertieren Sie Ke in V/(rad/s) und behalten Sie die gleiche Basis bei.
- Vergleichen Sie das Ergebnis mit einer Leerlaufmessung bei niedriger Drehzahl.
- Lassen Sie einen Spannungsspielraum für Widerstand, Induktivität, Dioden und Steuerverzögerung.
Diese abschließende Messung ist der wertvollste Schritt. Eine berechnete Rück-EMF ist nur so gut wie ihre Einheitendefinitionen; Eine gemessene Wellenform mit bekannter Geschwindigkeit macht Phasen-, Polaritäts- und Wellenformfehler sofort sichtbar.
 Bereit zum Anpassen
Ihre Motorprodukte?
Wir sind professionelle Motorenhersteller und liefern leistungsstarke, stabile und effiziente Leistung Kerne für alle Branchen durch präzise Handwerkskunst und Innovation.
Kontaktieren Sie uns
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Firmenadresse
Urheberrecht© by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle Rechte vorbehalten.
Hersteller von industriellen Lüftermotoren im Großhandel