Nr. 8, Duxiu San Road, Stadt Ganlin, Stadt Shengzhou, Stadt Shaoxing, Provinz Zhejiang, China
Nachrichtenkategorie
Produktkategorie
So berechnen Sie die PWM-Frequenz für einen BLDC-Motor: Vier praktische Überprüfungen
Ein 600-W-Außenläufer-BLDC-Luftkühlermotor verlässt das Montageband mit einer Taktfrequenz von 8 kHz. Auf dem Prüfstand geben die Rotorblätter ein lautes Jammern von sich, die Wicklungsoberfläche steigt 22 Grad Celsius über die Abzugstemperatur und die Phasenstromkurve zeigt ein Welligkeitsband, das fast halb so breit ist wie die Grundschwingung. Nichts ist defekt. Der Antrieb war einfach nie auf die Wicklung abgestimmt.
Die kurze Antwort zur Berechnung der PWM-Frequenz für einen BLDC-Motor lautet: Sie wählen nicht eine Zahl aus, sondern suchen nach dem größten von drei Stockwerken und überprüfen dann eine Obergrenze. Die Untergrenzen ergeben sich aus der elektrischen Zeitkonstante der Wicklung, der zulässigen Stromwelligkeit von Spitze zu Spitze und der elektrischen (Kommutierungs-)Frequenz des Motors bei Höchstgeschwindigkeit. Die Obergrenze ergibt sich aus Schaltverlust, Totzeit, Gate-Antriebsbudget und der Zählerauflösung des Mikrocontrollers. Bei einem 220-V-Außenläufer-Lüftermotor der 350-W- bis 1500-W-Klasse mit 8 bis 12 mH Phaseninduktivität konvergieren die drei Etagen üblicherweise irgendwo zwischen 12 kHz und 20 kHz. Bei einem Hochgeschwindigkeitsmotor mit niedriger Induktivität und einer Phaseninduktivität von 100 bis 200 Mikrohenry bringt Sie die gleiche Arithmetik auf 40 kHz oder mehr, und die Obergrenzenprüfung beginnt hart zu beißen.
Was folgt, ist die Berechnungssequenz in der Reihenfolge, die Sie vor Ärger bewahrt: Sammeln Sie vertretbare Wicklungsdaten, berechnen Sie den RL-Grenzwert, berechnen Sie die Welligkeitsuntergrenze, berechnen Sie die Kommutierungsuntergrenze und testen Sie dann den gewählten Wert anhand der Verlust- und Zeitobergrenze, bevor Sie ihn in die Firmware schreiben.
Vier verschiedene Frequenzen werden als „PWM-Frequenz“ bezeichnet
Die meiste Verwirrung in diesem Thema entsteht durch die Vermischung von vier separaten Frequenzen, die alle in einem BLDC-Antrieb vorkommen. Nur einer davon wird in das Timer-Register geladen.
| Menge | Definition | Referenzwert | Wo es eingestellt ist |
|---|---|---|---|
| Mechanische Geschwindigkeit | Wellenumdrehungen pro Minute | 1300 U/min | Bewerbungsvoraussetzung |
| Elektrische Frequenz | U/min x Polpaare / 60 | 86,7 Hz (4 Polpaare) | Ergebnis aus Geschwindigkeit und Magnetzählung |
| Kommutierungsschrittrate | Sechsstufig: 6 x elektrische Frequenz; Feldorientierte Steuerung: eine Sektoraktualisierung pro elektrischem Zyklus | 520 Hz für sechs Schritte | Steueralgorithmus |
| Trägerfrequenz | Schaltfrequenz der Leistungsstufe | 12 bis 20 kHz | Dies ist die Zahl, die wir berechnen |
| Befehl PWM | Drehzahl- oder Drehmomentsollwertsignal, getrennt von der Leistungsstufe in den Antrieb eingespeist | 100 Hz bis 2 kHz | Host-Controller oder SPS |
Die letzte Zeile verdient eine Warnung. Viele Feldausfälle, die auf eine „falsche PWM-Frequenz“ zurückgeführt werden, erweisen sich als ein Problem mit dem Befehlssignal. Ein Antrieb, der einen 1-kHz-Befehl mit einer Einschaltdauer von 10 bis 90 Prozent erwartet und ein 20-kHz-Signal empfängt, wird diesen entweder ignorieren oder einen hängengebliebenen Einschaltdauerzyklus lesen, da der Eingangsfilter und die Erfassungsroutine auf eine viel langsamere Wellenform ausgelegt sind. Überprüfen Sie die Schnittstellenspezifikation, bevor Sie den Träger berühren.
Schritt eins: Sammeln Sie verdächtige Daten, die Sie tatsächlich verteidigen können
Die Berechnung ist nur so gut wie die dahinter stehenden Induktivitäts- und Widerstandswerte, und Datenblätter sind bei beiden häufig nachlässig. Drei Gewohnheiten zahlen sich aus.
Messen Sie pro Phase, nicht von Linie zu Linie
Ein an zwei Klemmen angebrachtes LCR-Messgerät misst die Reihenschaltung zweier Phasen. Bei einer symmetrischen Sternwicklung beträgt der Wert pro Phase die Hälfte dieses Messwerts, jedoch nur, wenn der Rotor stationär ist und der dritte Anschluss erdfrei ist. Notieren Sie, welche Konvention Sie verwendet haben, da ein Fehler um den Faktor zwei hier die Welligkeitsuntergrenze um den Faktor zwei verschiebt.
Messen Sie bei einer Frequenz in der Nähe Ihres vorgesehenen Trägers
Durch Laminierungen, Wirbelströme und Skin-Effekt ist die Frequenz der Induktivität abhängig. Eine Wicklung, die bei 100 Hz 10 mH anzeigt, kann bei 10 kHz 8 mH und bei 20 kHz 7 mH anzeigen. Da es sich bei der Messung um die Welligkeit handelt, verwenden Sie den Wert des Frequenzbandes, das Sie verwenden möchten, und notieren Sie die Testfrequenz des Messgeräts auf dem Testblatt.
Verwenden Sie den heißen, gesättigten Worst-Case
Der Kupferwiderstand steigt um etwa 0,393 Prozent pro Grad Celsius. Ein Phasenwiderstand von 1,10 Ohm bei 25 Grad Celsius wird zu ungefähr 1,42 Ohm bei einer Wicklung mit 100 Grad Celsius, was den RL-Grenzwert um fast 30 Prozent anhebt. Unter Last verhält sich die Induktivität umgekehrt: Bei doppeltem Nennstrom kann eine Lüfterwicklung 30 bis 50 Prozent ihrer Kleinsignalinduktivität verlieren, wenn sich der Magnetkreis der Sättigung nähert, und der Welligkeitsboden steigt proportional an. Hören Sie sich beide Ausflüge an.
Notieren Sie sich fünf Zahlen, bevor Sie etwas berechnen: Widerstand pro Phase bei 25 °C, Induktivität pro Phase bei der vorgesehenen Trägerfrequenz, Magnetanzahl (Polpaare = Magnete / 2), Nennphasenstrom und die DC-Busspannung einschließlich des höchsten realistischen Falles. Ein 220-V-Motor, der von einer aktiven Leistungsfaktorkorrekturstufe gespeist wird, sieht 380 bis 400 V Gleichstrom statt 310 V, was einem Welligkeitsnachteil von 25 Prozent entspricht, den viele erste Prototypen vermissen.
Schritt zwei: Der RL-Cutoff gibt Ihnen die Untergrenze
Jede Phase besteht aus einem Reihenwiderstand und einer Induktivität, und dieses Paar bildet einen Tiefpassfilter erster Ordnung. Seine Grenzfrequenz beträgt:
f_c = R / (2 x pi x L)
Unterhalb dieser Frequenz kann der Strom innerhalb eines Schaltzyklus dem vorgegebenen Durchschnitt folgen. Darüber beginnt die Wicklung, die angelegte Spannung für Sie zu mitteln. Die häufig zitierte Faustregel besteht darin, den Träger mit dem Zehnfachen der Grenzfrequenz oder mehr zu betreiben, was der Stromschleife genügend Bandbreite gibt, um den befohlenen Wert zu halten, und verhindert, dass die Stromwellenform dem Spannungsbefehl um einen großen Phasenwinkel nacheilt.
Beachten Sie, was der Cutoff selbst nicht ist. Die Formel f = R / (2 x pi x L), die in Foren kursiert, ist der Grenzwert und kein empfohlener Träger. Der Betrieb eines BLDC-Motors mit seiner eigenen RL-Grenzfrequenz erzeugt starke Drehmomentschwankungen und hörbare Geräusche, da die Wicklung bei dieser Frequenz nichts glätten kann.
Unter Verwendung des Referenzmotors: R = 1,10 Ohm bei 25 Grad C, L = 8 mH gemessen bei 10 kHz. Die Zeitkonstante beträgt 8 mH / 1,10 Ohm = 7,3 ms und f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Das Zehnfache sind 219 Hz. Korrigiert auf eine heiße Wicklung von 1,42 Ohm beträgt die Grenzfrequenz 28,3 Hz und die zehnfache Untergrenze 283 Hz.
Für einen Lüftermotor mittlerer Induktivität ist der RL-Boden daher trivial. Es wird nur bei Maschinen mit sehr niedriger Induktivität und bei Motoren verbindlich, bei denen ein Konstrukteur bewusst eine Serieninduktivität hinzugefügt hat. Betrachten Sie es als einen Grund zur Vernunft, nicht als die Antwort.
Schritt drei: Die aktuelle Welligkeit legt die tatsächliche Untergrenze fest
Dies ist die Berechnung, die bei den meisten Laufwerken tatsächlich über die Anzahl entscheidet. Während einer Schaltperiode lädt die angelegte Spannung die Wicklungsinduktivität auf und der Spitze-zu-Spitze-Welligkeitsstrom beträgt:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
wobei D die momentane Leistung dieses Beins ist. Der Ausdruck erreicht seinen Höhepunkt bei D = 0,5, was den schlimmsten Fall auf V_bus / (4 x L x f_pwm) vereinfacht. Neu geordnet für die von Ihnen benötigte Frequenz:
f_pwm ist größer oder gleich V_bus / (4 x L x delta_I_allow)
Wählen Sie delta_I_allow als Bruchteil des Nennphasenstroms. Bei zehn bis zwanzig Prozent bleiben die Eisen- und Kupferverluste gering und die Stromschleife ist ein leichtes Ziel. Bei über dreißig Prozent beginnen Sie, zusätzliche Erwärmung, hörbare Geräusche und bei sensorlosen Antrieben eine lautere Gegen-EMF-Beobachtung zu bemerken.
Referenzmotor erneut: V_bus 310 V DC, L 8 mH, Nennphasenstrom 2,5 A, zulässige Welligkeit 20 Prozent, also delta_I_allow = 0,5 A Spitze zu Spitze.
f_pwm ist größer oder gleich 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19.375 Hz
Das rundet auf 20 kHz. Bei 12 kHz trägt derselbe Motor eine Welligkeit von 0,81 A, etwa 32 Prozent der Nennleistung, und bei 8 kHz trägt er 0,97 A, also fast 39 Prozent. Das ist genau das Wellenband, das auf dem ausgefallenen Laufwerk aus dem ersten Absatz zu sehen ist, und es erklärt sowohl das Jammern als auch die zusätzlichen 22 Grad Celsius.
Drei Korrekturen verbessern die Schätzung. Raumvektormodulation mit Injektion der dritten Harmonischen erzeugt im ungünstigsten Fall etwa 15 Prozent weniger Welligkeit als der obige sinusförmige Ausdruck, sodass sich eine 20-kHz-Schätzung oft wie 18 kHz verhält. Wenn der Motor die meiste Zeit seiner Betriebszeit mit einem niedrigen Modulationsindex läuft, tritt der schlimmste Fall bei D = 0,5 am Betriebspunkt möglicherweise nie ein, und Sie können einen gewissen Welligkeitsspielraum gegen geringere Schaltverluste eintauschen. Wenn der Motor hingegen einen blockierten Rotor oder einen starken Spannungseinbruch überstehen muss, durchläuft die Einschaltdauer 0,5 und der schlimmste Fall tritt ein.
Schritt vier: Halten Sie genügend Schaltzyklen pro Kommutierungsschritt bereit
Außerdem muss der Träger schnell im Verhältnis zur elektrischen Frequenz des Motors sein, sonst hat der Antrieb pro Sektor zu wenig Möglichkeiten, den Strom zu regulieren. Berechnen Sie zunächst die elektrische Frequenz:
f_elec = U/min x Polpaare / 60
Für den Referenzmotor bei 1300 U/min mit vier Polpaaren ist f_elec = 86,7 Hz. Bei der sechsstufigen Kommutierung enthält jeder elektrische Zyklus sechs Schritte, sodass die Schrittfrequenz 520 Hz beträgt. Eine gängige Richtlinie sind mindestens zehn, vorzugsweise zwanzig PWM-Perioden pro Kommutierungsschritt, was einer Mindestfrequenz von 5,2 bis 10,4 kHz entspricht. Beachten Sie, dass dieser Wert nun die RL-Untergrenze überschreitet und sich der Welligkeitsuntergrenze nähert, weshalb die Lüfterantriebe in dieser Klasse bei etwa 12 bis 16 kHz liegen.
Für die feldorientierte Steuerung gelten etwas andere Einschränkungen. Die Stromschleife wird normalerweise einmal pro Trägerperiode aktualisiert, daher muss die Trägerfrequenz mindestens das Zehnfache der elektrischen Frequenz haben, um die Schleife bei Höchstgeschwindigkeit stabil zu halten, und noch viel mehr, wenn Sie eine geringe Drehmomentwelligkeit bei niedriger Geschwindigkeit wünschen. Die Strommessung mit einem Shunt führt zu einer strengeren Grenze: Der Shunt ist nur während definierter Fenster der Schaltperiode lesbar, sodass bei sehr hoher Auslastung die Messfenster kleiner werden und der Antrieb entweder Messungen überspringt oder den Träger senkt.
Hochgeschwindigkeitsmotoren verstoßen vollständig gegen die Richtlinie. Ein Motor mit 20.000 U/min und vier Polpaaren hat f_elec = 1333 Hz und eine sechsstufige Frequenz von 8 kHz. Die Forderung nach zwanzig PWM-Perioden pro Schritt würde 160 kHz erfordern, was für eine bipolare Transistorbrücke mit isoliertem Gate unpraktisch und selbst bei Siliziumkarbid teuer ist. Echte Antriebe in diesem Modus schalten auf einen effektiven Impuls pro Kommutierungsschritt um und synchronisieren die PWM mit dem Kommutierungsereignis, anstatt frei zu laufen. Der allgemeinere Punkt ist: Wenn sich Ihre elektrische Frequenz einigen Kilohertz nähert, muss die Trägerberechnung zusammen mit dem Modulationsschema und nicht separat durchgeführt werden.
Wenn Sie mehr über die Schaltsequenz und das Sektor-Timing erfahren möchten, lesen Sie diese Erklärung wie ein BLDC-Controller PWM in Kommutierung umwandelt geht Schritt für Schritt durch das Tormuster.
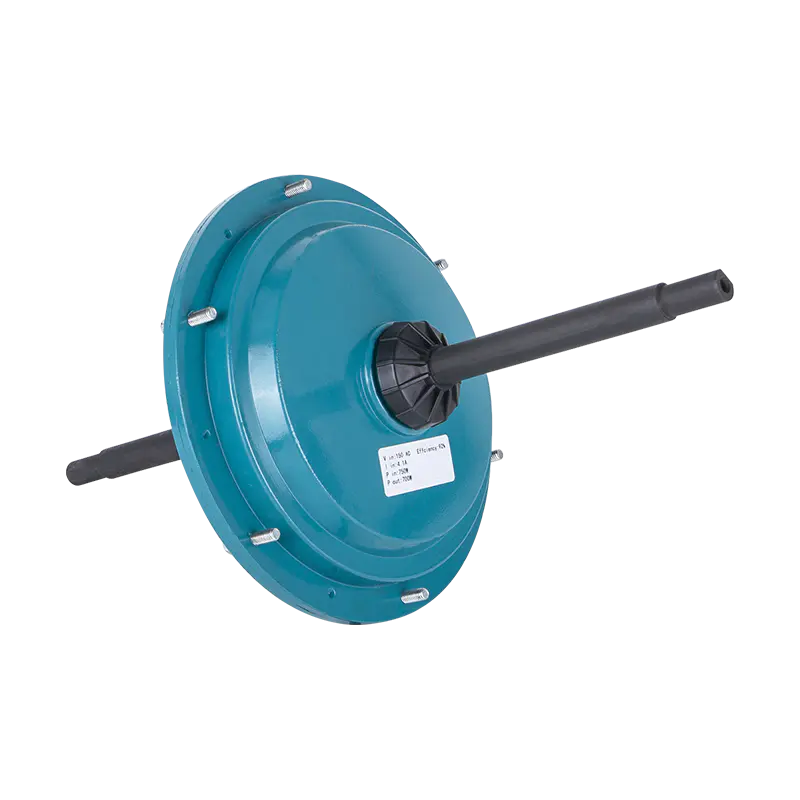
Am Beispiel des Referenz-Lüftermotors entspricht das 220-V-600-W-Außenrotordesign der DC149-Serie diesen Zahlen realistisch und die veröffentlichten Wicklungsdaten sind ein nützlicher Vergleich mit Ihren eigenen Messungen auf dem Prüfstand.
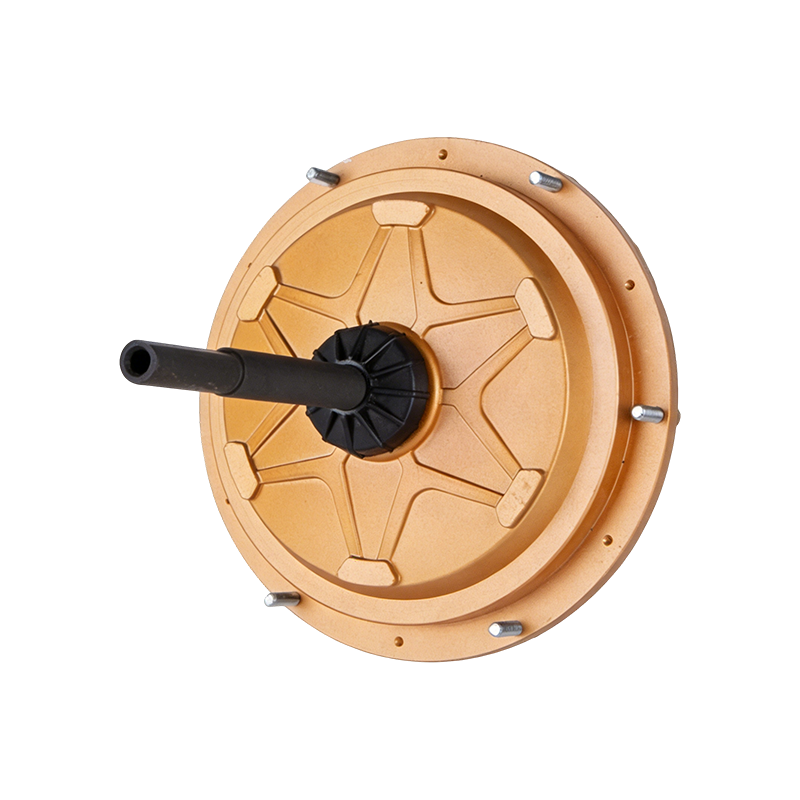 DC149 220 V 600 W Außenrotor-BLDC-Luftkühlermotor 220 V 600 W Außenläufer-BLDC-Motor für Luftkühler, mit veröffentlichten Wicklungsdaten, die mit Tischmessungen abgeglichen werden können. Produkt anzeigen →
Schritt fünf: Testen Sie den Kandidaten an der Decke
Sobald die Untergrenzen bekannt sind, entscheidet die Obergrenze darüber, wie viel Marge Sie sich leisten können. Vier Einschränkungen sind wichtig, und die ersten beiden binden normalerweise zuerst.
Schaltverlust
Eine grobe Schätzung pro Gerät ist P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. Bei einem 310-V-Bus, 3,5 A Spitzenphasenstrom, 100 ns kombinierter Übergangszeit und einem 16-kHz-Träger verbraucht jedes Gerät allein durch das Schalten etwa 0,87 W. Bei 20 kHz beträgt der Wert 1,08 W und bei 8 kHz sinkt er auf 0,43 W. Multiplizieren Sie ihn mit der Anzahl der in Ihrem Modulationsschema aktiven Geräte, addieren Sie den Leitungsverlust und vergleichen Sie ihn mit dem Wärmewiderstand des Gehäuses und des Kühlkörpers. Ein Übergangsabstand von 25 Grad Celsius bei schlechtesten Umgebungstemperaturen ist ein vernünftiges Designziel und es ist der Wert, der normalerweise einen ehrgeizigen 40-kHz-Plan auf einer natürlich gekühlten Platine zunichte macht.
Totzeit und minimale Impulsbreite
Die Totzeit ist eine feste Steuer auf den Arbeitszyklus. Bei 16 kHz beträgt die Periode 62,5 Mikrosekunden, sodass eine Totzeit von 1 Mikrosekunde 1,6 Prozent der Periode kostet; Bei 5 Prozent der befohlenen Einschaltdauer entspricht das einem Fehler von 32 Prozent in der angelegten Spannung, was zu Stromverzerrungen und Drehmomentwelligkeit bei niedriger Drehzahl führt. Kürzere Totzeiten verringern den Fehler, erhöhen jedoch das Risiko eines Durchschusses, da die Sperrschichttemperatur steigt und die Drift des Geräts verzögert wird. Viele Gate-Treiber geben außerdem einen minimalen Eingangsimpuls an, typischerweise 50 bis 200 ns, der den nutzbaren Betriebsbereich bei hohen Trägerfrequenzen begrenzt.
Timer-Auflösung
Ein 100-MHz-Timer im mittig ausgerichteten Modus liefert 6250 Zählungen pro Periode bei 16 kHz, sodass der Arbeitsschritt etwa 0,016 Prozent beträgt. Bei 80 kHz liefert der gleiche Timer 1250 Zählungen und 0,08-Prozent-Schritte. Beide sind funktionsfähig, allerdings schränkt das grobe Gehäuse die feine Stromregulierung bei geringer Last ein.
Akustischer Lärm und EMV
Das 8- bis 12-kHz-Band ist die schlechteste Sitzposition für das menschliche Gehör, was einer der Gründe dafür ist, dass 8-kHz-Laufwerke so unangenehm klingen. Die Umstellung auf 16 kHz hilft den meisten Erwachsenen, aber nicht allen; 20 kHz und mehr sind normalerweise nicht hörbar, erhöhen jedoch die Verluste und die abgestrahlten Emissionen. Zufällige oder geditherte Trägermodulation spreizt das Spektrum und entfernt den reinen Ton, allerdings auf Kosten einer etwas höheren Stromwelligkeit und eines komplexeren Stromabtastschemas. Auf der EMV-Seite führen höhere Trägerfrequenzen zu einem schlechteren Verhalten des Eingangsfilters und des Motorkabels, sodass ein Design, das bei 12 kHz zulässig ist, bei 24 kHz nicht automatisch konform ist.
Ein funktionierender Vergleich zwischen zwei Motorklassen
Die gleichen vier Prüfungen liefern je nach Wicklungsinduktivität sehr unterschiedliche Antworten. In der folgenden Tabelle werden ein Lüftermotor mit mittlerer Induktivität und ein Hochgeschwindigkeitsmotor mit niedriger Induktivität nach der gleichen Berechnung betrieben.
| Parameter | Lüftermotor des Luftkühlers | Hochgeschwindigkeits-Gebläsemotor |
|---|---|---|
| DC-Bus | 310 V | 48 V |
| Phasenwiderstand bei 25 C | 1,10 Ohm | 0,05 Ohm |
| Phaseninduktivität am Träger | 8 mH | 120 Mikrohenry |
| Polpaare | 4 | 4 |
| Maximale Geschwindigkeit | 1300 U/min | 20.000 U/min |
| Bemessungsphasenstrom | 2,5 A | 20 A |
| RL-Grenzwert | 21,9 Hz | 66 Hz |
| Zehnfacher RL-Boden | 219 Hz | 663 Hz |
| Zulässige Welligkeit (20 Prozent, 15 Prozent) | 0,5 A | 3 A |
| Welliger Boden | 19,4 kHz | 33,3 kHz |
| Elektrische Frequenz at top speed | 86,7 Hz | 1333 Hz |
| Kommutierungsuntergrenze (20 Perioden pro Schritt) | 10,4 kHz | 160 kHz, nicht erreichbar |
| Ausgewählter Anbieter | 20 kHz | 40 kHz mit PWM synchronisiert zur Kommutierung |
Die Hochgeschwindigkeitssäule ist die lehrreichere. Seine Welligkeitsuntergrenze von 33 kHz ist für eine 48-V-Brücke bereits hoch und die Kommutierungsrichtlinie ist unerreichbar, sodass das Design weniger PWM-Perioden pro Schritt akzeptieren und dies durch engere Stromschleifen-Timings und bessere Back-EMF-Filterung kompensieren muss. Das ist ein normaler technischer Kompromiss, kein Fehler, aber es muss ein bewusster Kompromiss sein. Wenn Sie einen solchen Motor mit integriertem Controller kaufen, ist der Kompromiss bereits in der Firmware verankert und kann nicht geändert werden.
Was integrierte Antriebe für Ihre Kalkulation bedeuten
Viele Lüfter- und Luftkühlermotoren werden heute mit am Lagerschild montiertem Wechselrichter ausgeliefert, und die Trägerfrequenz ist auf die vom Antriebshersteller gewählte Frequenz festgelegt, üblicherweise 16 bis 20 kHz. Für den Käufer wird die obige Arithmetik eher zu einer Überprüfungsübung als zu einer Entwurfsübung.
Erfragen Sie schriftlich die Schalthäufigkeit und fragen Sie, ob diese fest oder konfigurierbar ist. Stellen Sie dann die beiden Fragen, die zeigen, ob die Zahl bewusst gewählt wurde: Wie groß ist die gemessene Spitze-zu-Spitze-Welligkeit bei Nennlast und wie groß ist die Sperrschichttemperaturspanne bei maximaler Nennumgebungstemperatur. Ein Anbieter, der beides beantworten kann, hat die Berechnung durchgeführt. Ein Lieferant, der nur eine Frequenz angibt, hat dies nicht getan.
Bestätigen Sie außerdem, welche PWM im Datenblatt beschrieben wird. Elektronisch kommutierte Lüftermotoren der 350-W- bis 1500-W-Klasse akzeptieren typischerweise einen 0- bis 10-V-Analog- oder einen Niederfrequenz-PWM-Befehl, während sie einen festen internen Träger betreiben. Eine Verwechslung der beiden führt zu einem Inbetriebnahmeproblem, das wie ein Firmware-Fehler aussieht.
Bei einer 380-V-Installation, bei der der Antrieb bereits integriert und der Träger befestigt ist, besteht die praktische Prüfung darin, ob die Wicklungsinduktivität und die veröffentlichte Welligkeit an diesem Träger konsistent sind. Diese Frage lohnt sich an den Lieferanten eines 380-V-1500-W-EC-Lüftermotors.
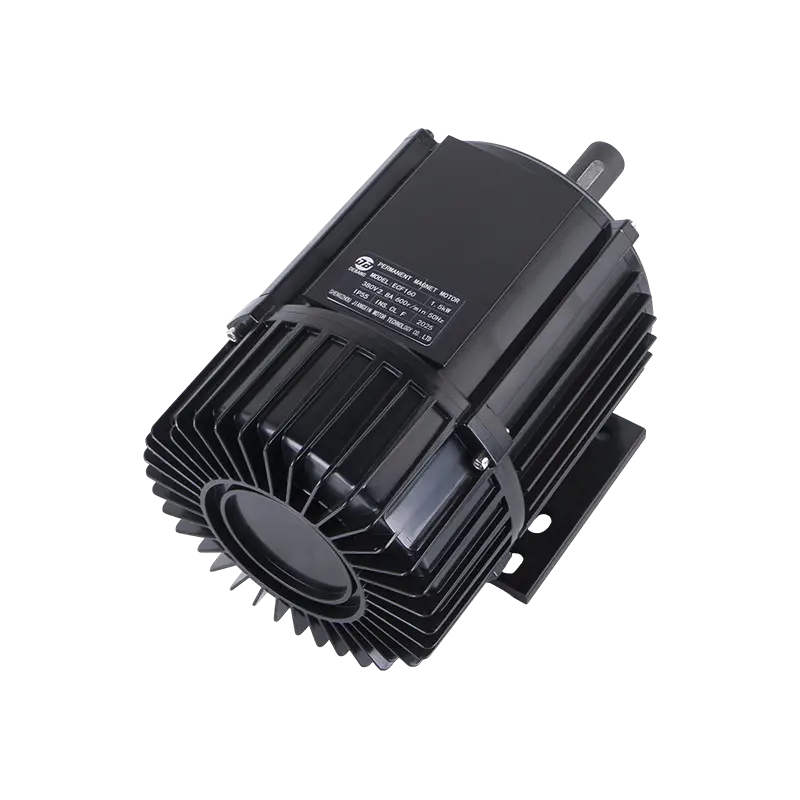 ECF160 380 V 1500 W EC-Lüftermotor für Verdunstungskühler 380 V 1500 W EC-Lüftermotor für Verdunstungskühler; Seine Wicklungsinduktivität und veröffentlichte Welligkeit können an einem festen Träger überprüft werden. Produkt anzeigen →
Validierung auf der Bank: Vier Messungen, die das Argument klären
Berechnungen grenzen das Feld ein; Messungen ermitteln den Gewinner. Führen Sie diese vier Tests mit der Kandidatenfrequenz und einem Schritt auf beiden Seiten davon durch, zum Beispiel 12, 16 und 20 kHz.
- Aktuelle Welligkeit. Erfassen Sie den Phasenstrom mit einem kompensierten Shunt oder einem Tastkopf mit hoher Bandbreite bei 25 Prozent, 50 Prozent und 100 Prozent Last. Vergleichen Sie das Spitze-zu-Spitze-Band mit Ihrem zulässigen Wert. Achten Sie auf Welligkeiten, die mit der Last schneller als vorhergesagt ansteigen, was auf eine Induktivitätssättigung hinweist.
- Wicklungs- und Gerätetemperatur. Bei Nennlast einweichen, bis sich die Temperaturen stabilisieren, und dann die zwei oder drei Kandidaten vergleichen. Ein Unterschied von 2 bis 4 Grad Celsius im Wicklungsanstieg zwischen 16 und 20 kHz ist typisch und zeigt an, was der zusätzliche Schaltverlust bedeutet.
- Effizienz am Betriebspunkt. Messen Sie die Eingangsgleichstromleistung und die Wellen- oder Luftleistung im tatsächlichen Arbeitszyklus der Anwendung, nicht an einem einzelnen Nennpunkt. Lüfterlasten folgen einem Würfelgesetz, sodass der Großteil der Jahresenergie deutlich unterhalb der Volldrehzahl verbraucht wird, wo der Träger und das Modulationsschema eine größere Rolle spielen als bei Nennlast.
- Akustischer Sweep. Lassen Sie den Motor bei jedem in Frage kommenden Träger auf 10 bis 100 Prozent Drehzahl laufen und achten Sie auf Töne. Achten Sie auf strukturelle Resonanzen im Lüftergehäuse, da ein Träger, der bei einer Geschwindigkeit still ist, bei einer anderen eine Halterungsresonanz anregen kann.
Bewahren Sie das Maßblatt zusammen mit dem Konstruktionsprotokoll auf. Wenn ein Kunde zwei Jahre später eine Lärmbeschwerde meldet, wird der Unterschied zwischen einer bewussten und einer versehentlichen Wahl von 16 kHz deutlich sichtbar.
Fehler, die in realen Projekten immer wieder auftreten
- Verwendung der Datenblatt-Induktivität ohne Testfrequenz. Ein bei 100 Hz gemessener Wert kann die Welligkeitsleistung um 20 Prozent oder mehr überbewerten.
- Den Leistungsfaktor-Korrekturbus vergessen. Die Welligkeit skaliert mit der Busspannung, sodass ein 220-V-Motor an einer 390-V-Gleichstromverbindung 26 Prozent mehr Welligkeit aufweist als derselbe Motor an einer 310-V-Verbindung.
- Größenbestimmung nur bei 25 °C. Ein heißer Widerstand erhöht den RL-Grenzwert und eine Sättigung verringert die Induktivität. beide drücken den Wellenboden nach oben.
- Angenommen, ein höherer Anbieter ist immer besser. Oberhalb von etwa 24 kHz kosten Schaltverluste und Totzeitverzerrungen auf einer natürlich gekühlten Platine oft mehr, als die Welligkeitsverbesserung einbringt.
- Verwechslung des Befehls PWM mit dem Träger. Es handelt sich um unterschiedliche Signale mit unterschiedlichen Spezifikationen, und eine Nichtübereinstimmung sieht wie ein Steuerungsfehler aus.
- Trägerwechsel ohne Neuabstimmung der Stromschleife. Schleifenverstärkungen, die für 8 kHz geeignet sind, sind bei 20 kHz normalerweise zu aggressiv, und das Symptom ist Oszillation bei Lastschritten.
Wo die Berechnung in der Praxis landet
Für einen Verdunstungsluftkühler oder ein Industrieventilator Bei einem Hochleistungsmotor im Bereich von 350 W bis 1500 W mit einer Phaseninduktivität von 6 bis 12 mH konvergiert die Arithmetik bei 12 bis 20 kHz, und 16 kHz ist ein sinnvoller Standardwert mit 20 kHz als Upgrade-Pfad, wenn Welligkeit oder Rauschen dies erfordern. Unterhalb von 8 kHz weisen Wicklungen mit mittlerer Induktivität zu viel Welligkeit auf, um leise und kühl zu bleiben. Oberhalb von 24 kHz überwiegen die Schalt- und Totzeitkosten normalerweise den Nutzen einer konvektionsgekühlten Brücke. Bei Hochgeschwindigkeitsmotoren mit niedriger Induktivität steigt die Untergrenze auf 30 bis 40 kHz, und gleichzeitig muss das Modulationsschema überdacht werden.
Wenn Motor und Antrieb zusammen spezifiziert werden, besteht die sauberste Lösung darin, den Träger zu befestigen, die Wicklungsinduktivität und den Widerstand an diesem Träger zu veröffentlichen und die Welligkeit bei Nennlast anzugeben. Bei einem 220-V-1500-W-Außenrotor-Luftkühlermotor mit festem Innenträger ist es diese Kombination, die das Geräusch und das thermische Verhalten vorhersehbar macht, bevor der erste Prototyp gebaut wird.
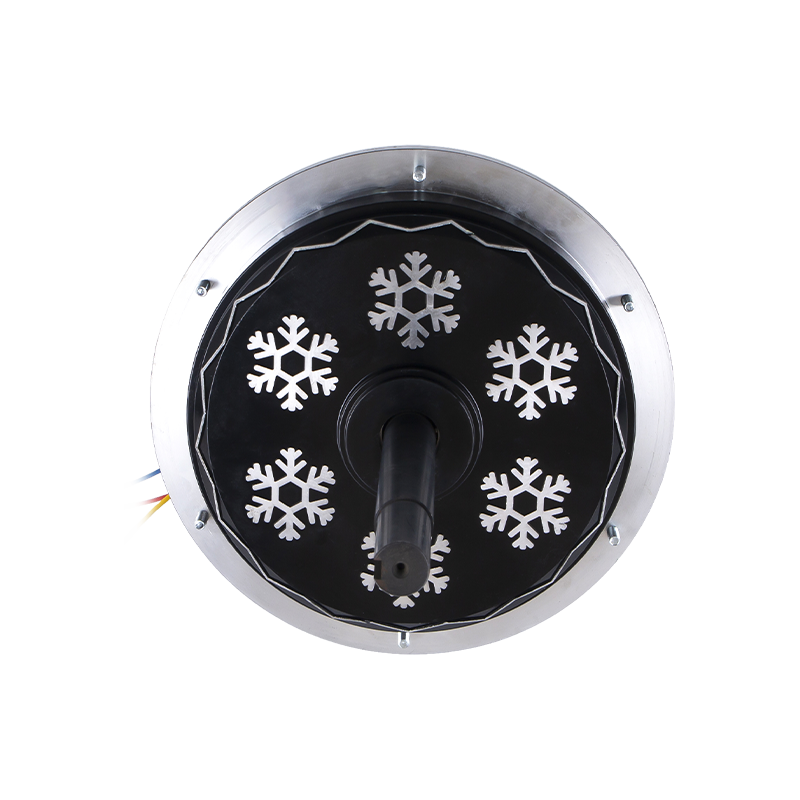 DC198 220 V 1500 W Außenrotor-BLDC-Luftkühlermotor 220 V 1500 W Außenläufer-BLDC-Luftkühlermotor für Antriebspaare mit festem Träger, bei dem Wicklungsinduktivität und Nennlastwelligkeit Geräusche und thermisches Verhalten vorhersehbar machen. Produkt anzeigen →
Die Arbeitscheckliste ist kurz. Messen Sie die Induktivität pro Phase bei Ihrer Trägerfrequenz und im heißen, gesättigten Zustand. Berechnen Sie den RL-Grenzwert und multiplizieren Sie ihn mit zehn. Berechnen Sie den Welligkeitsboden aus V_bus / (4 x L x delta_I_allow) bei D = 0,5. Berechnen Sie die elektrische Frequenz und stellen Sie sicher, dass Sie immer noch zehn oder mehr Schaltperioden pro Kommutierungsschritt erhalten, oder ändern Sie das Modulationsschema, wenn dies nicht der Fall ist. Überprüfen Sie dann den Schaltverlust, die Totzeit und die Timer-Auflösung beim gewählten Wert und bestätigen Sie dies mit einem Benchmark-Sweep über drei Kandidatenfrequenzen. Machen Sie das einmal pro Motor-Antriebs-Paarung und die Frage ist keine bloße Vermutung mehr.
 Bereit zum Anpassen
Ihre Motorprodukte?
Wir sind professionelle Motorenhersteller und liefern leistungsstarke, stabile und effiziente Leistung Kerne für alle Branchen durch präzise Handwerkskunst und Innovation.
Kontaktieren Sie uns
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Firmenadresse
Urheberrecht© by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle Rechte vorbehalten.
Hersteller von industriellen Lüftermotoren im Großhandel