Nr. 8, Duxiu San Road, Stadt Ganlin, Stadt Shengzhou, Stadt Shaoxing, Provinz Zhejiang, China
Nachrichtenkategorie
Produktkategorie
Wie funktioniert ein BLDC-Motorcontroller? Tipps zu PWM, Kommutierung und Auswahl
Wenn ein mit 220 V Gleichstrom betriebener BLDC-Luftkühlermotor mit Außenrotor hochdreht, hören Sie weder ein Knacken des Kommutators noch sehen Sie Bürstenstaub. Der Rotor dreht sich sanft und seine Geschwindigkeit wird durch eine kompakte elektronische Schaltung geregelt, die irgendwo im Gerät sitzt. Diese Schaltung ist der BLDC-Motorcontroller. Seine Aufgabe klingt einfach: Gleichstrom in sequentiell geschaltete Drehstromströme umwandeln und dabei genau wissen, wann diese umgeschaltet werden müssen. Das Ergebnis ist ein selbstsynchroner Motor, der ohne mechanische Kontakte dem Statorfeld folgt. Die Qualität dieser Steuerung entscheidet darüber, ob der Motor leise, effizient und jahrelang ohne Überhitzung läuft.
Was ein BLDC-Motorcontroller eigentlich macht
Eine BLDC-Motorsteuerung erfüllt drei Hauptfunktionen: Starten des Motors, Anpassen der Geschwindigkeit und Steuern des Drehmoments. Es akzeptiert einen Benutzerbefehl, wie z. B. eine Zielgeschwindigkeit oder ein Zieldrehmoment, erkennt die Rotorposition und aktiviert im richtigen Moment die richtige Wicklungssequenz. Da die Richtung und Größe der Ströme in den drei Statorwicklungen bestimmen, wie sich der Permanentmagnetrotor bewegt, muss die Steuerung wissen, welche Wicklung mit Strom versorgt werden muss und wann sie geändert werden muss.
Bei einem dreiphasigen BLDC-Motor verfügt der Stator über drei Phasenwicklungen mit einem Abstand von 120 Grad. Der Rotor trägt Permanentmagnete. Der Controller erzeugt ein rotierendes Magnetfeld, das die Rotorpole verfolgt. Während sich der Rotor bewegt, treibt die Steuerung die Kommutierungssequenz voran, sodass das Feld den Rotor weiter nach vorne zieht. Bei einem bürstenbehafteten Gleichstrommotor übernehmen der mechanische Kommutator und die Bürsten diese Umschaltung. Bei einem BLDC-Motor erledigt die Steuerung dies elektronisch, weshalb man es oft als elektronische Kommutierung bezeichnet.
Kernkomponenten eines BLDC-Motorcontrollers
Jeder BLDC-Controller, vom einfachen Lüftertreiber bis zum Servoverstärker, besteht aus wenigen wesentlichen Blöcken. Jeder Block muss innerhalb von Mikrosekunden zusammenarbeiten:
- Mikrocontroller oder DSP: führt den Kommutierungsalgorithmus aus, berechnet PWM-Arbeitszyklen und verwaltet Fehlerbedingungen.
- Gate-Treiber: Wandelt die Niederspannungs-Logiksignale vom Mikrocontroller in Hochspannungs-Gate-Spannungen um, die Leistungsschalter ein- und ausschalten.
- Leistungsstufe (MOSFETs oder IGBTs): Bildet die dreiphasige Wechselrichterbrücke, die den Hauptmotorstrom schaltet.
- Positionssensor: Hall-Effekt-Sensoren, ein Encoder oder eine BEMF-Erkennungsschaltung, die der Steuerung mitteilt, wo sich der Rotor befindet.
- Stromsensoren: Messen den Phasenstrom zur Drehmomentkontrolle und zum Überstromschutz.
- Stromversorgung: Versorgt die Steuerschaltung und die Sensoren mit sauberer Gleichspannung.
Diese gesamte Baugruppe bildet einen geschlossenen Echtzeitkreislauf. Der Mikrocontroller liest mehrmals pro Sekunde die Rotorposition und die Stromrückmeldung und aktualisiert den nächsten Schaltzustand. Ohne Positions- oder Stromrückmeldung kann ein Regler nur im Open-Loop-Modus laufen, was zu schlechter Effizienz, fehlender Kommutierung und möglichen Schäden führt.
Wie die Rotorposition erkannt wird
Die Rotorpositionserkennung ist die Grundlage der BLDC-Steuerung. Der Controller muss wissen, wo sich der Magnetrotor befindet, bevor er die nächste Phase schalten kann. Es gibt zwei gängige Methoden.
Der erste verwendet Hall-Effekt-Sensoren. Drei Hall-Sensoren sind im elektrischen Abstand von 120 Grad auf dem Stator angebracht. Während die Rotorpole an ihnen vorbeistreichen, erzeugen die Sensoren digitale Hoch-/Tief-Muster, die dem Mikrocontroller mitteilen, in welchem der sechs Sektoren sich der Rotor gerade befindet. Diese Methode ist einfach, robust und wird häufig in kostengünstigen Industrieanlagen eingesetzt. Der Nachteil ist die zusätzliche Sensorverkabelung und die Empfindlichkeit gegenüber Temperatur und magnetischen Störungen.
Die zweite Methode ist die sensorlose Steuerung. Es erkennt die Nulldurchgänge der gegenelektromotorischen Kraft (BEMF) in der nicht erregten Phasenwicklung. Während sich der Rotor dreht, erzeugt jede Wicklung eine induzierte EMF. Der Punkt, an dem diese EMF die Polarität ändert, weist auf eine bekannte Rotorausrichtung hin. Durch Erkennen dieser Nulldurchgänge kann der Controller den nächsten Kommutierungspunkt berechnen. Die sensorlose Steuerung spart Verkabelungs- und Komponentenkosten, aber bei sehr niedrigen Drehzahlen ist die BEMF zu schwach, um gemessen zu werden, sodass der Motor eine Startroutine benötigt, um ihn hochzudrehen, bevor er in den Regelkreisbetrieb wechselt.
Bei Lüfter- und Kühlgeräten, einschließlich BLDC-Luftkühlermotoren mit Außenrotor, ist die Betriebsgeschwindigkeit normalerweise hoch genug für eine sensorlose Steuerung. Anwendungen, die eine präzise Positionierung bei niedriger Geschwindigkeit erfordern, bevorzugen jedoch Hall-Sensoren.
Kommutierung: Sechs Schritte und FOC
Sobald die Rotorposition bekannt ist, entscheidet die Steuerung, welches Schaltmuster angewendet werden soll. Die grundlegendste Methode ist die sechsstufige Kommutierung, auch Trapezkommutierung oder Blockkommutierung genannt. Es unterteilt jeden elektrischen Zyklus in sechs Sektoren. In jedem Sektor werden zwei Wicklungen mit Strom versorgt, während die dritte erdfrei bleibt. Strom fließt durch eine Wicklung in die Mitte und aus der anderen heraus, wodurch ein magnetischer Vektor entsteht, der sich schrittweise fortbewegt. Dieser Ansatz lässt sich leicht in einem Mikrocontroller implementieren und verwendet eine einfache Hall-Sensorlogik.
Die Einschränkung besteht darin, dass die Stromwellenform rechteckig ist, was zu einer Drehmomentwelligkeit führt. Bei niedrigeren Geschwindigkeiten kann sich die Welligkeit in hörbare Geräusche und mechanische Vibrationen umwandeln.
Die feldorientierte Steuerung (FOC) ist weiter fortgeschritten. Es wandelt die dreiphasigen Ströme in ein rotierendes d-q-Koordinatensystem um, wobei die d-Achse auf den Rotormagnetfluss ausgerichtet ist und die q-Achse das Drehmoment steuert. Durch die Regelung des Stroms in diesem Bezugssystem verhält sich der Motor wie eine fremderregte Gleichstrommaschine. FOC erzeugt nahezu sinusförmige Phasenströme, die über den gesamten Drehzahlbereich ein gleichmäßiges Drehmoment ergeben. Die Kosten sind ein höherer Rechenaufwand, ein schneller Mikrocontroller und eine komplexere Stromerfassung.
| Charakteristisch | Six-Step | FOC |
|---|---|---|
| Aktuelle Form | Rechteckig | Sinusförmig |
| Drehmomentwelligkeit | Anwesend | Niedrig |
| Niedrig-speed performance | Mäßig | Ausgezeichnet |
| Rechenlast | Niedrig | Hoch |
| Implementierungskosten | Niedriger | Hocher |
| Typische Verwendung | Ventilatoren, Pumpen und Gebläse | Servoantriebe, Roboter, Präzisionswerkzeuge |
Bei großen BLDC-Luftkühlermotoren mit Außenrotor sind oft sechs Stufen ausreichend. Wenn das Designziel jedoch ein geringer Geräuschpegel und ein großer Drehzahlbereich ist, ist ein FOC-Controller die bessere Wahl, insbesondere bei höheren Leistungsstufen.
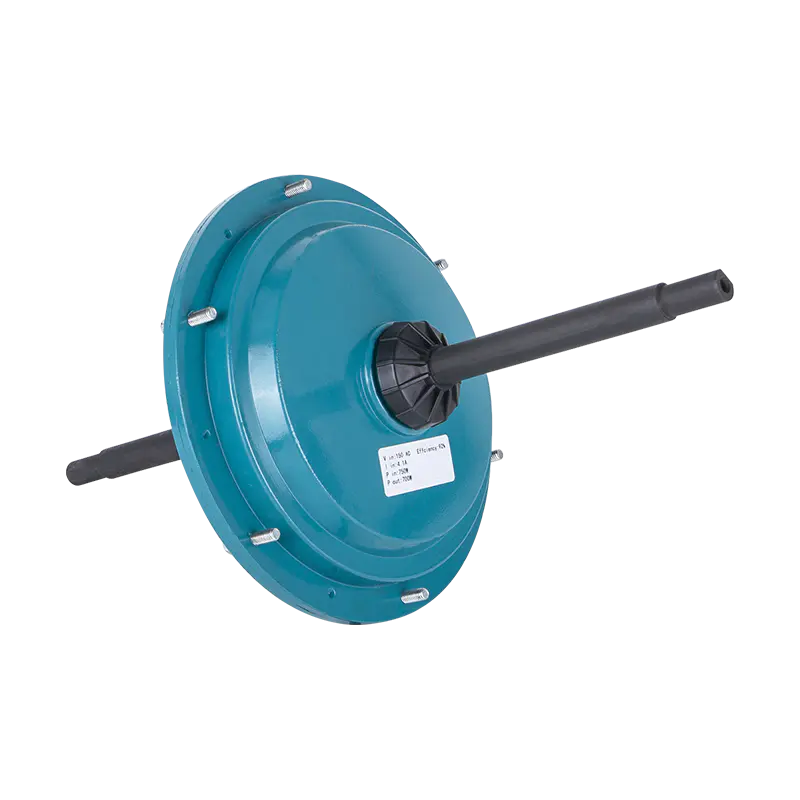
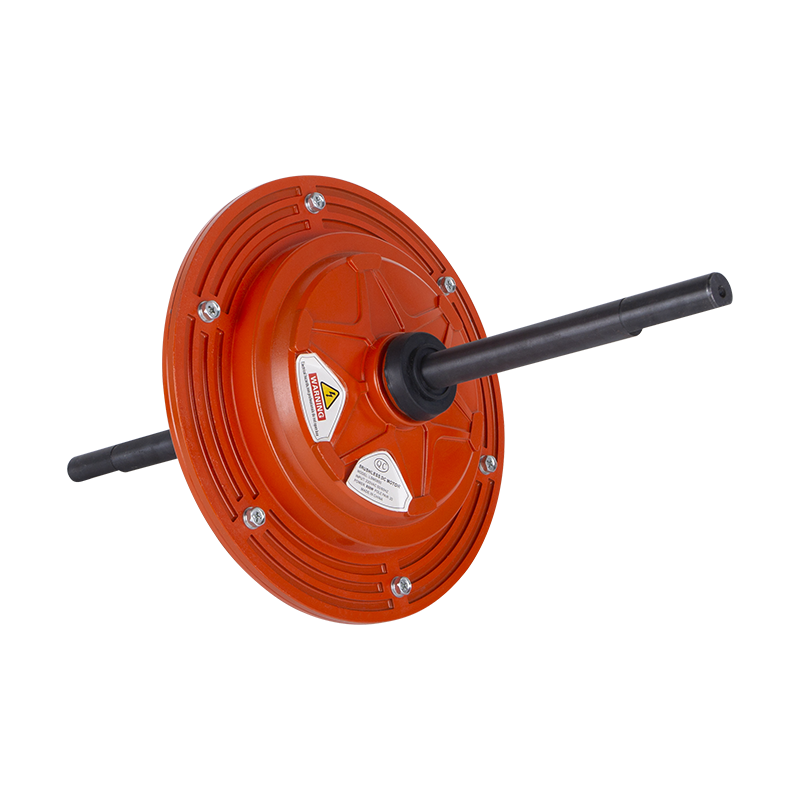
 DC198 220V 1500W Außenrotor-BLDC-Motor für Luftkühler Dieser bürstenlose Hochleistungsmotor ist für Hochleistungs-Verdunstungskühler konzipiert und verfügt über Wicklungen aus reinem Kupfer, IP54-Schutz und F-Klasse-Isolierung für zuverlässigen Betrieb in rauen Industrieumgebungen. Produkt anzeigen →
PWM-Stromregelung und Drehmoment
Nachdem die Kommutierungssequenz ausgewählt wurde, muss der Controller Spannung und Strom regeln. Die meisten Steuerungen verwenden Pulsweitenmodulation (PWM). Bei der PWM werden die Leistungsschalter mit einer festen Frequenz ein- und ausgeschaltet, häufig zwischen 10 kHz und 30 kHz. Durch Ändern des Einschaltverhältnisses oder Arbeitszyklus stellt der Controller die durchschnittliche Spannung ein, die an den Wicklungen anliegt. Ein Arbeitszyklus von 50 % bedeutet, dass der Schalter in jeder PWM-Periode halb so lange eingeschaltet ist, was etwa die Hälfte der Busspannung ergibt.
Für die Drehmomentregelung ist der Strom die wichtigere Größe. Bei einem BLDC-Motor ist das entwickelte Drehmoment zumindest unterhalb der magnetischen Sättigung proportional zum Phasenstrom. Der Controller misst den Strom mithilfe eines Shunt-Widerstands oder Stromtransformators, vergleicht ihn mit einem Referenzwert und passt das PWM-Tastverhältnis an, um den tatsächlichen Strom dazu zu bringen, dem Referenzwert zu folgen. Dabei handelt es sich um eine Stromrückkopplungsschleife, die dem Motor seine Steifigkeit und Reaktionsfähigkeit verleiht.
Robuste Schutzfunktionen sollten Teil jedes seriösen Controllers sein. Überstromschutz, Übertemperaturabschaltung, Unterspannungssperre und Blockiererkennung verhindern einen vorzeitigen Ausfall. Für Käufer, die Controller vergleichen, ist das Vorhandensein dieser Schutzvorrichtungen ebenso wichtig wie die Nennleistung.
Anpassen eines Controllers an einen BLDC-Lüftermotor
Die Anpassung eines Controllers an einen Motor ist nicht nur eine Frage der Spannungsklasse. Die Busspannung, der Spitzenphasenstrom, die Gegen-EMK-Konstante, die Phasenlage des Hall-Sensors, der Drehzahlbereich und das Lastdrehmomentprofil müssen alle kompatibel sein.
Betrachten Sie einen unserer BLDC-Luftkühlermotoren mit Außenrotor: Die DC149-Serie wird mit einem 220-V-Gleichstromeingang betrieben und deckt Leistungsstufen von 600 W bis 850 W ab. Dieser Motortyp wird typischerweise in Verdunstungskühlanlagen eingebaut. Die Last ist ein Lüfter, der einer quadratischen Drehmomentkurve folgt. Der Anlaufstrom kann das Zwei- bis Dreifache des Nennstroms betragen, daher muss der Regler in der Lage sein, eine kurzzeitige Überlast ohne Auslösung zu liefern. Gleichzeitig kann eine schwankende Eingangsspannung vom Netz Auswirkungen auf den DC-Bus haben, weshalb ein robuster Regler eine große Eingangsspannungstoleranz und eine gute Regelung benötigt.
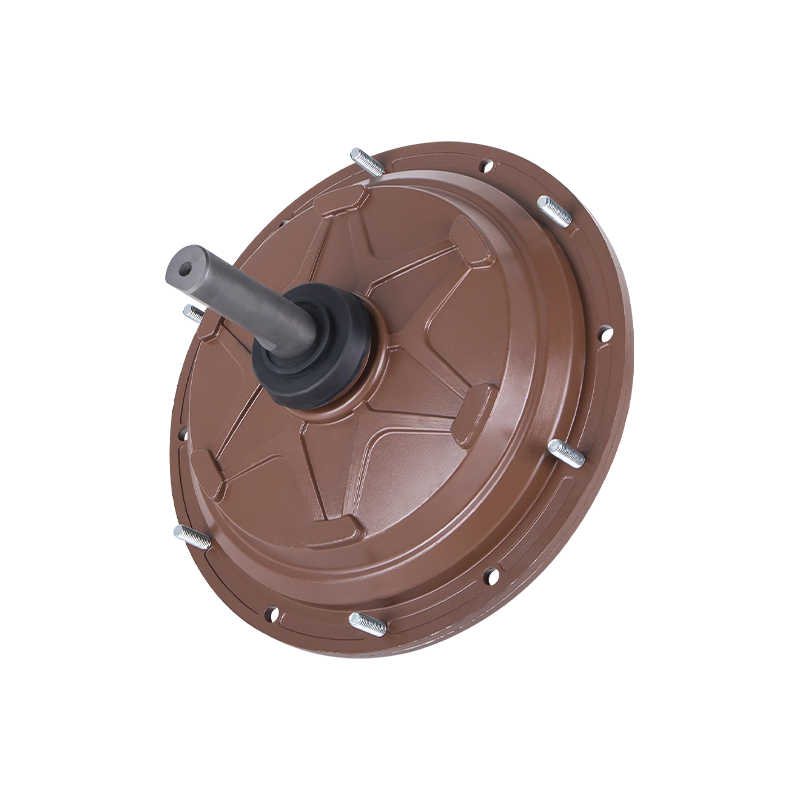
 DC149 220V 600W Außenrotor-BLDC-Motor für Luftkühler Dieser bürstenlose 600-W-Motor bietet einen direkten 220-V-Antrieb, ein hohes Drehmoment und eine lange wartungsfreie Lebensdauer, wodurch er sich für kontinuierliche Hochleistungskühlungsanwendungen in Werkstätten und Lagerhäusern eignet. Produkt anzeigen →
Ein weiterer praktischer Punkt ist das thermische Design. Ein Controller, der in einem heißen Gehäuse betrieben wird, verringert seine Leistung. Wenn der Luftkühlermotor in einer engen, staubigen Umgebung installiert wird, muss die Platine des Controllers konform beschichtet sein und die Leistungsstufe muss über ausreichend Kupferfläche oder einen erzwungenen Luftstrom verfügen. Diese Entscheidungen wirken sich auf die Gesamtsystemkosten und die Zuverlässigkeit aus. Für Hersteller von Lüftungsgeräten ist der Vergleich der Controller-Schutz- und Derating-Kurven ein wesentlicher Bestandteil der Lieferantenbewertung. Wir haben mehr Details dazu Industrieventilatoranwendungen Das kann Ihnen dabei helfen, diese Anforderungen zu formulieren.
Praktische Überlegungen zu Lüfter- und Kühlgeräten
Lüfter und Kühlgeräte stellen besondere Anforderungen an die BLDC-Motorsteuerung. Im Gegensatz zu einer Last mit konstantem Drehmoment ist ein Lüfter eine Last mit quadratischem Drehmoment: Das Drehmoment steigt mit dem Quadrat der Geschwindigkeit und die Leistung steigt mit der Potenz. Das bedeutet, dass die Steuerung bei niedriger Geschwindigkeit eine sehr geringe Last und bei hoher Geschwindigkeit eine stark ansteigende Last bewältigen muss. Ein für einen Servomotor abgestimmter Controller beherrscht diese Eigenschaft möglicherweise nicht gut.
Darüber hinaus verwenden viele Ventilatoren Außenläufermotoren, bei denen der Rotor die äußere Hülle und der Stator innen ist. Der Motor ist oft direkt in das Lüfterrad eingebaut, sodass nur wenig Platz für die Steuerung bleibt. Bei einigen Produkten ist die Steuerung in den Motorklemmenkasten integriert oder sogar auf einer separaten Platine im Lüftergehäuse montiert. Diese Integration beeinflusst die Wärmeableitung und den Schutz des Controllers vor Feuchtigkeit und Staub.
Bei EC-Ventilatoren ist die Steuerung ein integraler Bestandteil der Motorbaugruppe. Der Lüfter nimmt Wechselstromspannung auf, wandelt sie in Gleichstrom um und nutzt dann den BLDC-Controller, um den Motor anzutreiben. Benutzer schließen den Lüfter einfach an die Wechselstromversorgung an und profitieren von den Energieeinsparungen eines Gleichstromantriebs, ohne dass ein externer Frequenzumrichter erforderlich ist. Unsere ECF35010-Serie ist ein gutes Beispiel für dieses kompakte EC-Design mit 220-V-Eingang und 350-W-Ausgang.
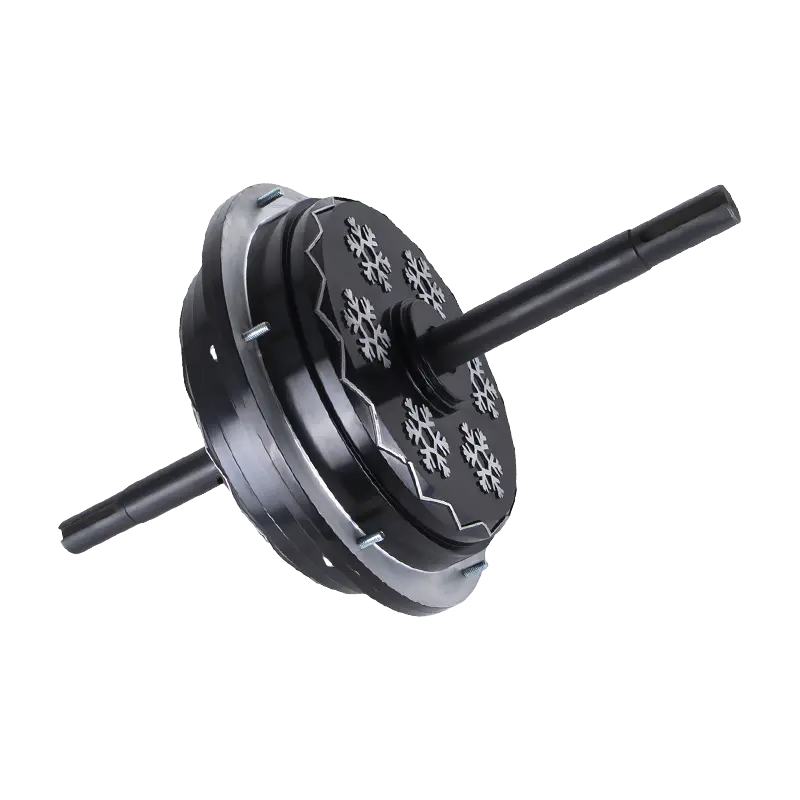
 ECF-350-10 220 V 350 W elektronisch kommutierter Lüftermotor Dieser EC-Lüftermotor integriert einen BLDC-Controller und Gleichrichter und erreicht einen Wirkungsgrad von bis zu 95 % und einen geringen Geräuschpegel, ideal für Verdunstungsluftkühler, bei denen Energieeinsparungen und leiser Betrieb Priorität haben. Produkt anzeigen →
Bei der Auswahl eines BLDC-Außenläufermotors für Luftkühleranwendungen müssen der Nennstrom des Controllers sowie der Widerstand und die Induktivität des Motors aufeinander abgestimmt sein. Ein zu kleiner Controller führt zur Überhitzung; Eine Übergröße kann zu unnötigen Kosten und Platzverschwendung führen. Eine nützliche Referenz ist unser Artikel über Externer BLDC-Luftkühlermotor Designüberlegungen.
Abschluss
BLDC-Motorsteuerungen sind die Intelligenz hinter jedem bürstenlosen Motor. Sie nutzen Positionsrückmeldung, Kommutierungslogik und PWM, um Gleichstrom in kontinuierlich rotierendes Drehmoment umzuwandeln. Die Wahl zwischen Sechsstufen- und FOC-Schaltung wirkt sich auf Laufruhe, Kosten und Komplexität aus, während die Anpassung von Spannungs- und Stromstärke darüber entscheidet, ob ein Motor unter Volllast sicher läuft. Für Ingenieure und Käufer, die mit Luftkühlern, EC-Lüftern und anderen Industriegebläsen arbeiten, ist das Verständnis der Funktionsweise eines BLDC-Controllers der erste Schritt zur Auswahl einer zuverlässigen Kombination aus Motor und Controller.
 Bereit zum Anpassen
Ihre Motorprodukte?
Wir sind professionelle Motorenhersteller und liefern leistungsstarke, stabile und effiziente Leistung Kerne für alle Branchen durch präzise Handwerkskunst und Innovation.
Kontaktieren Sie uns
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Firmenadresse
Urheberrecht© by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle Rechte vorbehalten.
Hersteller von industriellen Lüftermotoren im Großhandel