Nr. 8, Duxiu San Road, Stadt Ganlin, Stadt Shengzhou, Stadt Shaoxing, Provinz Zhejiang, China
Nachrichtenkategorie
Produktkategorie
So verbinden Sie einen BLDC-Motor mit einem Controller: Eine vollständige Verkabelungs- und Einrichtungsanleitung
Wenn ein bürstenloser Gleichstrommotor (BLDC) an Ihrer Werkbank oder in einer Kundenmaschine ankommt, ist die erste Frage fast immer dieselbe: Wie schließe ich diesen Motor an die Steuerung an, ohne eine der Komponenten zu beschädigen? Die Antwort ist einfach, wenn man die wenigen beteiligten Drähte trennt: drei Phasenwicklungen, fünf Hall-Sensorleitungen und ein Gleichstrom-Stromversorgungspaar. Wenn Sie die Phasenreihenfolge und die Hall-Phase richtig einstellen, läuft der Motor ab der ersten Drehung reibungslos. Wenn Sie sie falsch verstehen, werden Sie Geräusche, Vibrationen, Überhitzung oder überhaupt keine Bewegung bemerken. In diesem Leitfaden finden Sie die genaue Verbindungsreihenfolge, die Sie benötigen, die Gründe für jeden Schritt und die Sicherheitsprüfungen, die einen kostspieligen Fehler in einer industriellen Umgebung verhindern.
Grundlegendes zu BLDC-Motor- und Controller-Anschlüssen
Bevor Sie einen Schraubenzieher oder einen Lötkolben in die Hand nehmen, sollten Sie verstehen, warum sich ein BLDC-Motor von einem Standard-Dreiphasen-Induktionsmotor unterscheidet. Ein BLDC-Motor verfügt über Permanentmagnete am Rotor und der Stator trägt drei Phasenspulen. Um ein Drehmoment zu erzeugen, muss die Steuerung jederzeit die Rotorposition kennen. Daher verfügen die meisten industriellen BLDC-Motoren über interne Hall-Effekt-Sensoren, die ein Positionssignal zurück an die Steuerung senden.
Wie ein bürstenloser Gleichstrommotor Drehmoment erzeugt
Der Controller schaltet den Strom durch die Statorphasen in einer Reihenfolge, die der Rotorposition folgt. Die Phasenströme erzeugen ein rotierendes Magnetfeld, das die Permanentmagnete des Rotors mitzieht. Bei einem dreiphasigen BLDC-Motor ist die Schaltsequenz A-B-C oder A-C-B, je nachdem, ob Sie eine Drehung im oder gegen den Uhrzeigersinn wünschen. Da die Umschaltung elektronisch erfolgt, kommt es zu keinem Bürstenverschleiß, weshalb BLDC-Motoren in Anwendungen eingesetzt werden, die eine lange Lebensdauer und eine vorhersehbare Drehzahlregelung erfordern.
Drei Arten von Rückmeldungen: Hall-Sensoren, Encoder und sensorlos
Die meisten industriellen BLDC-Motoren sind mit Hall-Sensoren am Stator ausgestattet. Diese Sensoren sind normalerweise für 5 V ausgelegt und erzeugen ein Kommutierungssignal, das der Steuerung mitteilt, welches Phasenpaar als nächstes mit Strom versorgt werden muss. Einige High-End-Motoren verfügen über Encoder für eine präzise Positions- oder Geschwindigkeitsrückmeldung, das Anschlussschema ist jedoch unterschiedlich. Sensorlose BLDC-Regler schätzen die Rotorposition anhand der Gegen-EMK, kommen aber häufiger bei kostengünstigen Lüfterantrieben vor, die in Haushaltsgeräten und kleinen Lüftungskonstruktionen zu finden sind. Wenn wir in diesem Leitfaden über die Verbindung eines BLDC-Motors mit einer Steuerung sprechen, haben wir es in erster Linie mit Hall-Sensor-Motoren zu tun, die der Standard für industrielle Luftkühler, Lüfter und Pumpen sind.
Was der Controller liefern muss
Ein BLDC-Controller muss Gleichstrom aus der Versorgung beziehen, ihn in dreiphasige PWM-Wellenformen umwandeln, die Eingänge des Hall-Sensors lesen und eine Möglichkeit bieten, Geschwindigkeit und Richtung zu steuern. Außerdem sind ein DC-Bus-Kondensator zum Glätten der Spannung, eine Stromerfassungsschaltung zur Begrenzung der Überlastung und manchmal ein Brems- oder Regenerationskanal erforderlich. Wenn Sie den Motor anschließen, erstellen Sie im Wesentlichen einen geschlossenen Regelkreis zwischen der Ausgangsstufe des Controllers und den Hall-Sensoren des Motors. Wenn eine dieser Verbindungen unterbrochen ist, kann die Steuerung den Motor nicht richtig kommutieren und der Motor bleibt stehen oder läuft unregelmäßig.
Kabelidentifizierung und Standard-Pinbelegung
Moderne BLDC-Motoren und -Steuerungen verwenden farbcodierte Drähte, die Farbcodes sind jedoch nicht universell. Ein Controller eines Herstellers verwendet möglicherweise Rot, Gelb und Blau für die Phasendrähte, während ein anderer Hersteller möglicherweise Schwarz, Grün und Weiß verwendet. Ebenso handelt es sich bei Hall-Sensorkabeln oft um ein Bündel aus fünf Drähten, bei denen dünnwandige Drähte verwendet werden. Der beste Ansatz besteht darin, die Funktion jedes Kabels anhand des Typenschilds und des Datenblatts des Motors zu identifizieren, bevor Sie etwas anschließen. Wenn die Beschriftungen fehlen, verwenden Sie ein Multimeter, um die Drähte zuzuordnen.
Phasendrähte: U, V, W
Drei Phasendrähte übertragen den Strom, der ein Drehmoment erzeugt. In einem typischen BLDC-Motor sind diese Drähte mit U, V und W oder manchmal mit A, B und C gekennzeichnet. Der Controller gibt drei Halbbrückenphasen aus, sodass jeder Phasendraht vom Motor zum entsprechenden Controller-Anschluss führen muss. Wenn Sie zwei beliebige Phasendrähte vertauschen, dreht sich das Magnetfeld in die entgegengesetzte Richtung. Das mag genau das sein, was Sie wollen, wenn der Motor gegen den Uhrzeigersinn drehen muss, aber wenn die Hall-Sensoren nicht auch umgekehrt sind, läuft der Motor nicht richtig.
Hall-Sensor-Drähte
Hallsensoren werden je nach Sensortyp normalerweise mit 5 V oder manchmal mit 12 V betrieben. Das Sensorbündel enthält typischerweise fünf Drähte: eine positive Versorgung, eine Masse und drei Signaldrähte für Halle A, Halle B und Halle C. Die Signaldrähte ändern ihren Zustand, wenn der Rotor jeden Sensor passiert. Die Hall-Signalleitungen müssen in der richtigen Phasenreihenfolge an die Hall-Eingangspins des Controllers angeschlossen werden. Wenn die Hall-Signale und Phasenausgänge nicht übereinstimmen, erregt der Controller die falsche Statorspule zur falschen Zeit, was zu hohen Strömen und einem sehr heißen Motor führt.
Strom-, Erdungs- und Steuersignale
Der Controller verfügt über einen Gleichstromeingang für die Batterie oder eine gleichgerichtete Wechselstromversorgung. Der Controller verfügt außerdem über einen Masse- oder gemeinsamen Anschluss, einen Gas-/Analogeingang zur Geschwindigkeitssteuerung und häufig einen Richtungseingang oder Freigabestift. Bei einigen Controllern ist das Drosselsignal eine analoge Spannung von 0–5 V, während es bei anderen ein PWM-Signal ist. Sie müssen den Controller-Eingang an die Befehlsquelle anpassen, die Sie verwenden möchten, sei es ein externes Potentiometer, ein SPS-Analogausgang oder ein spezielles Geschwindigkeitssteuerpult.
Typische Kabelfarben und Funktionen
Die folgende Tabelle gibt einen gemeinsamen Ausgangspunkt für viele industrielle BLDC-Motoren und -Steuerungen. Überprüfen Sie die genaue Funktion immer anhand des Datenblatts, bevor Sie Strom anlegen.
| Wire-Gruppe | Funktion | Typische Farbe | Verbindungsziel |
|---|---|---|---|
| Phase A | Motorphasenwicklung | Gelb | Reglerphasenausgang A |
| Phase B | Motorphasenwicklung | Grün | Reglerphasenausgang B |
| Phase C | Motorphasenwicklung | Blau | Reglerphasenausgang C |
| Hallenversorgung | Sensorleistung | Rot | Controller Hall 5V |
| Hallenboden | Sensorrückführung | Schwarz | Controller Hall GND |
| Hall A | Rotorpositionssignal A | Weiß oder Orange | Controller Halle A |
| Hall B | Rotorpositionssignal B | Weiß oder braun | Controller Halle B |
| Hall C | Rotorpositionssignal C | Weiß oder Grau | Controller Halle C |
| Controller-Leistung | DC-Busspannung | Dickes Rot oder Schwarz | DC-Versorgung positiv |
| Controller-Masse | DC-Rückführung | Dickes Schwarz | Gleichstromversorgung negativ |
| Gassignal | Geschwindigkeitsbefehl | Lila/Braun | Analoger oder PWM-Eingang |
Schritt-für-Schritt-Verkabelungssequenz
Sobald Sie alle Drähte identifiziert haben, ist die eigentliche Verbindung eine mechanische Aufgabe. Arbeiten Sie in einem sauberen, trockenen Bereich und verwenden Sie an jedem Kabel eine Zugentlastung. Die folgenden Schritte stellen eine sichere Reihenfolge dar, die das Risiko für die Steuerung und den Motor minimiert. Auch wenn Sie bereits ähnliche Motoren angeschlossen haben, überspringen Sie den Schritt der Spannungsüberprüfung nicht.
Schritt 1 – Überprüfen Sie die Motor- und Controller-Nennwerte
Überprüfen Sie das Typenschild des Motors auf die Nennspannung des DC-Busses. Ein für 24 V ausgelegter Motor sollte niemals an einen 220 V-Controller angeschlossen werden. Dies ist besonders wichtig für Industrieventilatoren und Luftkühlermotoren, die in den Varianten 110 V, 220 V, 380 V und 600 V erhältlich sind. Wenn es sich bei Ihrem Motor um eine externe 220-V-BLDC-Rotoreinheit handelt, verwenden Sie einen Controller, der mindestens einen 220-V-DC-Bus verarbeiten kann, vorzugsweise mit einem Spielraum von 10–20 %. Überprüfen Sie auch den Dauerstromwert. Ein 600-W-Motor bei 220 V verbraucht etwa 2,7 A, während ein 1500-W-Motor bei derselben Spannung etwa 6,8 A verbraucht. Der Regler muss für den Spitzenstrom ausgelegt sein, nicht nur für den Betriebsstrom, da der Einschaltstrom beim Anlauf ein Vielfaches des Nennwerts betragen kann.
Schritt 2 – Kabelführung montieren und festlegen
Montieren Sie den Controller auf einer flachen Metalloberfläche, die Wärme ableiten kann. Die Leistungsstufe des Controllers erzeugt Wärme und eine unzureichende Wärmeableitung kann die Lebensdauer der Komponenten verkürzen. Verlegen Sie die Phasenkabel so weit wie möglich von den Hall-Sensorkabeln entfernt, um elektromagnetische Störungen zu reduzieren. Wenn Sie sie im selben Kabelkanal verlegen müssen, verwenden Sie ein abgeschirmtes Kabel und erden Sie die Abschirmung am Controller-Ende.
Schritt 3 – Schließen Sie die Phasendrähte an
Schließen Sie die drei Phasendrähte an die Ausgangsklemmen U, V und W des Controllers an. Die Reihenfolge dieser Verbindungen bestimmt die Richtung des rotierenden Magnetfeldes. Wenn Sie einen Motor haben, von dem bekannt ist, dass er sich im Uhrzeigersinn dreht, schließen Sie die Motorphase A an den Controller U, die Phase B an V und die Phase C an W an. Wenn Sie sich nicht sicher sind, ist dies die erste Konfiguration, die Sie ausprobieren sollten. Lassen Sie den Hall-Stecker vorerst nicht angeschlossen und testen Sie den Motor später mit einer strombegrenzten Stromversorgung.
Schritt 4 – Schließen Sie den Hall-Stecker an
Identifizieren Sie den Hall-Anschluss am Controller. Die meisten Controller verwenden einen 5-Pin- oder 6-Pin-Anschluss. Schließen Sie die Hall-Versorgung, Masse und drei Hall-Signalkabel entsprechend der Pinbelegung an. Die Hall-Leistung muss mit der Sensorspannung übereinstimmen. Wenn der Controller 5V liefert und der Motor 12V-Hall-Sensoren verwendet, benötigen Sie einen entsprechenden Spannungsregler oder einen anderen Controller. Eine falsche Hall-Versorgungsspannung kann die Sensoren dauerhaft beschädigen.
Schritt 5 – Strom und Steuerung anschließen
Verbinden Sie die Gleichstromkabel von der Stromversorgung mit dem Stromeingang des Controllers. Verwenden Sie eine Sicherung oder einen Schutzschalter, der für den maximalen Strom des Motors geeignet ist. Die Sicherung sollte so dimensioniert sein, dass sie einen normalen Betriebsstrom ermöglicht, aber bei blockiertem Rotor oder Kurzschluss auslöst. Schließen Sie das Gas- oder Geschwindigkeitssteuersignal an den Befehlseingang des Controllers an. Für einen einfachen Test können Sie den Geschwindigkeitsbefehl mit einem 10-k-Potentiometer variieren. Schließen Sie auch das Freigabe- oder Richtungssignal an, wenn der Motor in eine bestimmte Richtung laufen muss.
Schritt 6 – Erster Einschalttest
Bevor Sie die volle Leistung anlegen, verwenden Sie ein Niederspannungs-Tischnetzteil mit Strombegrenzung oder ein Strommessgerät am DC-Bus. Stellen Sie die Strombegrenzung auf 20 % des Motornennstroms ein. Legen Sie Leistung an und erhöhen Sie langsam den Geschwindigkeitsbefehl. Achten Sie auf Jammern, Vibrationen oder ungleichmäßige Rotation. Wenn der Motor nicht startet, ist die wahrscheinlichste Ursache eine Nichtübereinstimmung der Hall-Phase. Schalten Sie den Strom sofort aus und tauschen Sie zwei beliebige Hall-Signalkabel oder zwei Phasenkabel aus und versuchen Sie es erneut.
Phasenreihenfolge, Hall-Phaseneinstellung und Richtung
Die Beziehung zwischen der Phasenfolge und der Hall-Sensor-Sequenz ist das wichtigste Konzept beim Anschluss eines BLDC-Motors. Der Controller muss genau wissen, welche Rotorposition welchem Phasenerregungsmuster entspricht. Wenn Sie zwei Phasendrähte vertauschen, die Hall-Drähte jedoch nicht ändern, dreht sich die Kommutierungssequenz effektiv um 120 Grad in die falsche Richtung. Der Motor läuft zwar, ist aber weniger effizient, brummt und kann unter Last abwürgen.
Wie sich die Phasenreihenfolge auf die Motordrehung auswirkt
Wenn Sie einen Motor haben, dessen gewünschte Drehung im Uhrzeigersinn ist, erwartet die Steuerung normalerweise die Phasenfolge U-V-W oder U-W-V. Durch Vertauschen zweier Phasendrähte wird die Richtung des Drehfeldes umgekehrt. Für eine Luftkühler- oder Lüfteranwendung möchten Sie möglicherweise eine bestimmte Luftstromrichtung. Bei vielen Industriemotoren befindet sich auf dem Gehäuse ein kleiner Pfeil, der die vorgesehene Drehrichtung anzeigt. Wenn Sie die Designrichtung umkehren müssen, können Sie dies sicher tun, indem Sie zwei beliebige Phasendrähte und auch zwei Hall-Signaldrähte vertauschen. Bei einigen Steuerungen können Sie einfach einen Softwareparameter oder einen Richtungsschalter ändern, wodurch der Austausch der physischen Kabel überflüssig wird.
Anpassung von Hall-Sensoren an die Phasenfolge
Der Controller verfügt über eine spezielle Kommutierungstabelle, die Kombinationen von Hall-Zuständen auf Phasenschaltzustände abbildet. Wenn die Hall-Sensorkabel nicht in der in der Tabelle erwarteten Reihenfolge angeschlossen werden, ist die Schaltlogik ungültig. Wenn der Controller beispielsweise erwartet, dass Halle A 120 Grad vor Halle B liegt, Sie die Sensoren jedoch in einer anderen Reihenfolge angeschlossen haben, versucht der Controller möglicherweise, alle drei Phasen gleichzeitig mit Strom zu versorgen. Dies kann zu einer sehr hohen Stromaufnahme und thermischen Belastung führen. Eine einfache Möglichkeit, die Hall-Ordnung zu testen, ohne den Motor laufen zu lassen, besteht darin, ein Multimeter zu verwenden und die Welle von Hand zu drehen. An jedem Hall-Ausgang sollte eine sich wiederholende Folge digitaler Zustände mit einer Phasenverschiebung von 120 Grad angezeigt werden. Wenn die Reihenfolge nicht ordnungsgemäß ist, tauschen Sie die Hall-Signalkabel aus.
Sicher die Richtung umkehren
Wenn der Motor im Leerlauf in die falsche Richtung läuft, können Sie ihn stoppen und einen systematischen Tausch durchführen. Bei einer typischen 120-Grad-Hall-Sensoranordnung besteht die sichere Umkehrmethode darin, zwei beliebige Phasendrähte und auch zwei beliebige Hall-Signaldrähte zu vertauschen. Dadurch bleibt der elektrische Winkel zwischen Rotor und Stator ausgerichtet. Wenn Sie nur die Phasendrähte vertauschen, liest der Controller immer noch die ursprüngliche Hall-Sequenz und der Motor dreht nicht sauber um; es wird wahrscheinlich jagen oder stehen bleiben. Wenn Sie nur die Hall-Drähte vertauschen, versucht die Steuerung aufgrund einer falschen Rotorposition eine Kommutierung, was zu einem Überstrom führt. Führen Sie immer beide Austausche zusammen durch und testen Sie sie im Leerlauf mit aktivierter Strombegrenzung.
Elektrische Nennwerte und Schutz
Die wichtigsten elektrischen Parameter während einer Verbindung sind die DC-Busspannung, der Phasenstrom, der Anlaufstrom und die maximal zulässige Betriebstemperatur. Wenn Sie einen dieser Werte überschreiten, besteht die Gefahr einer Beschädigung der Steuerung, des Motors oder beider. Hier sind die wichtigsten Grenzen, die es zu respektieren gilt.
| Parameter | Minimaler sicherer Wert | Typischer Betriebswert | Maximale sichere Grenze |
|---|---|---|---|
| DC-Busspannung | 200V | 220V ±10% | Kurzzeitig 240V |
| Dauerstrom | 1,0A | 2,0–3,5 A für 600 W | Motornennstrom |
| Spitzenstrom | 2,0A | 4-8A beim Start | 10A für 1 Sekunde |
| Schutzsicherung | 2A | 5A träge | 8A träge |
| Hallenversorgung voltage | 4,5V | 5,0 V | 5,5 V Dauerbetrieb |
| Thermische Grenze | 40°C Umgebungstemperatur | 60-80°C Rahmen | 90°C beim Wickeln |
Für einen externen 220-V-BLDC-Luftkühlermotor mit einer Nennleistung von 600 W sollte die Controller-Busspannung mindestens 220 V betragen und die Stromaufnahme ist gering genug, dass ein typischer industrieller Lüftercontroller damit umgehen kann. Der Motor ist für den Dauerbetrieb in Verdunstungsluftkühlern ausgelegt, bei denen die Lüfterlast relativ konstant ist. Der Regler sollte über eine Strombegrenzung verfügen, die leicht über dem Nennstrom des Motors liegt, damit ein blockierter Lüfterflügel die Schutzschaltung auslöst, anstatt die Wicklungen zu belasten.
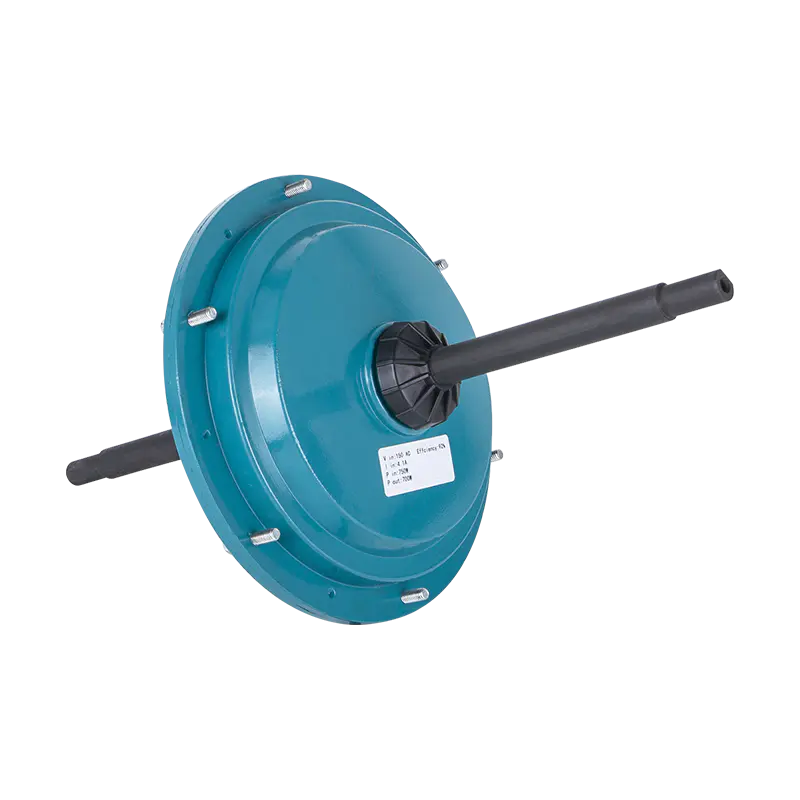
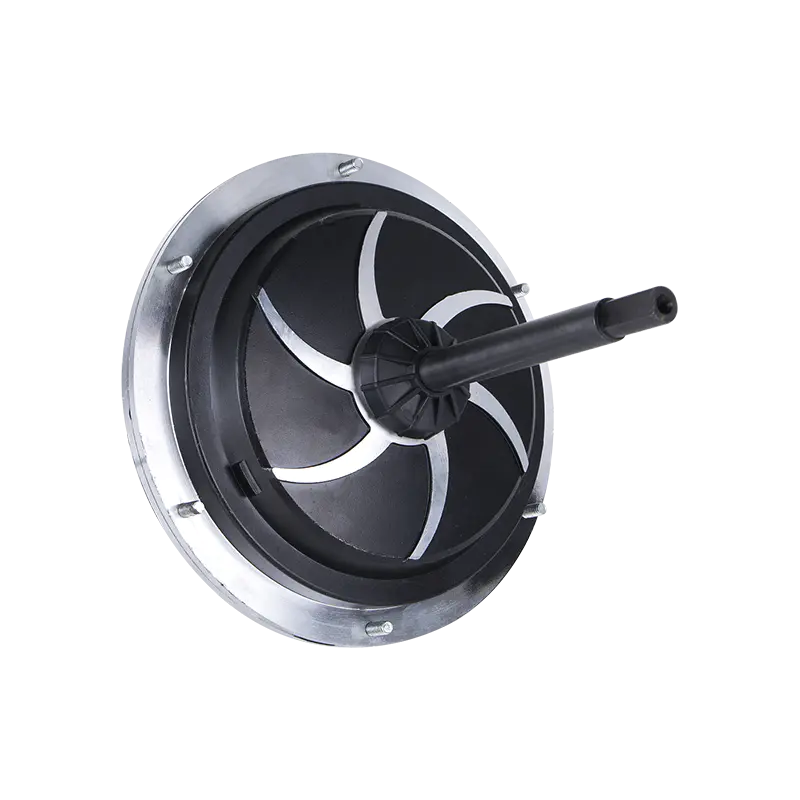
 220V 600W Außenrotor-BLDC-Luftkühlermotor Dieser bürstenlose 600-W-Motor ist für den konstanten Lüfterbetrieb in Verdunstungskühlern ausgelegt. Sein direkter 220-V-Antrieb vereinfacht den elektrischen Aufbau, in einem Industriegehäuse sind jedoch eine ordnungsgemäße Strombegrenzung des Controllers und eine sorgfältige Kabelführung unerlässlich. Produkt anzeigen →
Installation, Abschirmung und Wärmemanagement
Ebenso wichtig wie der elektrische Anschluss ist die Art und Weise, wie Sie den Controller installieren und die Kabel verlegen. Ein schlecht montierter Controller kann überhitzen und ein langes, ungeschirmtes Phasenkabel kann elektromagnetische Störungen verursachen, die das Hall-Signal verfälschen. In einem Industriegehäuse gibt es normalerweise mehr als einen Motorantrieb. Planen Sie daher die Anordnung so, dass empfindliche Signalkabel von Hochstromleitern ferngehalten werden.
Montieren Sie den Controller auf einem Kühlkörper
Die MOSFETs und die Treiberstufe des Controllers erzeugen Wärme, die an die Montagefläche übertragen werden muss. Die Metallplatte des Controllers ist häufig der Kühlkörper selbst. Verwenden Sie ein Silikon-Wärmeleitpad oder Wärmeleitpaste zwischen dem Controller und der Montageplatte und befestigen Sie es mit geeigneten Schrauben. Montieren Sie den Controller nicht in einem versiegelten Kunststoffkasten ohne Belüftung, da sich die Hitze staut und zu einer thermischen Leistungsminderung oder Abschaltung führt.
Abschirmung und Kabelführung
In einer typischen Industrieumgebung führen die Motorphasendrähte hochfrequente PWM-Ströme. Die schnellen Schaltflanken erzeugen Gleichtaktrauschen. Wenn die langen Phasendrähte parallel zu den Hall-Sensordrähten verlaufen, kann sich das Rauschen in die Sensorleitungen einkoppeln und falsche Kommutierungssignale verursachen. Die einfachste Lösung besteht darin, die Phasendrähte in einem separaten Kabelkanal zu verlegen oder einen Geflechtschirm für das Phasenkabel zu verwenden. Sie können dem Hall-Kabel auch einen Ferritkern hinzufügen, um hochfrequentes Rauschen zu unterdrücken. Halten Sie das Hallenkabel so kurz wie möglich, idealerweise unter 1 Meter, um Spannungsabfälle und Störungen zu vermeiden.
Erdung und Stromrückführung
Verbinden Sie die Steuerungsmasse und die Motormasse mit einem gemeinsamen Erdungspunkt. Vermeiden Sie die Bildung einer Erdschleife, bei der Signalerde und Stromerde an mehreren Punkten verbunden sind. Wenn die Steuerung von einer gleichgerichteten Wechselstromquelle gespeist wird, muss die negative Sammelschiene mit dem Gleichstromzwischenkreis verbunden sein. Lose Masseverbindungen können Überspannungsspitzen auslösen und die Hallsensoren oder die Steuerplatine zerstören.
Thermische Berücksichtigung des Motors
Was bei einer Leistungsstufe funktioniert, funktioniert bei einer anderen möglicherweise nicht. Ein externer BLDC-Luftkühlermotor mit 850 W erfordert einen sperrigeren Kühlkörper und eine robustere Steuerung als eine 600-W-Einheit. Die MOSFETs des Controllers müssen größere Schaltverluste verkraften und das Motorgehäuse wird bei dieser Leistungsstufe heißer. Überprüfen Sie immer das Gesamtstrombudget des Systems und die Umgebungstemperatur der Anwendung. Ein in einem heißen Lagerhaus montierter Verdunstungsluftkühler benötigt möglicherweise ein Gehäuse, das die Temperatur des Controllers unter 50 °C hält.
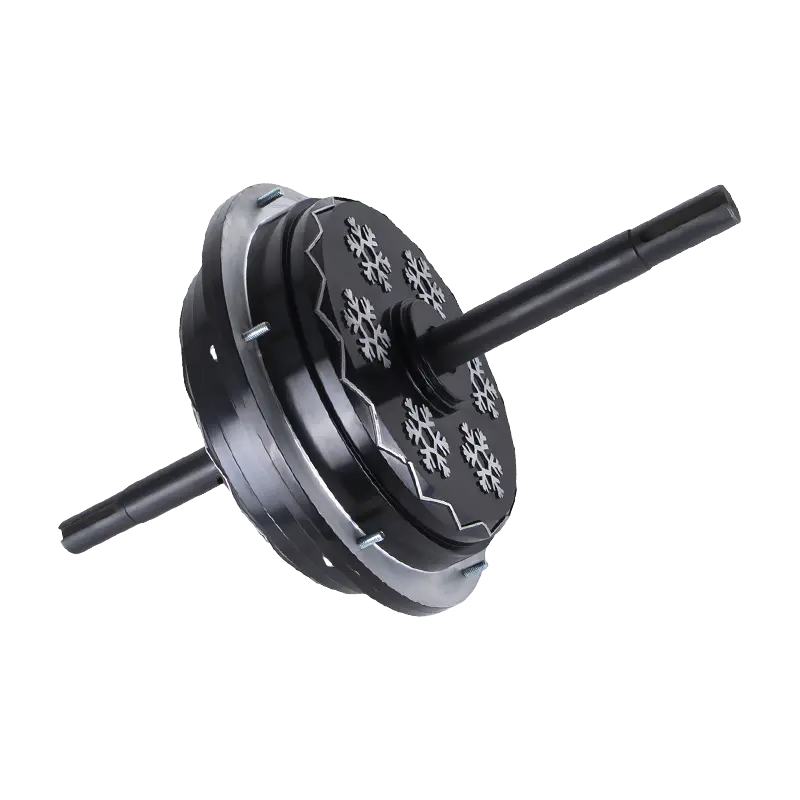
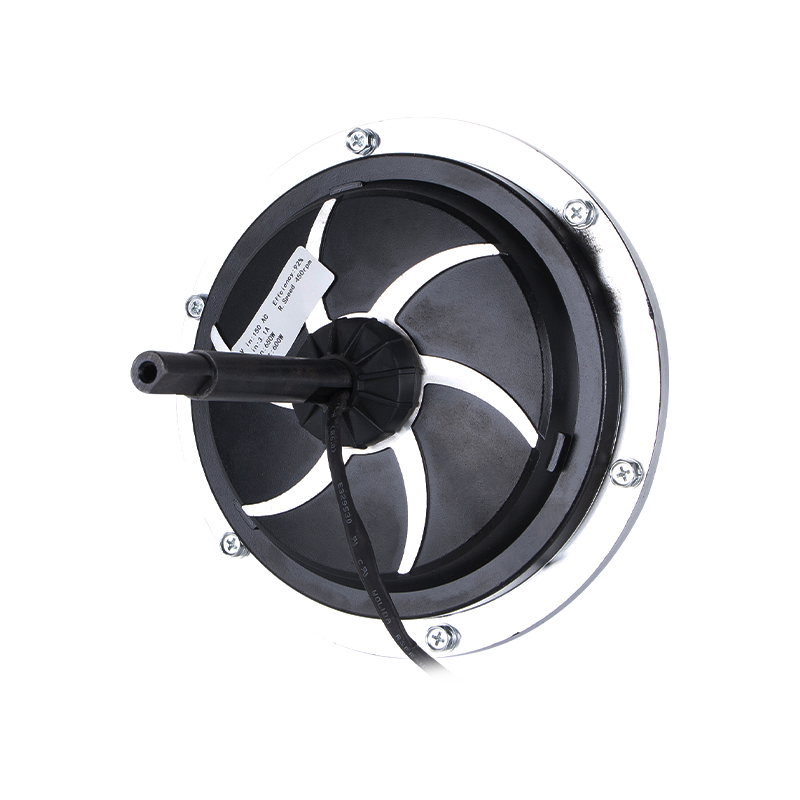 220 V 850 W BLDC-Motor für Hochleistungs-Luftkühleranwendungen Mit einer Nennleistung von 850 W erfordert dieser Außenläufermotor eine robuste Steuerung und eine ausreichende Wärmeableitung. Verwenden Sie beim Testen strombegrenzte Netzteile und beobachten Sie die Phasen sorgfältig, um plötzliche Stöße oder Verdrahtungsfehler zu vermeiden. Produkt anzeigen →
Sicheres Testen und Fehlerbehebung
Nachdem Sie alle Verbindungen hergestellt haben, finden Sie in der Testphase eventuelle Verkabelungsfehler. Verwenden Sie nach Möglichkeit eine strombegrenzte Stromversorgung und beobachten Sie das Verhalten des Motors mit einem Drehzahlmesser oder Strommesser. Testen Sie einen BLDC-Motor niemals, indem Sie ihn mit den Fingern festhalten, während der Controller die Phasen falsch anordnet. Der Motor kann heftig ruckeln und die rotierenden Teile können sich an einer losen Hülse oder einem Kabel verfangen.
Erste Schritte beim Einschalten
Stellen Sie den Geschwindigkeitsbefehl auf den niedrigsten Wert ein oder trennen Sie den Gashebel und verwenden Sie eine externe 1-V-Referenz. Legen Sie Strom mit einer langsam ansteigenden DC-Busspannung an oder verwenden Sie einen Variac auf der AC-Seite, wenn der Controller über einen integrierten Gleichrichter verfügt. Achten Sie auf zu hohen Strom am Amperemeter. Der Leerlaufstrom eines BLDC-Motors sollte einen kleinen Bruchteil seines Nennstroms betragen. Wenn Sie sehen, dass der Strom ohne Rotation ansteigt, schalten Sie sofort den Strom aus. Dies bedeutet normalerweise einen Kurzschluss im Phasendraht oder einen Hall-Phasenfehler.
Gegen-EMF messen
Wenn der Motor vom Controller getrennt ist, können Sie die Gegen-EMF-Wellenform in jeder Phase messen, indem Sie die Welle mit einer Bohrmaschine drehen. Die drei Phasen sollten eine symmetrische Sinuswellenform mit einer Phasenverschiebung von 120 Grad zwischen den einzelnen Phasen erzeugen. Wenn die Wellenform auf einer Phase fehlt, liegt eine offene Wicklung oder ein unterbrochener Draht vor. Dieser Gegen-EMF-Test ist nützlich, bevor Sie den Controller mit Strom versorgen, und erfordert überhaupt keinen Controller.
Tabelle zur allgemeinen Fehlerbehebung
| Symptom | Wahrscheinliche Ursache | Korrekturmaßnahme |
|---|---|---|
| Keine Bewegung, hohe Stromaufnahme | Hallsignalkabel vertauscht | Tauschen Sie zwei Hall-Kabel aus oder ordnen Sie den Sensoranschluss neu an |
| Motor läuft, vibriert aber bei niedriger Drehzahl | Hallenversorgung voltage out of range | Überprüfen und korrigieren Sie die Versorgungsspannung des Sensors |
| Motor läuft in die falsche Richtung | Phasenreihenfolge vertauscht oder Richtungsstift falsch eingestellt | Vertauschen Sie zwei beliebige Phasendrähte und zwei beliebige Hall-Drähte |
| Der Motor startet mit einem lauten Quietschen und beruhigt sich dann | Phasenfolge stimmt nicht mit der Kommutierungstabelle des Controllers überein | Überprüfen Sie die Phasenreihenfolge anhand des Motordatenblatts |
| Motor überhitzt im Leerlauf | Haltestrom aufgrund falscher Kommutierung oder zu niedriger Busspannung | Korrigieren Sie die Busspannung und bestätigen Sie die Kommutierungsreihenfolge |
| Zeitweises Abwürgen beim Beladen | Strombegrenzung zu niedrig eingestellt | Erhöhen Sie die Strombegrenzung des Controllers oder verwenden Sie einen Controller mit höherem Strom |
Anschluss von BLDC-Motoren in industriellen Luftkühleranwendungen
Die Anschlussprinzipien, die Sie bisher befolgt haben, gelten für fast jeden BLDC-Motor, aber die praktischen Details ändern sich, wenn der Motor in einem Verdunstungsluftkühler oder einem großen Industrieventilator sitzt. Bei diesen Motoren handelt es sich häufig um BLDC-Maschinen mit Außenläufer, d. h. der Rotor ist die äußere Hülle und die Lüfterblätter sind direkt an dieser Hülle montiert. Durch diese Konstruktion ist der Motor kompakt und eignet sich gut für Luftbewegungsanwendungen, bei denen das Laufrad ein hohes Trägheitsmoment hat und eine gleichmäßige, kontrollierte Beschleunigung erfordert.
Wenn Sie einen externen BLDC-Luftkühlermotor anschließen, müssen Sie außerdem sicherstellen, dass die elektrische und mechanische Schnittstelle des Motors mit der Steuerung übereinstimmt. Beispielsweise wird in großen industriellen Lüftungsgeräten typischerweise ein externer 220-V-BLDC-Luftkühlermotor mit einer Nennleistung von 1500 W verwendet. Die Busspannung muss stabil sein, der Hall-Anschluss muss für die Betriebstemperatur des Motors ausgelegt sein und der Controller muss in der Lage sein, mit der für einen leisen Lüfterbetrieb erforderlichen Hochfrequenz-PWM zu pendeln.
In einer industriellen Klimatisierungsanwendung läuft der Motor möglicherweise stundenlang mit konstanter Drehzahl und der Luftstromweg kann sich je nach Filter, Luftklappen und Umgebungsbedingungen ändern. Die Strombegrenzung des Reglers muss daher so eingestellt werden, dass der Motor bei Belastung der Lüfterflügel Drehmoment liefern kann, ohne dass es zu einer Überhitzung der Wicklung kommt. Weitere Informationen zu den Funktionsprinzipien dieser Motoren finden Sie in unserem Leitfaden für externe BLDC-Luftkühlermotoren .
Für den großen Teil solcher Lüftersysteme wird oft ein 1500-W-Motor mit einem 220-V-Controller kombiniert, der mindestens 8 A kontinuierlich liefern kann. Diese Kombination ist bei Verdunstungskühlern für Fabriken und Lagerhäuser üblich, wo die Kühllast hoch ist. Die Montageplatte und die Kabelverschraubungen sollten sorgfältig ausgewählt werden, da die mechanischen Vibrationen des Motors auf den Controller übertragen werden, wenn der Controller direkt am Motorgehäuse montiert wird. Verwenden Sie eine gedämpfte Halterung oder ein separates Gehäuse.
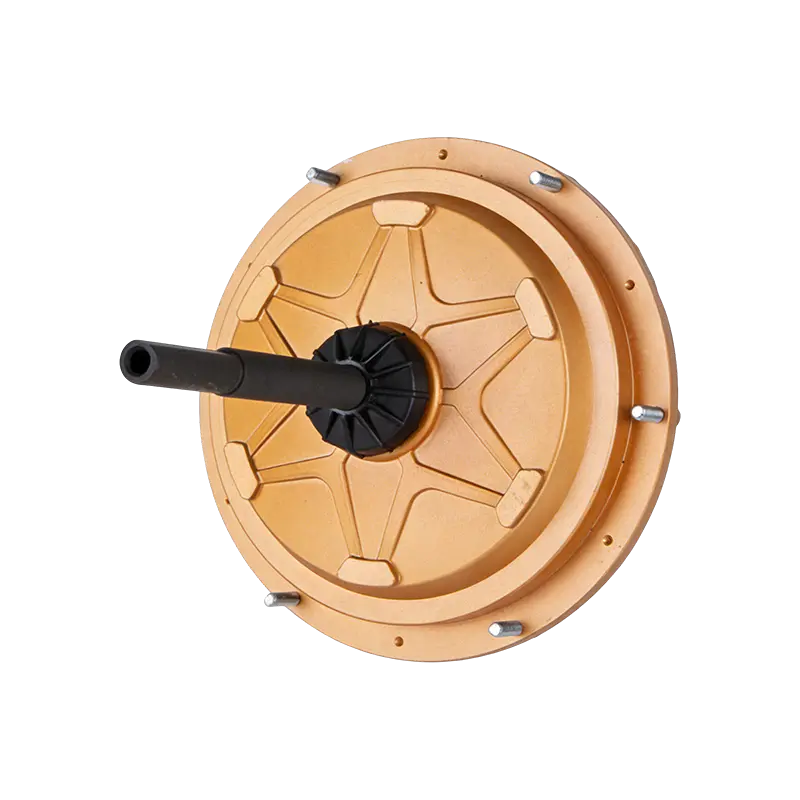
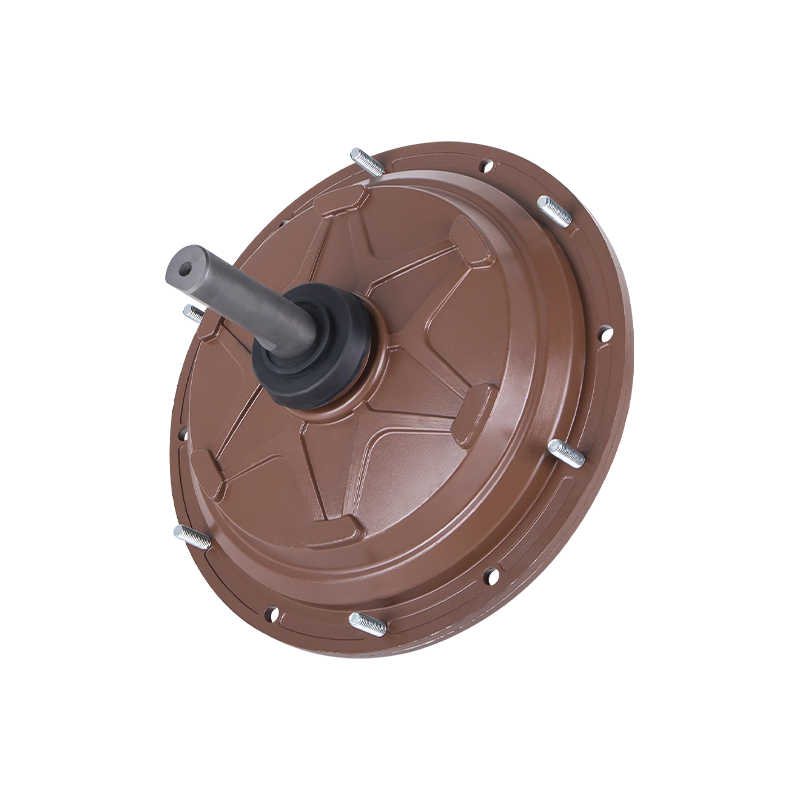
 220 V 1500 W Außenrotor-BLDC-Motor für Hochleistungskühlung Dieser 1500-W-Motor ist für große industrielle Verdunstungskühler konzipiert und wird normalerweise mit einem Controller kombiniert, der mindestens 8 A liefert. Um Vibrationsprobleme zu vermeiden, montieren Sie es auf einer gedämpften Unterlage oder in einem separaten Gehäuse. Produkt anzeigen →
Wenn Sie ein Kühlausrüstungspaket entwerfen, können Sie sich auch das ansehen Anwendungsinformationen für Industrieklimaanlagen um zu sehen, wie diese Produktlinie in ein Gesamtsystem passt. Die wichtigste Erkenntnis ist, dass der elektrische Anschluss nur die Hälfte der Installation ausmacht; Die mechanische und thermische Verpackung muss auf die Anwendung abgestimmt sein.
Häufige Fehler, die es zu vermeiden gilt
Selbst erfahrenen Technikern können beim Anschluss eines BLDC-Motors und einer Steuerung einfache Fehler unterlaufen. Die folgende Liste umfasst die häufigsten Fehler, die zu Steuerungsausfällen, Motorschäden oder unsicherem Betrieb führen.
- Anlegen von Spannung, bevor der Phasendrahtanschluss überprüft wird. Wenn die Phasendrähte locker sind, erkennt der Controller eine offene Phase und kann den Strom sofort begrenzen oder die Sicherung durchbrennen. Überprüfen Sie immer zuerst die mechanische Festigkeit.
- Vorausgesetzt, Hall-Sensoren sind alle gleich. Einige Controller liefern 5 V, andere 12 V. Überspannung an einem 5-V-Hallsensor führt zu dauerhaften Schäden. Überprüfen Sie die Sensorspezifikation.
- Ignorieren der Strombegrenzung des Controllers. In einer vielbeschäftigten Werkstatt gibt es möglicherweise einen Controller, der für einen anderen Motor ausgelegt ist. Ohne korrekte Einstellung der Strombegrenzung kann der Motor mit Überlaststrom laufen und die Wicklungen überhitzen.
- Anschluss der Phase und Hall-Ordnung ohne Prüfung bei reduzierter Spannung. Der allererste Test sollte bei niedriger Busspannung oder niedrigem PWM-Arbeitszyklus durchgeführt werden. Dadurch werden Fehler erkannt, bevor der Controller die volle Leistung liefert.
- Verwendung eines unzureichenden Drahtquerschnitts für die Phasenleiter. Ein 1500-W-Motor bei 220 V verbraucht über 6 A, daher müssen die Phasenleiter mindestens 18 AWG haben und die Gleichstromeingangsleitungen sollten noch größer sein. Dünne Drähte verursachen Spannungsabfall und erzeugen Hitze an den Anschlüssen.
- Unbenutzte Hall-Drähte bleiben frei. Wenn ein Controller über einen ungenutzten Hall-Kanal verfügt, kann er Rauschen aufnehmen und zufällige Fehler verursachen. Beenden Sie nicht verwendete Hall-Eingänge mit einem Widerstand, der zum Sensorausgang passt.
- Ich habe vergessen, den Richtungsstift einzustellen. Viele Controller verfügen über einen Eingang für niedrige Geschwindigkeit, der die Standardrichtung bestimmt. Wenn Sie den Motor physisch für die Drehung im Uhrzeigersinn verdrahtet haben, wird durch die Einstellung eines Richtungsstifts auf Gegenuhrzeigersinn lediglich die Phase unterbrochen, nicht umgekehrt. Planen Sie gemeinsam die Kabelreihenfolge und die Softwarerichtung.
- Prüfung ohne Zugentlastung. Vibrationen brechen schließlich die Crimpverbindungen. Verwenden Sie eine Zugentlastung am Motorkabel und am Controller-Anschluss, um spätere Ausfälle im Betrieb zu vermeiden.
Der Anschluss eines BLDC-Motors an eine Steuerung ist ein systematischer Prozess, der die Beachtung der Phasenreihenfolge, der Hall-Signale, der Nennspannung, des Stromschutzes und sicherer Tests erfordert. Beginnen Sie mit der korrekten Kabelidentifizierung, überprüfen Sie die elektrischen Nennwerte, schließen Sie die Phasen- und Hall-Kabel in der richtigen Reihenfolge an und führen Sie dann einen kontrollierten ersten Test durch. Wenn sich etwas ungewöhnlich anhört oder zu viel Strom verbraucht, stoppen Sie sofort und überprüfen Sie die Phasen- und Hall-Verkabelung erneut. Bei richtiger Konfiguration wird ein industrieller BLDC-Motor, wie z. B. ein Außenrotor-Luftkühlermotor, viele Jahre lang leise und effizient funktionieren. Der gleiche Vorgang, den Sie für einen kleinen 600-W-Lüfter angewendet haben, gilt auch für ein 1500-W-System. Die Fehlerbehebungstabelle hilft Ihnen bei der Lösung der häufigsten Probleme.
 Bereit zum Anpassen
Ihre Motorprodukte?
Wir sind professionelle Motorenhersteller und liefern leistungsstarke, stabile und effiziente Leistung Kerne für alle Branchen durch präzise Handwerkskunst und Innovation.
Kontaktieren Sie uns
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Firmenadresse
Urheberrecht© by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle Rechte vorbehalten.
Hersteller von industriellen Lüftermotoren im Großhandel