Nr. 8, Duxiu San Road, Stadt Ganlin, Stadt Shengzhou, Stadt Shaoxing, Provinz Zhejiang, China
Nachrichtenkategorie
Produktkategorie
Wie funktioniert ein Hall-Effekt-Sensor an einem BLDC-Motor? Der komplette Leitfaden
Stellen Sie sich einen dreiphasigen bürstenlosen Gleichstrommotor vor, der zu brummen beginnt, übermäßig viel Strom zieht und sich nicht mehr drehen lässt. Die Wicklungen sind intakt, der Controller wird mit Strom versorgt und die Magnete sind vollständig magnetisiert. Die häufigste Ursache in dieser Situation ist kein verbranntes Bauteil, sondern ein fehlendes Signal: Die Steuerung weiß nicht, wo sich der Rotor befindet.
Ein bürstenloser Gleichstrommotor hat keinen mechanischen Kommutator und keine Bürsten. Daher muss der Steuerung die Rotorposition mitgeteilt werden, bevor sie die richtigen Statorwicklungen zum richtigen Zeitpunkt mit Strom versorgen kann. Bei den meisten BLDC-Lüftermotoren ist die Komponente, die diese Positionsinformationen liefert, der Hall-Effekt-Sensor.
Die Schlussfolgerung in einem Absatz ist einfach. Ein Hall-Effekt-Sensor erkennt das Magnetfeld der Rotor-Permanentmagnete und wandelt dieses Feld in ein digitales elektrisches Signal um. Drei solcher Sensoren, die im Abstand von 120 elektrischen Grad um den Stator herum angeordnet sind, erzeugen sechs binäre Ausgangskombinationen, die den Rotorsektor innerhalb jedes elektrischen Zyklus eindeutig beschreiben. Der Motorcontroller dekodiert diese sechs Zustände und kommutiert die Phasenwicklungen in der richtigen Reihenfolge. Wenn die Hall-Sensoren, ihre Verkabelung, die Pull-up-Schaltung und die Kommutierungslogik der Steuerung zusammenarbeiten, dreht sich der Motor gleichmäßig vom Stillstand bis zur Höchstgeschwindigkeit. Wenn ein Teil dieser Kette ausfällt, sind die Symptome genau das Brummen, der Überstrom und die Vibrationen, die im Eröffnungsszenario beschrieben wurden.
In dieser Anleitung wird Schritt für Schritt erklärt, wie Hall-Effekt-Sensoren an einem BLDC-Motor funktionieren. Wir behandeln den zugrunde liegenden physikalischen Effekt, die Art und Weise, wie drei Sensoren eine sechsstufige Kommutierungssequenz erzeugen, die Eigenschaften von Latch-Hall-ICs, die Sensorplatzierung, die Verkabelung, die Signalintegrität, den Vergleich mit sensorloser Steuerung und die praktische Fehlersuche. Wir untersuchen auch, warum die Hall-Sensor-BLDC-Konstruktion für Lüfter, Verdunstungsluftkühler und EC-Motoranwendungen wichtig ist.
Der Hall-Effekt: Was tatsächlich im Sensor passiert
Ein Hall-Effekt-Sensor ist ein Halbleiterbauelement, das eine Ausgangsspannung proportional zur durch ihn fließenden magnetischen Flussdichte erzeugt. Die Physik dahinter geht auf Edwin Hall im Jahr 1879 zurück. Hall entdeckte, dass die Ladungsträger durch die Lorentzkraft abgelenkt werden, wenn ein stromführender Leiter in ein Magnetfeld im rechten Winkel zur Stromrichtung gebracht wird. Elektronen, oder Löcher in einem Halbleiter, bewegen sich auf eine Seite des Leiters, sodass zwischen den beiden Seitenkanten eine messbare Querspannung entsteht. Diese Spannung ist die Hall-Spannung.
Die Hall-Spannung ist proportional zum Produkt aus Strom und magnetischer Feldstärke und umgekehrt proportional zur Dicke des Leiters und der Ladungsträgerdichte. In reinen Leitern wie Kupfer ist die Ladungsträgerdichte so hoch, dass die Hall-Spannung verschwindend gering ist. Aus diesem Grund bestehen praktische Hall-Sensoren aus Halbleitermaterial mit einer viel geringeren Trägerdichte, sind in einer dünnen Platte namens Hall-Platte angeordnet und mit einer Vorstromquelle, einem Differenzverstärker, einem Komparator und einer Ausgangsstufe in einem einzigen IC-Gehäuse integriert.
Für die Kommutierung von BLDC-Motoren ist es nicht erforderlich, die absolute Flussdichte mit hoher Auflösung zu messen. Wir brauchen nur eine binäre Antwort auf eine Frage: Ist in diesem Moment ein Nordpol oder ein Südpol des Rotors dem Sensor zugewandt? Daher ist der Ausgang eines Hallsensors mit Kommutierungsqualität digital. Der Komparator im IC vergleicht die verstärkte Hall-Spannung mit einem Referenzschwellenwert. Wenn der Nordpol des Rotors die Flussdichte über den Arbeitspunkt (BOP) bringt, schaltet der Ausgang in einen Zustand. Wenn der Südpol später die Flussdichte unter den Auslösepunkt (BRP) drückt, schaltet der Ausgang zurück. Der Unterschied zwischen BOP und BRP wird Hysterese genannt und sorgt für einen sauberen, ratterfreien digitalen Übergang, wenn sich das Magnetfeld umkehrt.
Warum ein BLDC-Motor eine Rotorpositionsrückmeldung benötigt
Ein bürstenloser Gleichstrommotor ist ein Synchronmotor mit Permanentmagneten. Sein Stator trägt drei Phasenwicklungen, meist in Stern- oder Dreieckschaltung, und sein Rotor ist abwechselnd mit Nord- und Süd-Permanentmagneten ausgestattet. Im Gegensatz zu einem bürstenbehafteten Gleichstrommotor, bei dem der Kommutator den Ankerstrom entsprechend der Rotorposition mechanisch umschaltet, verfügt der BLDC-Motor über keine mechanischen Schaltvorrichtungen. Die Phasenströme müssen elektronisch durch einen Wechselrichter geschaltet werden und die Schaltzeitpunkte müssen mit der Rotorwinkelposition übereinstimmen. Eine vollständige Beschreibung der Motorarchitektur finden Sie in unserem Artikel über das Funktionsprinzip eines bürstenlosen Gleichstrommotors.
Bei einem standardmäßigen dreiphasigen BLDC-Antrieb sind jeweils nur zwei Phasen leitend. Die dritte Phase ist inaktiv. Die sechs Leistungsschalter des Wechselrichters erzeugen sechs mögliche Leitungszustände, die ein rotierendes Statorfeld aufbauen. Drehmoment entsteht, weil das Statorfeld den Permanentmagnetrotor anzieht und abstößt und versucht, das Rotorfeld in eine Ausrichtung zu bringen. Das maximale Drehmoment wird erreicht, wenn das Statorfeld etwa 90 elektrische Grad vor dem Rotorfeld liegt. Um diese 90-Grad-Beziehung beizubehalten, während sich der Rotor dreht, muss die Steuerung alle 60 elektrische Grad von einem Leitungszustand zum nächsten wechseln. Erfolgt die Umschaltung zu früh, sinkt das Drehmoment; wenn es spät ist, sinkt das Drehmoment; Wird das falsche Paar gewählt, bremst der Motor statt zu beschleunigen. Der wichtige Teil besteht darin, dass der Controller nicht wissen kann, welches Paar er wählen soll, es sei denn, er kennt die Rotorposition. Positionsrückmeldung ist daher keine optionale Verfeinerung. Es handelt sich um eine funktionale Anforderung.
Es gibt mehrere Möglichkeiten, die Rotorposition in einem BLDC-Motor zu ermitteln. Encoder und Resolver liefern eine hohe Auflösung, sind jedoch teuer und mechanisch komplex. Sensorlose Methoden leiten die Position aus der Gegen-EMK ab, versagen jedoch bei Stillstand und niedriger Geschwindigkeit. Für einen kostensensiblen Lüftermotor mit einigen hundert bis einigen tausend Umdrehungen pro Minute sind drei Hall-Effekt-Sensoren der branchenübliche Kompromiss. Sie sind günstig, robust und sorgen für eine absolute Rotorposition, auch wenn sich die Welle nicht bewegt.
Drei Hall-Sensoren, sechs Zustände, sechs Kommutierungsschritte
Hall-Sensoren können einzeln oder mehrfach eingesetzt werden. Bei einem dreiphasigen BLDC-Motor besteht die Standardkonfiguration aus drei Sensoren, die im elektrischen Abstand von 120 Grad um den Stator angeordnet sind. Die Sensoren sind fest montiert und die Rotormagnete passieren sie, wenn sich der Rotor dreht. Da jeder Sensor einem Nordpol ausgesetzt ist, geht sein digitaler Ausgang auf logisch hoch; Wenn ein Südpol passiert, geht der Ausgang auf logisch niedrig. Da die drei Sensoren physisch um 120 elektrische Grad voneinander getrennt sind, ändern sich ihre Ausgänge nie im selben Moment. Zu jedem Zeitpunkt ist die Kombination der drei Ausgänge einer von sechs gültigen Zuständen. Jeder Zustand entspricht einem Rotorsektor, der sich über 60 elektrische Grad erstreckt.
Der Controller verfügt über eine Wahrheitstabelle, die jeden der sechs Zustände dem Phasenpaar zuordnet, das in diesem Sektor mit Strom versorgt werden muss. Eine repräsentative Zuordnung ist unten dargestellt.
| Hall-Zustand (H1 H2 H3) | Rotorsektor | Phasen unter Spannung |
|---|---|---|
| 101 | 0 bis 60 Grad | A / B- |
| 100 | 60 bis 120 Grad | A/C- |
| 110 | 120 bis 180 Grad | B / C- |
| 010 | 180 bis 240 Grad | B/A- |
| 011 | 240 bis 300 Grad | C/A- |
| 001 | 300 bis 360 Grad | C / B- |
Wenn man die Tabelle betrachtet, ist die Reihenfolge der Zustände für einen vollständigen elektrischen Zyklus 101, 100, 110, 010, 011, 001. Die genaue Reihenfolge kann umgekehrt sein, wenn sich der Motor in die andere Richtung dreht, und die Zuordnung der Zustände zu Sektoren ändert sich, wenn Phasendrähte vertauscht werden; das Prinzip bleibt identisch.
Zwei Punkte sind hervorzuheben, da sie eine Reihe realer Designentscheidungen erklären. Erstens kann der Controller jedes Mal, wenn sich die Hall-Kombination ändert, sofort in den nächsten Leitungszustand wechseln. Als Kommutierungsereignis kann der Hall-Übergang selbst verwendet werden. Deshalb wird die Kommutierung oft als Hall-synchronisiert bezeichnet. Zweitens ist die Auflösung im Vergleich zu einem Encoder grob, da die Hall-Signale nur einmal pro 60 elektrische Grad aktualisiert werden. Bei einem Motor mit mehreren Polpaaren wird der räumliche Abstand zwischen den Sensoren entsprechend kleiner; Wir werden später in einem eigenen Abschnitt auf diese mechanische Einschränkung zurückkommen.
Innerhalb jedes 60-Grad-Sektors wird der Strom in den leitenden Wicklungen typischerweise durch Pulsweitenmodulation (PWM) der DC-Busspannung reguliert. Die Hall-Sensoren regeln nicht den Strom; Sie entscheiden nur, welches Phasenpaar PWM empfängt. Die Geschwindigkeit wird durch Ändern des PWM-Arbeitszyklus angepasst, während die Kommutierungsschrittweite an die Hall-Zustände gebunden bleibt. Diese Kombination aus sechsstufiger Kommutierung plus PWM ist die Grundlage praktisch aller sensorgesteuerten BLDC-Lüfter- und Luftkühlerantriebe.
Latch-Hall-ICs: die Komponente, auf die es ankommt
In einer BLDC-Kommutierungsanwendung arbeitet der Hall-Sensor im Latch-Modus; Er wird üblicherweise eher als bipolarer Riegel als als unipolarer Schalter bezeichnet. Ein unipolarer Schalter schaltet sich ein, wenn ein Feld einer Polarität den Schwellenwert überschreitet, und schaltet sich aus, wenn das Feld wieder unter diesen Schwellenwert fällt. Dieses Verhalten ist für die Erkennung des Vorhandenseins eines Magneten in Ordnung, nicht jedoch für die Kommutierung. Ein Kommutierungssensor muss sich seinen Zustand merken und ihn halten, bis der Gegenpol eintrifft. Ein Hall-IC vom Latch-Typ macht genau das: Er verriegelt den logischen High-Zustand, wenn er einen Nordpol über BOP sieht, und gibt ihn erst frei, wenn er einen Südpol unter BRP sieht. Der Ausgang bleibt dann über etwa 180 elektrische Grad hoch und über etwa 180 elektrische Grad niedrig, wodurch die gleichmäßig ausgeglichene Rechteckwelle erzeugt wird, die die Kommutierungslogik erwartet.
Die wichtigsten Datenblattparameter sind nicht schwer zu interpretieren. Die Versorgungsspannung eines typischen Kommutierungs-Hall-ICs beträgt 3,3 bis 24 V DC, mit einem Open-Drain- oder Push-Pull-Ausgang. Open-Drain-Ausgänge erfordern einen externen Pull-up-Widerstand; Push-Pull-Ausgänge nicht. Die Schaltschwellen BOP und BRP werden in Gauss oder Millitesla angegeben, die Hysterese ist die Differenz zwischen ihnen. Ein typischer Riegel kann einen Betriebspunkt von einigen zehn Gauss und einen Auslösepunkt mit der entgegengesetzten Polarität von einigen zehn Gauss haben; Die tatsächlichen Zahlen müssen mit der am Sensorstandort verfügbaren Flussdichte übereinstimmen. Die Schaltfrequenz muss höher sein als die maximale elektrische Frequenz des Motors; Bei Lüftermotoren stellt dies selten ein Problem dar, sollte jedoch bei Hochgeschwindigkeits- oder Hochpolkonstruktionen überprüft werden. Der Umgebungstemperaturbereich muss den Worst-Case-Standort des Sensors im Motor abdecken, einschließlich der Wärmeaufnahme der Wicklungen. Bei Außengeräten wie Verdunstungsluftkühlern ist auch die Feuchtigkeitsbeständigkeit der Sensorbaugruppe wichtig.
Ein subtiles, aber wiederkehrendes Designproblem ist die Beziehung zwischen der Platzierung des Hall-Sensors und dem Magnetfluss in einem geschlitzten Stator. Der Sensor erkennt nicht nur den Rotormagneten; Es erkennt auch den Streufluss der bestromten Statorwicklungen. Wenn das Leckfeld stark genug ist, kann es die BOP- und BRP-Schwellenwerte überschreiten oder den Kommutierungszeitpunkt verschieben. Standardabhilfemaßnahmen bestehen darin, den Sensor zu maskieren oder zu befestigen, ihn außerhalb des Statorstapels zu platzieren oder das Hall-Signal während der Umschaltung des Wechselrichters vorübergehend auszublenden, indem eine kurze Entprellung oder ein Filter in der Steuerung verwendet wird. Dies ist ein typisches Detail, das eine langlebige Motorkonstruktion von einer mit zeitweise auftretenden Kommutierungsfehlern unterscheidet.
Montage, Ausrichtung und die Polpaarbeschränkung
Die mechanische Montage der Hall-Sensoren ist fast ebenso wichtig wie der elektrische Aufbau. Bei den meisten kleinen und mittleren BLDC-Motoren, die für Lüfter, Luftkühler und Verdunstungskühler vorgesehen sind, sind die drei Hall-ICs auf eine kleine Leiterplatte gelötet, die auf dem nicht-antriebsseitigen Lagerschild des Motors montiert ist. Je nach Architektur trägt der Rotor zusätzliche Magnete, die über die Sensorplatine laufen, oder die Sensorplatine ist so positioniert, dass die Hauptrotormagnete daran vorbeistreichen. Die Sensorplatine ist über einen Steckverbinder elektrisch mit der Controllerplatine verbunden und bildet die übliche fünfadrige Schnittstelle: VCC, GND und die drei Sensorausgänge.
Der elektrische Abstand von 120 Grad wird in einen mechanischen Winkel übersetzt, der von der Anzahl der Magnetpolpaare abhängt. Ein elektrischer Zyklus entspricht einem Polpaar, sodass der mechanische Winkel zwischen benachbarten Sensoren 120 elektrische Grad geteilt durch die Anzahl der Polpaare beträgt. Bei einem zweipoligen Motor haben die drei Sensoren einen mechanischen Abstand von 120 Grad. Bei einem vierpoligen Motor haben sie einen mechanischen Abstand von 60 Grad. Bei einem achtpoligen Motor mit vier Polpaaren beträgt der Abstand mechanisch 30 Grad. Die Folge ist, dass mit steigender Polzahl der verfügbare Platz für Sensorpakete kleiner wird und die Ausrichtungstoleranz enger wird. Dies ist einer der Gründe, warum viele größere Lüftermotoren bei einer moderaten Polzahl bleiben und warum Motoren mit hoher Polzahl oft sensorlos konstruiert sind oder die Sensoren direkt auf der Hauptplatine statt auf einer separaten Platine montiert sind.
Die Ausrichtung ist die zweite Einschränkung. Die Sensorplatine wird bei der Montage so positioniert, dass die Schaltflanke jedes Hall-Ausgangs im richtigen Rotorwinkel relativ zur Statorwicklung der entsprechenden Phase auftritt. Wenn die Sensoren um mehrere elektrische Grade in beide Richtungen falsch ausgerichtet sind, kommt das Kommutierungsereignis zu früh oder zu spät, was zu Stromspitzen, Drehmomentschwankungen, Vibrationen und Effizienzverlusten führt. Wenn die Sensoren stark falsch ausgerichtet sind, startet der Motor möglicherweise überhaupt nicht. Einige Designs führen bewusst einen festen Winkel zwischen den Sensoren und der Wickelachse ein, um einen Phasenvorlauf für den Hochgeschwindigkeitsbetrieb zu erzeugen, aber der Versatz ist dann konsistent und dokumentiert und nicht zufällig.
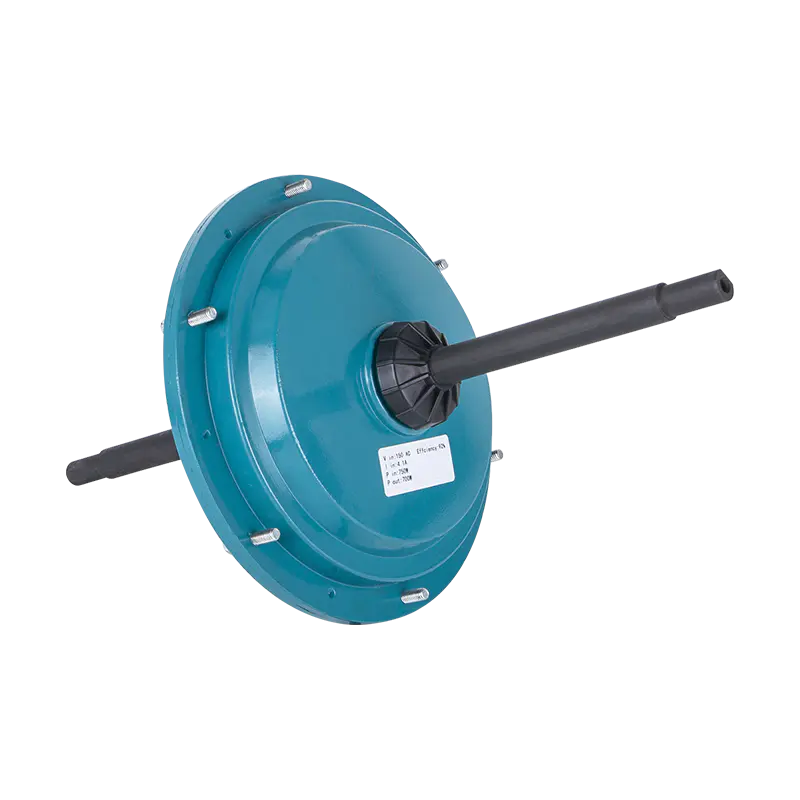
Bei der Außenrotorkonstruktion, die in mehreren Luftkühler-Lüftermotoren verwendet wird, befindet sich der Stator innen und die Rotorschale außen. Der offensichtliche Vorteil des Sensorsystems besteht darin, dass die Hall-Platine auf der Seite des festen Stators montiert ist und der Magnetring sich auf der Innenseite des rotierenden Bechers befindet; Der Luftspalt ist vorhersehbar und der Sensor ist vor dem externen Luftstrom geschützt. Ein repräsentatives Beispiel für diese Architektur in einer Größe, die einem echten Luftstrom ausgesetzt ist, ist der externe BLDC-Luftkühlermotor DC149-220V-600W.
 DC149 220V 600W Außenrotor-BLDC-Luftkühlermotor Dieser 600-W-Außenläufermotor ist ein repräsentatives Beispiel für eine am Stator montierte Hall-Sensorik und bietet einen vorhersehbaren Luftspalt und eine geschützte Sensorplatzierung für eine zuverlässige Kommutierung im realen Luftstrombetrieb. Produkt anzeigen →
Verkabelung und Signalintegrität: Übertragung der Impulse an die Steuerung
Bei den Hall-Ausgängen handelt es sich um Rechteckwellen, die jedoch über ein Kabel übertragen werden, das neben den Phasendrähten verläuft und schnell schaltende PWM-Ströme überträgt. Ohne Sorgfalt kann das Signal beschädigt werden. Die wichtigsten praktischen Punkte sind:
- Verwenden Sie Pull-Up-Widerstände von 1 kOhm bis 10 kOhm für Open-Drain-Hall-Ausgänge. Der Wert steuert sowohl die Signalanstiegszeit als auch die Immunität. Ein zu niedriger Widerstand zieht unnötig Strom; Ein zu hoher Widerstand macht die Kante langsam und kapazitätsempfindlich.
- Platzieren Sie einen kleinen Kondensator in der Nähe des Controller-Eingangs, normalerweise 1 nF bis 100 nF, um hochfrequentes Rauschen zu entfernen und gleichzeitig das Timing der Kommutierungsflanke beizubehalten.
- Halten Sie die Hall-Signalkabel verdrillt oder abgeschirmt und trennen Sie sie von den Phasenleitern, wo immer die Verlegung dies zulässt.
- Verbinden Sie die Sensormasse und die Steuerungsmasse an einem einzigen gemeinsamen Punkt, um einen Masseversatz zu vermeiden. Wenn der Sensor von einem separaten Spannungsregler versorgt wird, stellen Sie sicher, dass der Reglerausgang während PWM-Transienten stabil ist.
- Bei langen Kabelwegen können differenzielle Leitungstreiber oder Transistorpuffer eingesetzt werden, bei Motoren mit bis zu einigen Metern Kabellänge reicht in der Regel jedoch ein gefiltertes Open-Drain-Signal aus.
Die Kommutierungslogik im Controller löst normalerweise auf der Übergangsflanke aus, nicht auf dem Pegel. Jedes Rauschen, das einen zusätzlichen Übergang auf einer Hall-Leitung erzeugt, führt zu einer vorzeitigen Kommutierung, weshalb Entprellung und Flankenerkennung Teil der Firmware von Produktionssteuerungen sind. Einige Wechselrichter schalten die Hall-Eingänge während der Phasenumschaltung für einige Mikrosekunden aus, da die schnelle Spannungsänderung des Schaltknotens kapazitiv in die Sensordrähte einkoppelt.
Eine zusätzliche Schutzmaßnahme innerhalb des Motors ist ein Vorwiderstand in jeder Hall-Leitung in der Nähe des Steckers; In Kombination mit dem reglerseitigen Kondensator bildet dies einen Tiefpassfilter. Wenn Sie nur den Motor beziehen, stellen Sie sicher, dass die Motoranschlussstifte mit Beschriftungen für VCC, GND, H1, H2 und H3 versehen sind. Eine falsche Pinbelegung ist der häufigste Feldverdrahtungsfehler und kann die Hall-ICs schnell beschädigen, wenn die Polarität der Versorgung umgekehrt wird.
Hallsensoren versus sensorlose Regelung: ein praktischer Vergleich
Eine immer wiederkehrende technische Frage ist, ob die sensorlose Gegen-EMF-Steuerung Hall-Sensoren ersetzen kann. Bei hochvolumigen Anwendungen lautet die Antwort manchmal ja, aber nicht ohne Kompromisse. Die sensorische Steuerung mit Hall-Sensoren hat einen entscheidenden Vorteil: Sie arbeitet im Stillstand. Im Gegensatz dazu schätzt ein sensorloser Antrieb die Rotorposition anhand der Gegen-EMK der offenen Phase, und die Gegen-EMK ist proportional zur Geschwindigkeit. Im Stillstand und bei sehr niedrigen Drehzahlen ist die Gegen-EMK zu klein, um gemessen zu werden, sodass die Steuerung Ausrichtungsimpulse und Rampen im offenen Regelkreis anwenden muss, um den Motor in Bewegung zu setzen. Wenn das Lastdrehmoment hoch ist oder sich während des Startvorgangs ändert, kann die Open-Loop-Rampe ausfallen, den Motor abwürgen oder eine vorübergehende Rückwärtsdrehung erzeugen.
Bei Luftkühlern, Kanalventilatoren und anderen Propellerlasten bringt der Ventilator selbst im Stillstand ein sehr geringes Drehmoment auf, die aerodynamische Belastung steigt jedoch mit dem Quadrat der Drehzahl. Ein Sensormotor startet mit vollem Drehmoment ab dem ersten Hall-Übergang, was die Steuerung vereinfacht und eine bekannte Richtung garantiert. Ein sensorloser Motor kann zwar gestartet werden, wenn die Firmware gut abgestimmt ist, der Aufwand verlagert sich dann aber eher auf die Software als auf die Hardware.
Kosten und Zuverlässigkeit sind in der Regel die Hauptgründe für den Ausbau von Sensoren. Hall-Sensoren fügen dem Motorkabel zwei oder drei Leiter, einen Stecker, eine Sensorplatine und Montagezeit hinzu. Was die Zuverlässigkeit betrifft, kann ein Sensor oder eine Lötverbindung ausfallen, wohingegen die Gegen-EMF-Erfassung kein zusätzliches bewegliches oder magnetisches Teil aufweist. Allerdings sind moderne Hall-ICs kostengünstig und bei richtiger Montage und Schutz sehr robust. Bei Lüftermotoren, die über Monate ununterbrochen laufen, ist die Sensorausfallrate gering; Der häufigere Fehler ist eine mechanische Beschädigung des Sensorkabels oder -steckers während der Installation.
| Kriterium | Hallsensorsteuerung | Sensorlos (Gegen-EMF) |
|---|---|---|
| Rotorposition im Stillstand | Sofort verfügbar | Nicht messbar |
| Startverhalten | Deterministisch und wiederholbar | Hängt von der Firmware-Ausrichtung und Rampe ab |
| Drehmoment bei niedriger Drehzahl | Volles Drehmoment ab der ersten Kommutierung | Reduziert, bis die Gegen-EMF lesbar wird |
| Zusätzliche Komponenten | Drei Sensoren plus Platine und Verkabelung | Keine |
| Controller-Komplexität | Einfache Wahrheitstabelle | Schätzer, Filter, Startzustandsmaschine |
| Typische Verwendung eines Lüftermotors | Variable Geschwindigkeit, leiser Betrieb bei niedriger Geschwindigkeit | Lüfter mit konstanter Geschwindigkeit und fester Geschwindigkeit |
Letztlich kommt es bei der Wahl auf den Betriebsbereich an. Ein Motor, der im Stillstand Drehmoment erzeugen, einen Lüfter auf niedriger Drehzahl halten oder zuverlässig umkehren muss, profitiert von Hall-Sensoren. Ein Lüfter mit fester Drehzahl, der sich aus dem Ruhezustand ohne Last dreht, kann mit einer sorgfältig abgestimmten Startroutine sensorlos sein. Die meisten handelsüblichen Luftkühlermotoren, EC-Lüftermotoren und geräuscharmen BLDC-Lüftermotoren verfügen über Hall-Sensoren, um einen reibungslosen, leisen, langsamen Betrieb und einen vorhersehbaren Start zu gewährleisten.
Was ist bei der Auswahl eines BLDC-Motors mit Hallsensor zu beachten?
Wenn Sie einen kompletten Motor kaufen, wählen Sie das Hallsensor-Modell in der Regel nicht selbst aus; Der Motorenhersteller tut es. Sie sollten jedoch wissen, was Sie überprüfen müssen, da die Sensorqualität einen direkten Einfluss auf die Startzuverlässigkeit und die Lebensdauer Ihrer Ausrüstung hat.
Vergleichen Sie zunächst den Versorgungsspannungsbereich des Sensors mit Ihrem Controller. Ein Motor mit Hall-Sensoren, die mit 5 V versorgt werden, kann nicht mit einer 3,3-V-Versorgung betrieben werden, es sei denn, die Sensoren akzeptieren einen 3,3-V-Betrieb und die Pull-Ups sind mit der 3,3-V-Schiene verbunden. Viele moderne Hall-ICs decken 3,3 bis 24 V ab. Zweitens überprüfen Sie die Ausgangslogik: Open-Drain-Ausgänge benötigen einen Pull-Up-Widerstand, und der Pull-Up muss sich auf Ihrer Controller-Platine befinden. Drittens überprüfen Sie die Polpaarzahl und den Sensorabstand. Dies ist vom Benutzer nicht konfigurierbar. Viertens: Betrachten Sie die Umweltbewertung. Wenn der Motor im feuchten Luftstrom eines Verdunstungskühlers montiert oder Kondensation ausgesetzt ist, müssen die Sensorplatine und der Stecker geschützt werden.
Fünftens überprüfen Sie das Startverhalten anhand Ihrer tatsächlichen Last. Ein Lüfterrad hat manchmal eine leichte Ruhevorspannung; Wenn die Hall-Platine falsch ausgerichtet ist, kann es gelegentlich vorkommen, dass der Motor rückwärts startet oder bei niedriger Drehzahl vibriert. Der ehrliche Test erfolgt an der realen Baugruppe. Sechstens fragen Sie, wie sich der Motor verhält, wenn ein Hall-Signal verloren geht. Eine gute Controller-Firmware erkennt eine fehlende Hall-Flanke, stoppt die Erzeugung von PWM und meldet einen Fehler, anstatt mit einem falschen Kommutierungsmuster fortzufahren.
Wenn Sie schließlich einen Motor für einen größeren Kühler dimensionieren, vergleichen Sie die mechanische Montage und die Wellenkonfiguration. Ein Hochleistungs-Außenläufermotor für große Luftkühler ist ein anderes physikalisches Paket als ein kompakter EC-Lüftermotor. In der höheren Leistungsklasse repräsentiert der externe BLDC-Luftkühlermotor DC198-220V-1500W die 1500-W-Stufe mit der gleichen Sensorarchitektur, vergrößert.
 DC198 220V 1500W Außenrotor BLDC-Luftkühlermotor Dieser Hochleistungs-Außenrotormotor ist auf die 1500-W-Stufe skaliert und verfügt über die gleiche Sensorarchitektur, was ihn zu einem geeigneten Vergleichspunkt bei der Dimensionierung größerer Kühler mit höheren mechanischen Montageanforderungen macht. Produkt anzeigen →
Häufige Hallsensorfehler und deren Diagnose
Brummen, Überstrom, kein Start und Rückwärtsstart treten wiederholt im Feld auf. Die folgende Liste behandelt die klassischen Fehlermodi und zeigt, wo man zuerst suchen sollte.
- Motor startet nicht und zieht hohen Strom: Normalerweise hat die Steuerung nie einen gültigen Hall-Zustand erkannt und kann daher die Kommutierung nicht einleiten. Zu den Ursachen gehören ein nicht angeschlossener Sensor, eine Lötbrücke oder ein hängender Ausgang.
- Der Motor startet, läuft und bleibt dann stehen, wenn eine Last angelegt wird: Ein Hall-Ausgang fällt gelegentlich aus, sodass das kommutierte Paar falsch wird. Zu den Ursachen gehören eine schlechte Verbindung, eine gerissene Lötstelle oder ein unterbrochener Pull-up-Kontakt.
- Der Motor läuft grob in eine Richtung und weist übermäßige Vibrationen auf: Der Zeitpunkt der Kommutierung ist zu früh oder zu spät, weil ein Sensor versetzt ist oder sein Schwellenwert zu hoch ist, um genau im vorgesehenen Winkel zu schalten.
- Der Motor dreht sich intermittierend rückwärts: Die Zustandsreihenfolge oder die Startlogik wird durch einen Verdrahtungstausch zweier Hall-Leitungen umgekehrt. Bei einigen Controllern kann dies in der Firmware behoben werden; Andernfalls befinden sich die Sensoren in der falschen physikalischen Reihenfolge.
- Der Motor läuft mit einer Geschwindigkeit, die niedriger ist als die vorgegebene, und es ist ein hörbares Ticken zu hören: Ein einzelner Hall-Ausgang fehlt oder ist immer hoch, sodass die Steuerung nur eine Sequenz mit vier Zuständen erzwingt und nicht das volle Drehmoment mit sechs Schritten erzeugen kann. Dies ist ein einfacher Test: Lesen Sie die drei Ausgänge ab, während Sie den Rotor von Hand drehen. sie müssen alle genau einmal pro Polpaar umschalten.
Ein nützliches Testverfahren ist wie folgt. Trennen Sie den Motor vom Wechselrichter, versorgen Sie die Hall-Platine mit einem Tischnetzteil mit Nenn-VCC, verbinden Sie die drei Ausgänge über Pull-Ups mit der Logikversorgung und drehen Sie den Rotor langsam von Hand. Auf einem Oszilloskop sollten Sie sechs verschiedene Kombinationen rund um den elektrischen Zyklus sehen, mit sauberen Kanten und ohne doppelte Übergänge. Mit einem Multimeter können Sie bestätigen, dass jeder Ausgang einzeln umschaltet, aber das Oszilloskop zeigt die zeitliche Beziehung zwischen den drei Kanälen, was für die Kommutierung am wichtigsten ist.
Vergleichen Sie außerdem den gemessenen Sensorabstand in mechanischen Graden mit dem erwarteten Wert für die Polzahl: Bei einem vierpoligen Design sind die drei Sensoren 60 mechanische Grad voneinander entfernt und so weiter. Wenn ein Sensor kontinuierlich einen hohen Logikpegel meldet, auch wenn sich der gegenüberliegende Magnetpol direkt davor befindet, tauschen Sie diesen Sensor-IC aus. Wenn der Ausgang dem Feld folgt, die magnetischen Schwellenwerte jedoch marginal sind, ist ein Magnet mit einem stärkeren remanenten Fluss die übliche Lösung.
Warum Hall-Sensoren in Luftkühler-, Lüfter- und EC-Motoranwendungen wichtig sind
Die Anwendungen im Produktsortiment des Unternehmens verdeutlichen den Praxisbezug. Verdunstungsluftkühler sind einfache Maschinen, stellen aber eine anspruchsvolle Motoraufgabe dar: eine Laufradlast mit langsamen Drehzahlen in der Nacht, hoher Luftstrom am Nachmittag, Schwankungen der Netzspannung und ein Strom feuchter Luft. Ein sensorgesteuerter BLDC-Außenrotormotor liefert das Drehmoment bei niedriger Drehzahl und die garantierte Startrichtung, die die Anwendung benötigt. Durch die Außenrotorkonstruktion bleiben der Stator und die Hall-Platine im Inneren geschützt, sodass Kondenswasser und Verunreinigungen nicht zur Elektronik gelangen können. Durch die mit den Hall-Zuständen synchronisierte PWM-Steuerung kann der Motor das Laufrad ohne Überhitzung mit einem Bruchteil der Nenngeschwindigkeit drehen und schnell auf maximalen Luftstrom beschleunigen, wenn das Steuersignal dies erfordert.
EC-Lüftermotoren gehören zur gleichen Maschinenklasse; Der Begriff EC bezieht sich auf eine elektronische Kommutierung, die das mechanische Bürsten ersetzt, was genau das ist, was der Hall-Sensor-BLDC-Antrieb umsetzt. Bei EC-Lüftermotoren bestimmen die Hall-Sensoren den Rotorsektor, der Controller wendet PWM an und die integrierte Einheit regelt Geschwindigkeit und Luftstrom anhand eines Sollwerts. Der Vorteil von EC-Ventilatoren gegenüber Induktionsventilatoren liegt in der Effizienz bei Teillast. Durch die Anpassung des PWM-Arbeitszyklus und die Aufrechterhaltung der Kommutierung durch die Hall-Zustände kann ein kompakter EC-Lüftermotor über einen weiten Betriebsbereich eine verbesserte Effizienz liefern. Für eine Anwendung der 350-W-Klasse bei einer 220-V-Versorgung ist der EC-Lüftermotor ECF35010 ein repräsentatives Beispiel dieser Architektur.
 ECF-350-10 220 V 350 W EC-Lüftermotor Dieser 350-W-EC-Lüftermotor ist ein Beispiel für die kompakte Hall-Sensor-BLDC-Kommutierung und sorgt für einen verbesserten Teillastwirkungsgrad und einen leisen Betrieb für Lüftungssysteme in geräuschempfindlichen Umgebungen. Produkt anzeigen →
Der geräuscharme Betrieb bei niedriger Drehzahl ist ein weiterer Grund dafür, dass die sensorgesteuerte Bauweise bei Lüftungsgeräten bevorzugt wird. Sensorlose BLDC-Antriebe müssen in der einstufigen Startphase häufig Phasenpaare über einen längeren Zeitraum mit Strom versorgen, bevor die Gegen-EMK lesbar ist, was zu einem harten Schnitt und einem Klickgeräusch führt. Sensorenmotoren kommutieren vom ersten Übergang an im richtigen Drehmomentwinkel, sodass die Statorkraft konstant und leise ist. Aus diesem Grund basieren geräuscharme BLDC-Motorkonstruktionen für Gewächshäuser, Geflügelställe und Wohnkühler auf Hall-Sensoren und nicht auf reinen Gegen-EMF-Schätzern.
Aus Sicht eines Gerätebauers ist die Erkenntnis praktisch: Ein BLDC-Motor mit Hall-Sensor vereinfacht die Steuerungsentwicklung, verbessert die Startzuverlässigkeit und hält das Drehmoment bei niedrigen Drehzahlen konstant, allerdings auf Kosten einiger zusätzlicher Kabel. Für die Luftkühler- und Ventilatorenindustrie ist dies fast immer ein akzeptabler Handel.
Fazit
Der Hall-Effekt-Sensor ist kein mysteriöses Accessoire; Dabei handelt es sich um einen kleinen verriegelnden Magnetschalter, der der Steuerung mitteilt, welcher Sektor des elektrischen Zyklus des BLDC-Motors aktiv ist. Drei Sensoren im Abstand von 120 elektrischen Grad erzeugen sechs Binärcodes; Der Controller ordnet jeden Code einem der sechs Leitungsschritte zu. und der Motor bewegt sich mit dem richtigen Drehmoment von Sektor zu Sektor. Der physikalische Effekt ist einfach und die praktische Technik liegt in der Ausrichtung, Verkabelung, Schwellenwerten und Filterung.
Wenn Sie einen Motor für einen Ventilator, Verdunstungskühler oder EC-Ventilator auswählen, sollten Sie die Hall-Sensoren nicht als undurchsichtiges Detail betrachten. Ihre Qualität und Anordnung entscheiden darüber, ob der Motor jedes Mal startet, ob er bei niedriger Drehzahl ruhig läuft und wie zuverlässig der Regler schalten kann. Bestätigen Sie Spannung, Leistungsklasse, Sensorschnittstelle und Umweltschutz und testen Sie den Start unter Ihrer tatsächlichen Laufradlast, bevor Sie sich auf eine Konstruktion festlegen.
 Bereit zum Anpassen
Ihre Motorprodukte?
Wir sind professionelle Motorenhersteller und liefern leistungsstarke, stabile und effiziente Leistung Kerne für alle Branchen durch präzise Handwerkskunst und Innovation.
Kontaktieren Sie uns
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Firmenadresse
Urheberrecht© by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle Rechte vorbehalten.
Hersteller von industriellen Lüftermotoren im Großhandel