Nr. 8, Duxiu San Road, Stadt Ganlin, Stadt Shengzhou, Stadt Shaoxing, Provinz Zhejiang, China
Nachrichtenkategorie
Produktkategorie
So entwerfen Sie einen BLDC-Motor: Eine vollständige Schritt-für-Schritt-Anleitung für die Konstruktion für 2026
Die Entwicklung eines bürstenlosen Gleichstrommotors (BLDC) ist ein systematischer Konstruktionsprozess, der mit einer Lastspezifikation beginnt, nicht mit einer Magnetsorte oder einer Wicklungszahl. Wenn Sie die Spezifikation richtig machen, wird jeder folgende Schritt zu einem strukturierten Kompromiss; Wenn man etwas falsch macht, kann keine noch so große magnetische oder elektronische Verfeinerung die verlorene Entwicklungszeit wettmachen. Nach den Erfahrungen von Shengzhou Jiangxin Motor Technology, einem professionellen Motorenhersteller mit Produktion in Shengzhou, Zhejiang, sind die meisten erfolglosen BLDC-Projekte auf eine unvollständige Spezifikation, eine ungenannte Umweltauflage oder ein Effizienzziel zurückzuführen, das innerhalb des gewählten Rahmens nicht erreicht werden kann. In diesem Artikel wird das vollständige Designverfahren für einen dreiphasigen BLDC-Motor beschrieben: Anforderungen definieren, Topologie auswählen, Magnetkreis entwerfen, Wicklungen berechnen, Kommutierungselektronik spezifizieren, Wärme verwalten, Prototypen validieren und für die Fertigung vorbereiten. Ziel ist es, Konstrukteuren und technischen Beschaffungsteams einen praktischen Rahmen zu geben, den sie anwenden können, bevor der erste Magnet bestellt wird.
Verstehen Sie den BLDC-Motor, bevor Sie einen entwerfen
Ein BLDC-Motor ist eine Permanentmagnet-Synchronmaschine, die von einem elektronischen Wechselrichter angetrieben wird. Der Rotor trägt Permanentmagnete, der Stator trägt die dreiphasige Wicklung und die Steuerung erzeugt kontinuierlich ein Statorfeld vor dem Rotor, sodass ein Drehmoment ohne mechanischen Kontakt erzeugt wird. Da der Kommutator und die Bürsten eines bürstenbehafteten Gleichstrommotors durch elektronische Schaltung ersetzt werden, gibt es keine Bürstenverluste, keinen Kohlenstoffstaub und keine Funkenbildung. Für den Konstrukteur ändert sich dadurch der gesamte Optimierungsspielraum: Der Wirkungsgrad verbessert sich bei vergleichbarer Leistung um 10 bis 20 Prozentpunkte, die Lebensdauer wird durch Lager und Isolierung statt durch Bürstenverschleiß bestimmt und das Motorverhalten kann durch Änderung des Regelalgorithmus sowie der Geometrie abgestimmt werden.
Zwei Kommutierungsfamilien dominieren die Entwurfspraxis. Die sechsstufige Trapezkommutierung erregt jeweils zwei Motorphasen und schaltet den erregten Satz alle 60 elektrischen Grad elektronisch um. Es ist einfach, kostengünstig und für Lüfter, Kompressoren und Pumpen mit fester oder leicht geregelter Drehzahl völlig ausreichend. Bei der Sinuskommutierung, meist als feldorientierte Regelung realisiert, werden zeitlich veränderliche Ströme mit Sinusprofil auf alle drei Phasen aufgebracht. Es erzeugt ein gleichmäßigeres Drehmoment, weniger akustische Geräusche und einen besseren Teillastwirkungsgrad, weshalb praktisch alle EC-Lüftermotoren und modernen Luftkühlermotoren eine Sinussteuerung verwenden. Der Ausdruck „EC-Motor“ bedeutet einfach einen bürstenlosen Gleichstrommotor, dessen Elektronik in das Motorgehäuse integriert ist; Sie werden die Begriffe „BLDC“ und „EC“ synonym verwenden hören, wobei der Unterschied eher in der Betonung als in der Hardware liegt.
| Motorentechnik | Kommutierung | Relative Effizienz | Wartung | Komplexität kontrollieren | Typische Anwendung |
|---|---|---|---|---|---|
| Gebürsteter DC | Mechanische Bürsten | Mittel | Bürstenaustausch | Ganz einfach | Elektrowerkzeuge, Anlasser |
| Wechselstrom-Induktion | Netzfrequenzschlupf | Mittel-low at partial load | Niedrig | Einfach für feste Geschwindigkeit | Pumpen, Ventilatoren, Kompressoren |
| BLDC / EC | Elektronischer Wechselrichter | Hoch über den gesamten Lastbereich | Sehr niedrig | Erfordert Controller | Lüftermotoren, Luftkühler, EV-Zusatzgeräte, Präzisionsantriebe |
Dieser Vergleich ist wichtig, da die für einen BLDC-Motor verwendete Steuerelektronik kein nachträglich angeschraubtes Zubehörteil ist. Sie definieren die Spannungsbelastung der Wicklungsisolierung, die Stromwellenform, die das Kupfer erwärmt, die Drehmomentwelligkeit, die die Last erreicht, und die Fehlermodi, die der Motor überstehen muss. Daher müssen das Motordesign und das Antriebsdesign gemeinsam entwickelt werden. Ein für den Sechs-Stufen-Betrieb optimierter Motor hat eine trapezförmige Gegen-EMK-Form; Ein für die feldorientierte Steuerung vorgesehener Motor sollte eine sinusförmige Gegen-EMK-Form haben, die durch die Magnetbogenbreite und das Magnetisierungsmuster bestimmt wird. Der Versuch, eine Wicklungskonstruktion dazu zu zwingen, beide Strategien zu bedienen, führt zu Lärm, Vibrationen oder unnötigem Leistungsverlust.
Definieren Sie die Designanforderungen und -spezifikationen
Der erste zu liefernde Entwurf ist kein dreidimensionales Modell; es handelt sich um eine schriftliche Spezifikation. Eine vollständige Spezifikation legt das Betriebsfenster so eng fest, dass ein Motorhersteller eine Machbarkeitsstudie erstellen, eine Nut- und Polkombination vorschlagen und die Kosten schätzen kann, ohne dem Kunden neun klärende Fragen zu stellen. Bei den bei Jiangxin Motor durchgeführten technischen Überprüfungen kommen die Projekte am schnellsten voran, die mit einem kurzen, aber vollständigen Spezifikationsblatt eintreffen: Nennspannung, Drehzahlbereich, Drehmoment, Arbeitszyklus, Hüllkurve, Umgebungstemperatur, Geräuschziel und Zieleffizienz.
- Nennspannung und Toleranz: Ein Batteriesystem hat einen weiten Bereich (z. B. 10,5 V bis 13,8 V bei einer Nennspannung von 12 V), während eine gleichgerichtete Netzversorgung einen schmaleren Bereich hat; Sowohl die Wicklung als auch der Regler müssen die Obergrenze überstehen.
- Nennausgangsleistung oder Dauerdrehmoment und Drehzahl: Geben Sie an, welche davon konstruktionsbedingt festgelegt ist, denn ein nach Leistung bewerteter Ventilator verhält sich völlig anders als ein nach Drehmoment bewerteter Förderer.
- Drehzahlbereich: Ein Lüfter benötigt möglicherweise eine Drehzahlregelung von 30 % bis 100 %, wodurch sich die minimale Gegen-EMK ändert, die ein sensorloser Regler messen kann.
- Arbeitszyklus: Dauerbetrieb (S1) ist die Standardeinstellung für Ventilatoren; Ein Stellantrieb oder eine Kaffeemühle können intermittierend sein (S2 oder S3) und können eine viel höhere Stromdichte tolerieren.
- Mechanische Hüllkurve und Wellenschnittstelle: maximaler Durchmesser, Stapellänge, Wellenverlängerung, Presspassung oder Passfedernut und Montagebohrungsmuster.
- Umgebung: Temperatur, Luftfeuchtigkeit, Staub und korrosive Gase; Ein Lüftermotor in einem Viehstall ist mit Ammoniak und häufigen Abwaschungen konfrontiert, während ein Verdunstungsluftkühler mit hoher Luftfeuchtigkeit und Kondenswasser konfrontiert ist.
- Akustischer Lärmgrenzwert in dB(A) auf einem Meter, gemessen im tatsächlichen Kanal oder Gehäuse.
- Effizienzziel am Nennpunkt und bei Produkten mit variabler Drehzahl an repräsentativen Teillastpunkten.
- Erwartete Lebensdauer und Zuverlässigkeit, üblicherweise ausgedrückt in Betriebsstunden (10.000 h, 20.000 h) oder Anzahl der Starts.
- Anwendbare Normen: Produktsicherheit, EMV, Isolationsklasse und kundeninterne Zulassungskriterien.
| Parameter | Zielwert | Designhinweis |
|---|---|---|
| Nennspannung | 220 V AC gleichgerichtet, ca. 310 V DC | Die Busspannung bestimmt die Umdrehungszahl |
| Nennausgangsleistung | 150 W | Bei aerodynamischer Nenngeschwindigkeit |
| Nenngeschwindigkeit | 1.350 U/min | Einstellbar von 400 bis 1.400 U/min |
| Kontinuierliches Drehmoment | 1,0 N·m | Entspricht 150 W bei 1.350 U/min |
| Spitzendrehmoment | 1,5 N·m für 10 s | Zur Wiederherstellung von Netzeinbrüchen und Strömungsabrissen |
| Effizienz | 82 % mindestens am Nennpunkt | Motor plus Regler gemessen |
| Isolierklasse | Klasse B, 130 °C | Umgebungstemperatur 40 °C, Anstieg 90 K |
| Lärm | Maximal 55 dB(A) in 1 m Entfernung | In einem Freiluftkanal |
| Schutzklasse | IP44 | Tropfendes Wasser und Partikel |
Die Lastart bestimmt hauptsächlich die Drehmomenthüllkurve. Ein Radialventilator folgt den Affinitätsgesetzen: Der Durchfluss ist proportional zur Geschwindigkeit, der Druck zum Quadrat der Geschwindigkeit und die Wellenleistung zum Kubikmeter der Geschwindigkeit. Der Drehmomentbedarf des Motors steigt daher mit dem Quadrat der Drehzahl. Bei halber Drehzahl benötigt ein Lüfter nur etwa ein Viertel seines Nenndrehmoments; Bei hoher Drehzahl ist das Lastmoment maximal. Dagegen erfordert eine Verdrängerpumpe oder ein Förderband ein konstantes Drehmoment über den gesamten Drehzahlbereich, daher muss der Motor für hohen Strom bei niedriger Drehzahl ausgelegt sein. Diese einzige Unterscheidung verändert das thermische Design, das Magnetvolumen und die Steuerstrategie.
Schreiben Sie die Spezifikation vor die erste CAD-Datei und sichern Sie sie mit einer Signatur. Im Produktentwicklungsablauf von Jiangxin Motor wird jede BLDC-Musterbestellung anhand eines Spezifikationsformulars überprüft, bevor der Wickelplan freigegeben wird. Wenn ein Parameter wie die Umgebungstemperatur fehlt, wird die Stichprobe unter willkürlichen Annahmen erstellt und der Qualifikationstest schlägt später fehl.
Wählen Sie die Motortopologie
Die erste architektonische Entscheidung fällt zwischen einer Innenrotor- und einer Außenrotoranordnung. Die Schlussfolgerung aus der jahrzehntelangen Entwicklung von Gerätemotoren ist klar: Für direkt angetriebene Ventilatoren, Luftkühler und Gebläse ist ein BLDC-Motor mit Außenläufer fast immer die bessere Wahl. Für wellengekoppelte Lasten, die mit hoher Geschwindigkeit laufen oder eine geringe Rotorträgheit erfordern, bleibt ein Innenrotormotor die richtige Wahl.
Bei einem Außenläufermotor befindet sich der Stator in der Mitte und die Permanentmagnete sind an der Innenseite eines becherförmigen Rotors befestigt oder angebracht, der sich um den Stator dreht. Der Becher kann axial verlängert werden, um den Lüfterflügel direkt zu tragen, wodurch Riemen, Riemenscheiben und Getriebe entfallen. Durch den größeren Rotordurchmesser vergrößert sich der Hebelarm, auf den die elektromagnetische Scherspannung wirkt, so dass ein vorgegebenes Drehmoment mit weniger Magnetvolumen und geringerer magnetischer Belastung erreicht wird. Da sich die rotierende Masse außen befindet, verhält sich der Motor natürlich wie ein Schwungrad, das die Drehmomentpulsationen einer Lüfterlast glättet, anstatt sie zu verstärken.
- Vorteile des Außenrotors: Integration der Lüfternabe mit Direktantrieb, hohe Drehmomentdichte bei niedriger Drehzahl, kurze axiale Länge und natürliche Luftbewegungswirkung der Rotoroberfläche.
- Einschränkungen beim Außenrotor: höheres Trägheitsmoment, weniger bequeme Kühlung des Stators durch die Welle und aufwändigeres Auswuchtverfahren bei großen Durchmessern.
- Vorteil des Innenrotors: geringe Trägheit des Rotors, einfache Anbindung an eine Spindel oder einen Riemen und einfachere Abdichtung um eine kleine Welle.
- Begrenzung durch den Innenrotor: Erfordert ein Getriebe oder einen Riemen für Lüfterlasten mit niedriger Drehzahl und ein längeres Axialpaket für das gleiche Drehmoment.
Sobald die Topologie festgelegt ist, ist die Kombination aus Schlitz und Pol die zweitwichtigste Wahl. Bei kleinen Außenläufer-BLDC-Motoren dominieren dreiphasige Statoren mit konzentrierten Wicklungen: Jeder Statorzahn trägt eine Spule, es gibt keine Wicklungsköpfe zwischen den Polen und die Spulen können von Automaten auf Spulen gewickelt werden. Die beiden am weitesten verbreiteten Kombinationen sind 12 Nuten mit 10 Rotorpolen (12S10P) und 12 Nuten mit 14 Rotorpolen (12S14P). Beide erzeugen eine harmonische Wellenform, die sich gut für eine sechsstufige oder feldorientierte Steuerung eignet, und beide ergeben ein hohes kleinstes gemeinsames Vielfaches zwischen Schlitzen und Polen, wodurch das Rastmoment in viele kleine Ereignisse statt in ein großes aufgeteilt wird. Für sehr kleine Motoren wird gelegentlich eine 9-Slot-6-Pol-Kombination verwendet, da sie weniger Kupfer benötigt, aber eine höhere unausgeglichene magnetische Anziehungskraft aufweist und Herstellungsasymmetrien weniger verzeiht.
Wählen Sie bei Ventilatoren eine Polzahl, die die elektrische Frequenz in einem angenehmen Bereich hält. Bei 1.400 U/min hat ein 10-poliger Motor eine elektrische Frequenz von etwa 117 Hz; ein 14-poliger Motor ca. 163 Hz. Eine höhere elektrische Frequenz bedeutet mehr Kernverluste im Statorblech und mehr Schaltvorgänge pro Umdrehung im Controller. Daher sollten bei Hochgeschwindigkeitskonstruktionen sehr hohe Polzahlen vermieden werden. Umgekehrt zwingt eine zu geringe Anzahl an Polen ein dickeres Rückeisen dazu, den Rotorfluss zu übertragen.
Ein Beispiel für den Außenrotor-Ansatz im Produktionsmaßstab ist die BLDC-Luftkühlermotorenreihe mit Außenrotor von Jiangxin. Die Baugröße 149 mm ist als 12-Nut-Stator mit topfförmigem Rotor aufgebaut, der an das Laufrad eines Verdunstungskühlers angepasst ist, und ist in Leistungsstufen von 600 W bis 850 W bei 220 V erhältlich.
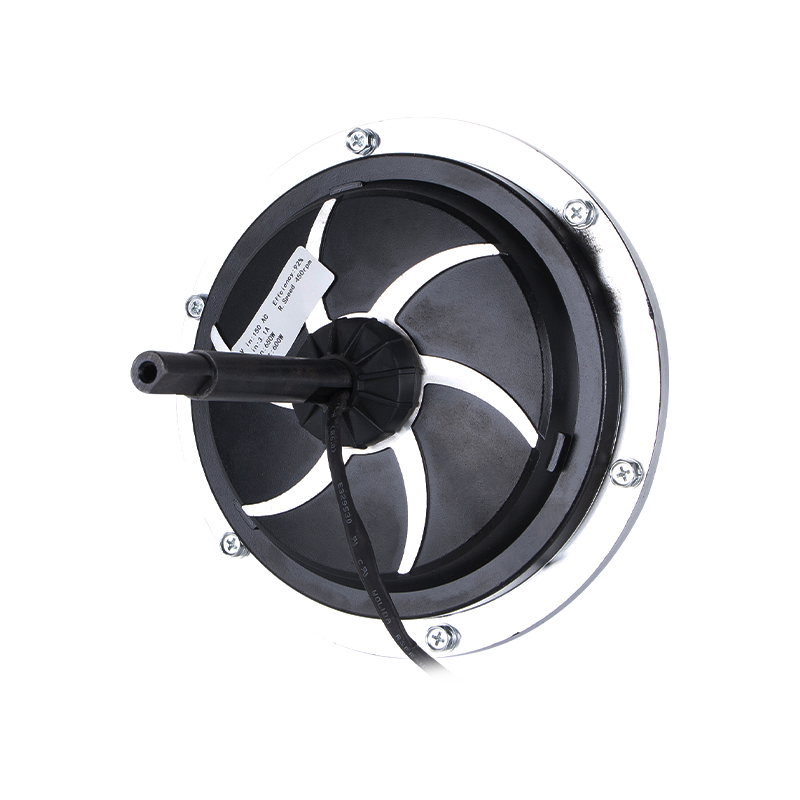 Jiangxin DC149 220V 850W Außenrotor-BLDC-Luftkühlermotor Dieser Außenläufermotor im Produktionsmaßstab treibt die Laufräder von Verdunstungskühlern direkt an und bietet bis zu 850 W bei 220 V mit hohem Wirkungsgrad und langer Lebensdauer, was der vorangegangenen Diskussion über die Leistung von Magnetkreisen in großen Luftbewegungsanwendungen entspricht. Produkt anzeigen →
Entwerfen Sie den Magnetkreis
Bei fester Topologie bestimmt der Magnetkreis das Drehmoment- und Wirkungsgradpotenzial. Die vorherrschenden Entscheidungen sind Magnetqualität, Magnetpolbogen und -dicke, Luftspaltlänge, Statorblechierungsgrad und die Geometrie des Flusspfades.
Wählen Sie die Magnetsorte aus
Gesintertes Neodym-Eisen-Bor (NdFeB) ist der Standard für die meisten BLDC-Versorgungsmotoren, da sein maximales Energieprodukt von etwa 35 MGOe (N35) bis über 50 MGOe (N52) eine Luftspaltflussdichte von 0,8 bis 1,1 T in einem kompakten Stator erzeugen kann. Die Nenntemperatur des Magneten muss mit der ungünstigsten Wicklungstemperatur übereinstimmen: Standard-N-Typen tolerieren etwa 80 °C, während H-, SH- und UH-Typen den Betriebsbereich auf 120 °C, 150 °C bzw. 180 °C erweitern. Ferritmagnete sind viel billiger, haben aber ein um eine Größenordnung niedrigeres Energieprodukt; Sie kommen nur dann zum Einsatz, wenn der Kostendruck extrem ist, die Umgebungstemperatur hoch ist oder der Motordurchmesser nicht eingeschränkt ist.
Stellen Sie den Luftspalt und den Polbogen ein
Die Luftspalt-Flussdichte wird hauptsächlich nach Kosten und Effizienz ausgewählt. Bei einem BLDC mit kleinem Lüfter liegt ein vernünftiger Zielwert bei 0,6 bis 0,85 T im Luftspalt. Der Luftspalt selbst reicht von 0,3 mm bei einem 60-mm-Motor bis 0,8 mm bei einem 200-mm-Motor; Ein größerer Luftspalt verringert das Risiko eines Rotor-Stator-Kontakts in der Produktion und verringert das Rastmoment, zwingt jedoch mehr Magnetmaterial zur Herstellung der gleichen Flussdichte. Die Breite des Magnetbogens steuert die Form der Gegen-EMF-Welle. Ein Polbogen von etwa 120 elektrischen Grad ergibt eine trapezförmige Gegen-EMK, die für eine sechsstufige Kommutierung geeignet ist; Polbögen von 150 bis 170 Grad mit abgestufter Magnetisierung ergeben eine nahezu sinusförmige Gegen-EMK, die für eine feldorientierte Steuerung geeignet ist.
Rastmoment minimieren
Das Rastmoment ist das sichtbarste Ärgernis beim Lüfterbetrieb mit niedriger Drehzahl. Die Magnete richten sich bevorzugt an den Statorzähnen aus und erzeugen Vibrationen, akustische Geräusche und Geschwindigkeitsschwankungen bei niedrigen Drehzahlen. Drei Gegenmaßnahmen sind in der Massenproduktion sinnvoll. Wählen Sie zunächst eine Kombination aus Schlitz und Pol mit einem hohen kleinsten gemeinsamen Vielfachen, z. B. 12S10P oder 12S14P. Zweitens magnetisieren Sie die Magnete schräg oder verwenden Sie schräge Statorbleche. Drittens: Gestalten Sie den Polbogen etwas größer oder kleiner als eine ganze Zahl von Schlitzteilungen. Jede Gegenmaßnahme führt zu geringen Herstellungskosten, daher nutzt das beste Design die Kombination aus Schlitz und Pol, um den Großteil des Problems zu lösen, und fügt nur dann einen Versatz hinzu, wenn das Lärmziel schwerwiegend ist.
In dieser Phase ist die Finite-Elemente-Analyse Standard. Eine zweidimensionale magnetostatische Simulation des Querschnitts liefert die Flussdichtekarte, die Gegen-EMK-Wellenform und den Rastmomentwert. Der Konstrukteur sollte auch das theoretische maximale Drehmoment aus dem Rotorvolumen berechnen: Bei einem kleinen luftgekühlten BLDC liegt die elektromagnetische Scherspannung, die das Drehmoment pro Rotoroberflächeneinheit darstellt, im Bereich von 10 bis 30 kN/m². Wenn das Zieldrehmoment eine Scherbeanspruchung erfordert, die über diesen Bereich hinausgeht, benötigt der Motor mehr Magnetmaterial, eine bessere Kühlung oder einen größeren Rahmen.
Entwerfen Sie den Stator und die Wicklung
In der Wicklung wird die elektrische Spezifikation zum Kupfer und zur Isolierung. Der Statorkern besteht aus nicht orientierten Elektroblechlamellen mit einer Dicke von 0,35 bis 0,5 mm. Typen wie 50JN470 oder 50JN600 sind typisch für Gerätemotoren; Dünnerer 0,35-mm-Stahl reduziert den Eisenverlust bei hoher elektrischer Frequenz, kostet aber mehr beim Stanzen und Stapeln. Laminierbeschichtungen müssen der Aushärtetemperatur des Wickelharzes standhalten; Die standardmäßige C5-Isolierbeschichtung reicht kurzzeitig bis 200 °C aus.
Die Windungszahl ist der wichtigste Wicklungsparameter. Es legt die Spannungskonstante fest, d. h. wie viel Gegen-EMK der Motor bei einer bestimmten Drehzahl erzeugt. Eine hohe Windungszahl ergibt eine hohe Spannungskonstante, was sich positiv auf das Drehmoment bei niedriger Drehzahl auswirkt, aber die maximale Drehzahl begrenzt, da sich die Gegen-EMK der Busspannung nähert. Eine niedrige Windungszahl ergibt eine niedrige Spannungskonstante, die eine hohe Drehzahl ermöglicht, aber bei einem gegebenen Drehmoment einen hohen Strom erzwingt und hohe Verluste erzeugt.
Für eine Schätzung erster Ordnung stellen Sie die Spitze der Gegen-EMK zwischen den Leitungen am kontinuierlichen Betriebspunkt auf etwa 80 % bis 90 % der DC-Busspannung ein, wenn Sie eine sechsstufige Kommutierung verwenden, und lassen die verbleibende Spannung für den Abfall des Wicklungswiderstands und den Abfall des Wechselrichters übrig. Bei einer sinusförmigen feldorientierten Steuerung hängt die Beziehung von der Modulationstiefe ab, es gilt jedoch das gleiche Prinzip: Die gesamte Gegen-EMK plus Widerstandsabfall bei maximaler Drehzahl muss unterhalb des linearen Ausgangsbereichs des Wechselrichters bleiben. In der Praxis berechnen BLDC-Designer die Gegen-EMK-Konstante aus dem Finite-Elemente-Modell, bauen einen Prototyp, drehen ihn mit einer bekannten Geschwindigkeit und messen die Spannung; Die Windungszahl wird dann umgekehrt mit dem Quadrat des Durchmesserverhältnisses skaliert, wenn der Rahmen gewechselt werden muss.
Die Auswahl des Drahtquerschnitts ergibt sich aus der Stromdichte. Halten Sie für einen selbstgekühlten Lüftermotor im Dauerbetrieb die RMS-Stromdichte im Bereich von 4 bis 6 A/mm². Wenn der Motor in einen Kanal integriert ist, in dem der Luftstrom über das Gehäuse strömt, wie beispielsweise ein Verdunstungsluftkühler oder ein EC-Lüfter, sind 6 bis 8 A/mm² sinnvoll; Im intermittierenden Betrieb sind kurzzeitig bis zu 10 A/mm² möglich. Beispielsweise würde ein 150-W-Motor mit einem 310-V-Bus, der einen RMS-Phasenstrom von etwa 0,7 A verbraucht, etwa 0,17 mm² Kupfer pro Windung für eine Stromdichte von 4,5 A/mm² benötigen, was etwa AWG 25 entspricht. Litzen- oder Paralleldrähte werden verwendet, wenn eine einzelne Litze zu steif oder zu dick wird, um sie auf einen kleinen Zahn zu wickeln.
Stern- und Dreieckverbindungen verhalten sich unterschiedlich. Sternschaltung (Sternschaltung) ist Standard für dreiphasige BLDC-Wicklungen: Die Phasenspannung ist niedriger, die Isolationsspannung ist geringer und die Ströme der dritten Harmonischen, die in einer Dreieckswicklung zirkulieren, werden eliminiert. Dreieckswicklungen sind in BLDC-Lüftermotoren gerade deshalb selten, weil sie zirkulierende Oberschwingungsströme erzeugen, die Verluste und Wärme hinzufügen, ohne zum Drehmoment beizutragen. Sofern kein besonderer Grund vorliegt, sollte die Wicklung dreiphasig in Sternschaltung ausgeführt sein.
Der Kupferfüllfaktor, das Verhältnis des Kupferquerschnitts zur gesamten Schlitzfläche, hat einen starken Einfluss auf die Effizienz. Zufällig gewickelte konzentrierte Spulen erreichen 0,4 bis 0,5; Spulenkörper mit vorgeformtem Draht können 0,5 bis 0,6 erreichen. Ein höherer Füllfaktor senkt den Wicklungswiderstand und damit den Kupferverlust, erfordert jedoch härteren Draht und teurere Wickelausrüstung. Der Planer sollte prüfen, ob die Kosten der Premiumfüllung durch das Effizienzziel gerechtfertigt sind; Wenn das Ziel bescheiden ist, kann eine einfachere Nadelspule mit einer Füllung von 0,45 ausreichend sein.
Entwerfen Sie das Rotor- und Mechanikpaket
Der Rotor trägt die Magnete und überträgt das Drehmoment auf die Welle oder Nabe. Bei einem Außenläufermotor ist der Rotor ein gezogener oder bearbeiteter Stahlbecher, der drei Funktionen erfüllt: Er bildet den magnetischen Rückweg, er hält die Magnete und er trägt den Lüfterflügel oder die Kupplungsschnittstelle. Die Stahldicke im magnetischen Pfad, dem Rückeisen, muss ausreichend sein, um den Magnetfluss ohne Sättigung zu leiten. Bei einem 10-poligen Rotor mit etwa 130 mm Durchmesser und N35-Magneten hält ein Rückeisen von 4 bis 6 mm die Flussdichte bei etwa 1,5 T, nahe der Sättigungsgrenze von Elektrostahl. Dickeres Rückeneisen erhöht das Gewicht, die Trägheit und die Materialkosten.
Oberflächenmontierte Magnete werden durch Strukturkleber an der Innenbohrung des Rotorbechers gehalten. Bei Lüfteranwendungen mit mäßigen Spitzengeschwindigkeiten ist die Haftung des Klebers normalerweise ausreichend. Bei höheren Geschwindigkeiten wirkt eine Haltehülse aus Edelstahl oder ein Kohlefaserband der zentrifugalen Ausdehnung der Magnete entgegen. Die Magnetisierung nach der Montage in einer speziellen Vorrichtung ist die bevorzugte Massenproduktionsmethode, da sie die Handhabung magnetisierter Komponenten vermeidet und magnetische Synchronität gewährleistet.
Die Lagerung bestimmt Lebensdauer, Geräuschentwicklung und Preis. Kugellager werden verwendet, wenn die Axiallast oder die erwartete Lebensdauer die Leistung von Gleitlagern übersteigt; Sie überstehen auch höhere Umgebungstemperaturen, da sie die Wärme besser über den Außenring abgeben. Gleitlager sind in kostengünstigen Lüftermotoren attraktiv, bei denen die Welle vertikal ist oder die Axiallast vernachlässigbar ist, ihre Lebensdauer nimmt jedoch mit der Temperatur und der Verschmutzung stark ab. Für einen Motor, der 20.000 Stunden in einem Luftkühler in einer staubigen Umgebung laufen soll, sollten Sie abgedichtete Kugellager mit Lebensdauerfett vorsehen.
Bei Außenrotoren mit großem Durchmesser ist das mechanische Gleichgewicht besonders wichtig. Ein unausgeglichener Rotor erzeugt Vibrationen mit der Rotationsfrequenz, die auf das Lüfterblatt übertragen werden und zu hörbarem Geräusch werden. Für kleine Lüftermotoren wird allgemein die ISO 1940-Auswuchtklasse G6.3 akzeptiert; Für leise Wohnprodukte ist die Güteklasse G2,5 vorgeschrieben. Das dynamische Auswuchten in zwei Ebenen ist ein Standard-Produktionsvorgang für Rotoren, deren Breite mehr als 20 % ihres Durchmessers beträgt.
Schließlich müssen Welle und Montageschnittstelle dem tatsächlichen Montageprozess entsprechen. Durchgehende Wellen mit D-Schnitt lassen sich einfach in die Lüfternabe einpressen; Wellen mit Passfedernut konzentrieren die Belastung und erfordern einen festen Passfedersitz für Lüfterkupplungen. Montageflansche sollten um das Gehäusebohrungsmuster des endgültigen Geräts herum konstruiert werden, da jeder Adapter die axiale Länge und die Kosten erhöht. Der Konstrukteur muss Konzentrizitäts- und Rechtwinkligkeitstoleranzen zwischen der Welle, der Rotorschale und der Statorbohrung festlegen; Ein typisches Abmessungsbudget für einen kleinen Lüftermotor beträgt 0,02 mm Radialschlag zwischen Welle und Statorbohrung und 0,05 mm Axialschlag.
Entwerfen Sie die Kommutierungs- und Antriebselektronik
Kein BLDC-Motor ist komplett ohne seine Antriebselektronik. Der Controller übernimmt die Kommutierung, regelt die Drehzahl und schützt den Motor. Motor und Steuerung müssen als ein einziges System konzipiert sein, da die Steuerung die Spannungsbelastung, die Stromwellenform und die Sicherheitsgrenzen festlegt.
Wählen Sie das Kommutierungsschema
Die wirtschaftlichste Kommutierungsmethode bleibt die sechsstufige Blockkommutierung mit Hall-Sensoren. Auf dem Stator sind drei Hall-Effekt-Schaltgeräte in einem Abstand von genau 120 elektrischen Grad angebracht; Sie erkennen die Rotormagnetpole und lösen die sechs Wechselrichterschaltereignisse pro elektrischer Periode aus. Hall-Sensoren vereinfachen den Anlauf und arbeiten zuverlässig im Stillstand, was bei Anwendungen wichtig ist, die unter Last starten müssen. Der Kostennachteil beträgt drei Sensoren plus einen kleinen Magnetring, was in der Gesamtstückliste vernachlässigbar ist, aber Montageschritte mit sich bringt.
Die sensorlose sechsstufige Kommutierung entfernt die Hall-Sensoren und schätzt die Rotorposition aus den Nulldurchgängen der Gegen-EMK. Der Motor benötigt dann nur drei Drähte und eine Steuerung, eine sehr saubere Produktarchitektur für abgedichtete oder vergossene Motoren. Der Nachteil besteht darin, dass im Stillstand keine Gegen-EMF vorhanden ist; Der Controller verwendet einen Ausrichtungsimpuls, um den Rotor in eine bekannte Position zu bringen, und führt dann eine Beschleunigungsrampe im offenen Regelkreis durch, bis die Gegen-EMK messbar ist. Die sensorlose Steuerung ist die Standardwahl für Lüftermotoren, die immer unbelastet starten.
Für Anwendungen, die eine sehr geringe Geräuschentwicklung und eine Drehzahlwelligkeit von Null erfordern, ist die feldorientierte Steuerung die beste Lösung. Die feldorientierte Regelung regelt die orthogonalen Komponenten des Statorstroms, um die Phasenströme in Bezug auf den Rotorwinkel sinusförmig zu halten. Es eliminiert die sechsstufigen Drehmomentpulsationen, reduziert akustische Geräusche und verbessert den Wirkungsgrad im Teillastbetrieb. Die Implementierungskosten sind ein schnellerer Mikrocontroller und eine hochauflösende Strommessung auf den Phasenleitungen.
Bauen Sie den Wechselrichter und den Schutz
Die Wechselrichterstufe ist eine dreiphasige Vollbrücke. Bei Motoren bis etwa 1 kW bei Netzspannung sind MOSFETs das dominierende Schaltgerät; darüber hinaus werden IGBTs attraktiv. Die Schaltfrequenz sollte auf mindestens 16 bis 20 kHz oberhalb des hörbaren Bereichs eingestellt werden, um das metallische Jaulen durch den PWM-Träger zu vermeiden. Ein Keramik- oder Folienkondensator über dem DC-Bus absorbiert die Schaltwelligkeit; Ein Elektrolytkondensator sorgt für die Überbrückungszeit des Busses. Der Controller sollte die DC-Busspannung, die Phasenströme und die Wicklungstemperatur überwachen und eine Unterspannungssperre, eine Überstromauslösung und eine Übertemperaturabschaltung implementieren. Bei Lüftern mit blockiertem Rotor sollte die Steuerung den Zustand erkennen und nach einer kurzen Verzögerung erneut versuchen, anstatt die Wicklung durchzubrennen.
Alle diese Funktionen befinden sich auf einer Steuerplatine, die schließlich Teil des Motorgehäuses wird, was bedeutet, dass die thermische Auslegung des Controllers in denselben Kostenrahmen fällt wie die Motorverluste. Die thermischen Widerstände zwischen MOSFET-Verbindung und Gehäuse sowie zwischen Gehäuse und Umgebung, die Kupferfläche der Leiterplatte und die Luftbewegung über der Steuerplatine müssen alle durch Tests überprüft werden. Ein häufiger Fehler besteht darin, einen äußerst effizienten Motor und eine Steuerung zu konstruieren, die in einem kleinen, abgedichteten Gehäuse 15 W Eigenleistung verbrauchen. Das kombinierte System besteht dann die Temperaturqualifizierung nicht.
Wenn Sie mit den Details der Kommutierungssequenz und der PWM-Strategie nicht vertraut sind, eine kurze Einführung in die Funktionsweise eines BLDC-Motorcontrollers ist nützlich, bevor Sie sich auf eine Elektronikarchitektur festlegen; Die Steuerungsmethode wirkt sich direkt auf die Motorspezifikation aus.
Die EC-Lüftermotorenreihe von Jiangxin ist ein Produktionsbeispiel für dieses integrierte Design: Die elektronische Steuerplatine, der dreiphasige Stator und der Rotor sind in einem Gehäuse untergebracht, sodass der Kunde nur die Versorgung verkabelt und einen Motor mit variabler Drehzahl erhält, der für einen Steuereingang bereit ist.
 Jiangxin ECF-155-10 380 V 2200 W EC-Lüftermotor Ein leistungsstarker integrierter EC-Ventilatormotor mit integrierten Schutzvorrichtungen und großer Spannungstoleranz, geeignet für HVAC und industrielle Lüftung. Sein kompaktes Design unterstreicht die Bedeutung des Wärmemanagements und der Zuverlässigkeit in Lüftersystemen mit variabler Geschwindigkeit. Produkt anzeigen →
Design für Wärmemanagement
Das Wärmemanagement und nicht die elektrische Leistung ist der Grund, warum die meisten BLDC-Prototypen eine zweite Iteration benötigen. Die Wicklungstemperaturgrenze ist die harte Einschränkung: Die Isolationsklasse legt die maximal zulässige Gesamttemperatur fest, die für Klasse B 130 °C, Klasse F 155 °C und Klasse H 180 °C beträgt. Bei einer Umgebungstemperatur von 40 °C kann es bei einem Motor der Klasse B an der heißen Stelle der Wicklung zu einer Erwärmung um 90 K kommen. Nähert sich der prognostizierte Temperaturanstieg dieser Grenze, muss der Motor mit einer geringeren Verlustdichte neu konstruiert werden, anstatt nur einen größeren Außenlüfter zu erhalten.
Die für die Umwandlung in Wärme verfügbaren Verluste sind der Kupferverlust aus dem Wicklungswiderstand, der Eisenverlust in den Statorblechen, der Reibungs- und Luftwiderstandsverlust der Lager und des Rotors sowie der Schalt- und Leitungsverlust der Steuerung. Bei niedriger Drehzahl und hohem Drehmoment dominiert der Kupferverlust; Bei hoher Geschwindigkeit und geringer Last dominieren der Eisenverlust und der Schaltverlust. Das Wirkungsgradkennfeld über den Betriebsbereich sollte an den Auslegungspunkten berechnet und gemessen werden, da der Nennpunkt allein keinen thermischen Engpass bei Teilgeschwindigkeit erkennen lässt.
Die Wärme verlässt einen BLDC-Motor durch Leitung durch den Statorkern in das Gehäuse und durch Konvektion von den Außenflächen. Bei einem Außenrotor-Lüftermotor bewegt die Rotorschale Luft, sodass der natürliche Konvektionskoeffizient an der Rotoroberfläche deutlich höher ist als bei einem statischen Gehäuse. Dadurch entsteht eine günstige Designschleife: Je höher die Drehzahl, desto stärker die Kühlung, was die höheren Eisen- und Schaltverluste bei hoher Drehzahl teilweise kompensiert. Allerdings sind die Statorspulen in einer Schicht aus Stahl und Wicklungsharz vergraben, sodass der Engpass der Temperaturabfall vom Kupfer zum Gehäuse ist. Ein guter thermischer Kontakt zwischen dem Statorpaket und dem Gehäuse ist wertvoller als ein dicker Aluminiumkühlkörper an der Halterung; Verwenden Sie ein Harz mit hoher Wärmeleitfähigkeit oder ein Schrumpfgehäuse, wenn das Budget dies zulässt.
Quantifizieren Sie den thermischen Pfad, anstatt zu raten. Messen Sie die Wicklungstemperatur mit Thermoelementen, die in die Spulenendwindungen eingebettet sind, oder mit einer widerstandsbasierten Methode, indem Sie den Temperaturanstieg am Nennpunkt, am Überlastpunkt und am Punkt der Mindestgeschwindigkeit, an dem die Selbstkühlung am schwächsten ist, abbilden. Infrarotkameras sind nützlich, um lokale Hotspots im Wechselrichter und den Blechlamellen zu identifizieren, sie können jedoch den Hotspot der Wicklung im Inneren des Stators nicht erkennen; Als Referenzmethode dient ein Thermoelement.
Bei Außengeräten wie Verdunstungsluftkühlern und Geflügelstallventilatoren kann die Umgebungstemperatur im Sommer je nach Region 45 °C bis 55 °C erreichen und der Motor kann direkt im Luftstrom montiert werden. Geben Sie die Umgebungstemperatur im Beschaffungsvertrag an; Der Unterschied zwischen einer Umgebungstemperatur von 40 °C und einer Umgebungstemperatur von 50 °C ändert die Magnetsorte und den erforderlichen Kupferfüllfaktor und damit auch den Preis.
Prototypen erstellen, testen und validieren
Ein BLDC-Motor, der nur in der Simulation existiert, hat keinen Wert. Ein physischer Prototyp muss frühzeitig gebaut, instrumentiert und gemessen werden. Der Entwicklungsplan sollte zwei bis vier Iterationsrunden vorsehen, da der erste Prototyp fast nie gleichzeitig die vollständige Spezifikation erfüllt.
- Wicklungswiderstand und Phaseninduktivität: Messung mit einem LCR-Meter bei 1 kHz; Die Werte sollten innerhalb von 10 % mit der Berechnung übereinstimmen, andernfalls ist der Füllfaktor oder die Windungszählung deaktiviert.
- Back-EMF-Wellenform: Drehen Sie den Rotor mit einem Antriebsmotor mit einer festen Drehzahl und zeichnen Sie die Spannung zwischen den Leitern auf. Überprüfen Sie die Spitzenamplitude und die Wellenform, trapezförmig für sechsstufige und sinusförmig für feldorientierte Steuerung.
- Leerlauftest: Lassen Sie den Motor mit seiner Steuerung laufen und messen Sie den Leerlaufstrom und die Leerlaufdrehzahl. Die Differenz zwischen Leerlaufdrehzahl und Nenndrehzahl gibt Aufschluss über die magnetische Leistung.
- Lastleistung: Koppeln Sie den Motor an einen Dynamometer und zeichnen Sie Drehmoment, Drehzahl, Eingangsleistung, Ausgangsleistung und Wirkungsgrad über den gesamten Lastbereich auf.
- Effizienzkarte: eine Karte über Drehzahl und Drehmoment, die zur Validierung der Reglereinstellungen wie Vorschubwinkel und Stromschleifen sowie zur Bestätigung des Teillastziels verwendet wird.
- Temperaturanstieg: Belasten Sie die vorgesehene Umgebungskammer mit der Nennlast. Protokollieren Sie die Wicklungstemperatur bis zum Beharrungszustand, mit einem Erfolgskriterium von mindestens 15 K unter der Isolationsgrenze für Dauerbetrieb.
- Lärm und Vibration: Messen Sie den akustischen Lärm im tatsächlichen Kanal auf einen Meter und führen Sie eine schnelle Fourier-Transformation durch, um den elektromagnetischen Lärm (Oberwellen der elektrischen Frequenz und Schlitzdurchgangsfrequenz) vom mechanischen Lärm (Lagerung und Unwucht) zu trennen.
- Isolationsprüfung: Führen Sie eine Minute lang eine Hochspannungsprüfung mit etwa dem Zweifachen der Nennspannung plus 1.000 V Wechselstrom durch. Überprüfen Sie den Isolationswiderstand mit einem Megaohmmeter.
- Zuverlässigkeit: Ein Dauerbetrieb von 1.000 bis 2.000 Stunden bei Nennlast mit regelmäßiger Messung der Eingangsleistung bestätigt die Stabilität von Magneten, Klebstoffen und Lagern.
Die Testdaten müssen in einem schriftlichen Design-Review-Gate mit der Spezifikation verglichen werden. Der Start einer Produktionscharge auf der Grundlage der Leistung eines einzelnen Motors ist inakzeptabel, da Wicklungstoleranzen, Magnetabweichungen und Unterschiede in der Lagervorspannung die Leistung verteilen. Im Probengenehmigungsprozess von Jiangxin Motor werden mindestens zwei oder drei Proben am Ende der Produktionslinie gemessen und der Mittelwert plus die Streuung muss innerhalb des Spezifikationsfensters bleiben.
Qualifizierungstests für Lüftermotoren sollten auch die Blockierungswiederherstellung, die Messung des Stroms bei blockiertem Rotor, Eingangsspannungseinbrüche und -spitzen sowie Temperaturwechsel umfassen, da ein blockierter Lüfter innerhalb von Sekunden überhitzen kann. Wird das Zielprodukt in mehreren Ländern verkauft, müssen die Isolations- und EMV-Prüfungen für die jeweiligen Normen wiederholt und die Motordatenblätter entsprechend aktualisiert werden.
Berücksichtigen Sie frühzeitig Herstellung und Kosten
Ein Motordesign, das nicht kosteneffizient hergestellt werden kann, wird niemals das Labor verlassen. Die Kostentreiber in einem kleinen BLDC-Motor sind nicht gleichmäßig verteilt und die in den frühen Phasen getroffenen Designentscheidungen haben einen übergroßen Einfluss.
| Kostenelement | Typischer Anteil der Motorkosten | Design- oder Beschaffungshebel |
|---|---|---|
| Magnet (NdFeB) | 20 % bis 35 % | Wählen Sie N35 oder N38 anstelle von N42, wenn das Flussdichtebudget dies zulässt; Kleine Steigerungen der Magnetgüte sind unverhältnismäßig teuer |
| Laminierstahl und Stanzen | 15 % bis 25 % | Wählen Sie eine Standardlaminierungsform, die für mehrere Rahmengrößen gilt. Vermeiden Sie lasergeschnittene Prototypen in der Massenproduktion |
| Kupferwicklung | 10 % bis 15 % | Ein höherer Füllfaktor erfordert automatisiertes Aufwickeln; Eine mäßige Füllung mit Standarddraht senkt die Ausrüstungskosten |
| Lager | 8 % bis 15 % | Kugellager sind ein Preistreiber; Verwenden Sie Gleitlager nur, wenn die angestrebte Lebensdauer dies zulässt |
| Steuerungselektronik | 10 % bis 20 % | Die sensorlose Sechs-Stufen-Steuerung ist die günstigste Steuerung; Die feldorientierte Steuerung fügt einen Mikrocontroller und Stromsensoren hinzu |
| Montage und Prüfung | 10 % bis 15 % | Gestalten Sie die Magneteinfügung so, dass sie sich leicht an der Pressvorrichtung anbringen lässt; Verwenden Sie automatische Auswuchtstationen in Reihe |
Magnetkosten sind der einfachste Ort, um ein Budget zu zerstören. Die NdFeB-Preise schwanken mit dem Angebot an Seltenerdelementen, und ein Motor, der 20 % mehr Magnetvolumen als nötig verbraucht, muss einen dauerhaften Kostennachteil hinnehmen. Größere Polbögen verbessern die Form der Gegen-EMK, verbrauchen aber teures magnetisches Material; Die Drehmomentverstärkung ist in Bezug auf die Magnetdicke linear, geht jedoch in Bezug auf die Lichtbogenbreite schnell in die Sättigung. Simulieren Sie die Empfindlichkeit der Magnetdicke zu Beginn des Projekts. Der Unterschied zwischen 3-mm- und 4-mm-Magneten kann optisch besorgniserregend, aber elektrisch vernachlässigbar sein und darüber entscheiden, ob das Produkt sein Preisziel erreicht.
Die Wickelautomatisierung ist die zweite wichtige Entscheidung. Konzentrierte Wicklungen auf Zahnstatoren können mit Nadelwickelmaschinen mit hoher Wiederholgenauigkeit gewickelt werden. Eine Konstruktion mit vielen Windungen und feinem Draht ist langsam zu wickeln; Die Reduzierung der Windungen durch Auswahl einer höheren Magnetqualität ist oft günstiger als die Zahlung einer zusätzlichen Wicklungsminute pro Stator. Umgekehrt kann ein Design mit dickem Draht, der nicht ohne parallele Litzen gewickelt werden kann, den Füllfaktor verschlechtern; Geben Sie parallele feine Litzen anstelle eines dicken Drahtes an, wenn der Spulenkörper dies nicht aufnehmen kann.
Auch Fertigungstoleranzen im Rotor führen zu Ertragseinbußen. Herausgedrückter Magnetkleber, ungleichmäßiger Magnetsitz und unrunde Rotorbecher verursachen Unwucht und Geräusche. Das Design sollte Positionierungsmerkmale wie Schulterflächen und Pilotbohrungen in der Rotorschale umfassen, um die Maßtoleranz zwischen der Statorbohrung und der Rotorbohrung konsistent zu halten. Schließlich wird jeder komplette Motor am Ende der Produktionslinie getestet; Der Testplan sollte Teil der Produktionslinie sein und kein nachträglicher Gedanke in einem separaten Labor. Automatisierte Prüfstationen messen Wicklungswiderstand, Isolation, Leerlaufstrom und Nennlastreaktion und sortieren die Einheiten aus, die außerhalb des Spezifikationsfensters liegen, bevor sie den Kunden erreichen.
Arbeiten Sie mit einem erfahrenen BLDC-Motorenhersteller zusammen
Nicht jedes Projekt rechtfertigt den Aufbau eines eigenen Motorenentwicklungslabors. Der wirtschaftliche Crossover wird durch Volumen, Durchlaufzeit und interne Kompetenz bestimmt. Ein Unternehmen, das 10.000 Ventilatoren pro Jahr produziert, wird selten die Kosten für eine Finite-Elemente-Lizenz, einen Dynamometer, eine Magnetisierungsvorrichtung und die Entwicklungszeit, die erforderlich ist, um einen Motor vom Konzept bis zur Produktion zu bringen, amortisieren. Ein erfahrener Motorenhersteller kann eine Spezifikation direkt in einen Prototyp umsetzen, und genau auf diese Weise bringen die meisten kleinen und mittleren Gerätehersteller BLDC-Produkte auf den Markt.
Jiangxin Motor Technology, das in seinem Werk in Shengzhou, Zhejiang, tätig ist, ist ein solcher Produktionspartner. Das Unternehmen entwickelt und baut Wechsel- und Gleichstrommotoren sowie Mikromotoren, hat die Zertifizierung nach dem Qualitätsmanagementsystem ISO 9001 bestanden und exportiert seine Produkte in mehr als 60 Länder. Das Produktportfolio umfasst BLDC-Luftkühlermotoren mit Außenrotor, EC-Lüftermotoren, Lüftermotoren für Viehställe, Lüftermotoren aus glasfaserverstärktem Kunststoff und Betonmischermotoren. Das bedeutet, dass das Ingenieurteam bereits Schlitz- und Polkombinationen sowie Steuerungsparameter für Anwendungen optimiert hat, die einem typischen Lüfter oder luftbewegenden Produkt sehr nahe kommen. Der 198-mm-Außenrotor-BLDC-Luftkühlermotor von Jiangxin beispielsweise liefert 1.500 W bei 220 V und wird in großen Verdunstungskühlern eingesetzt. Dies zeigt, wie eine etablierte Designplattform erweitert statt neu erfunden werden kann.
 Jiangxin DC198 220V 1500W Außenrotor-BLDC-Luftkühlermotor Ein Hochleistungs-BLDC-Außenläufermotor mit einer Leistung von 1500 W für große Verdunstungskühler und Lüftungssysteme, mit F-Klasse-Isolierung und IP54-Schutz. Es ist ein Beispiel für eine skalierbare Designplattform bei der Unterrichtung von Herstellern für BLDC-Projekte. Produkt anzeigen →
Wenn Sie einen Hersteller für ein BLDC-Designprojekt informieren, stellen Sie in der ersten Anfrage folgendes Material bereit:
- Das Lastprofil: Drehmoment im Verhältnis zur Drehzahl, Arbeitszyklus und etwaige Überlastereignisse.
- Der elektrische Eingang: DC-Busspannung oder Netzspannung und -frequenz.
- Die mechanische Hüllkurve: maximaler Durchmesser, Stapellänge, Wellenabmessungen, Montagemuster und die Lüfternabe oder Laufradschnittstelle.
- Die Umgebung: Umgebungstemperaturbereich, Luftfeuchtigkeit, Staub, chemische Einwirkung und ob der Motor abgedichtet oder belüftet ist.
- Die wichtigsten Ziele: Effizienz, Lärm, Lebensdauer oder Anschaffungskosten. Ordnen Sie sie, denn ein Motor kann nicht alle vier gleichzeitig maximieren.
- Die Standards, die das Endprodukt erfüllen muss, einschließlich Sicherheits- und EMV-Richtlinien.
Die Antwort des Herstellers auf diesen Auftrag sollte eine Machbarkeitserklärung, eine vorgeschlagene Schlitz- und Polkombination, prognostizierte Leistungswerte am Nennpunkt, geschätzte Abmessungen, ein Kühlkonzept und einen Entwicklungsplan umfassen. Im Jiangxin-Prozess ist der nächste Schritt eine Designüberprüfung zwischen dem Ingenieurteam des Kunden und dem Entwicklungsteam der Motorenfabrik, bei der die Magnetqualität, die Wicklungswindungen, die Steuerungsstrategie und die Zuverlässigkeitsmuster schriftlich vereinbart werden. Erst nach dieser Überprüfung gibt das Werk den Wickelplan frei und beginnt mit der Werkzeugfertigung. Dieses kollaborative Tor verhindert die teuerste Form der Unklarheit, den Unterschied zwischen dem, was die Marketingabteilung des Kunden glaubt, und dem, was der Motor physisch liefern kann.
Wenn Sie über eine vorläufige Spezifikation verfügen, können Sie am schnellsten vorankommen, indem Sie das Lastprofil und den Belastungsbereich mit der technischen Abteilung des Werks besprechen Der Kontaktkanal ; Selbst eine grobe Skizze der Lüfterkurve hilft den Designern, die richtige erste Iteration zu identifizieren.
Das erfolgreiche BLDC-Motordesign ist nicht das Produkt einer einzigen Erkenntnis; Es ist das gesammelte Ergebnis disziplinierter Entscheidungen in jeder Phase der Schleife: Spezifikation, Topologie, Magnetkreis, Wicklung, Kommutierung, Wärmemanagement, Validierung und Herstellung. Die Spezifikation begrenzt die erreichbare Leistung. Die Topologie legt die physische Architektur fest. Der Magnetkreis und die Wicklung bestimmen Wirkungsgrad und Drehmoment. Der Controller entscheidet über Lärm, Anlaufverhalten und Schutz, und der Produktionsprozess bestimmt die Wiederholgenauigkeit und die Kosten. Jede Disziplin kann auf eine überschaubare Auswahl an Auswahlmöglichkeiten reduziert werden, und jede Auswahl kann anhand der schriftlichen Spezifikation überprüft werden. Ein Motorenhersteller mit Erfahrung in der Serienproduktion kann den zweijährigen Entwicklungszyklus auf wenige Monate komprimieren, da die Fehlerarten, die Testgrenzen und die Fertigungstoleranzen bereits bekannt sind. Nutzen Sie das Spezifikationsblatt, nutzen Sie die Testanschnitte und engagieren Sie früh genug einen Produktionspartner, um das Design ab dem ersten Prototyp herstellbar zu machen.
 Bereit zum Anpassen
Ihre Motorprodukte?
Wir sind professionelle Motorenhersteller und liefern leistungsstarke, stabile und effiziente Leistung Kerne für alle Branchen durch präzise Handwerkskunst und Innovation.
Kontaktieren Sie uns
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Firmenadresse
Urheberrecht© by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle Rechte vorbehalten.
Hersteller von industriellen Lüftermotoren im Großhandel